
爱丽思欧雅玛与NTT西日本公布物理AI联合验证结果,验证对象包括DX清扫机器人JILBY、人形机器人ugo Nova、安防摄像头和多机器人统一管理平台。
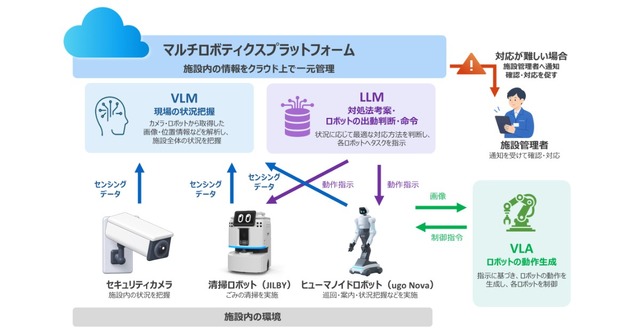
NTT西日本开发的多机器人平台在云端统一管理摄像头、电梯、闸机和机器人等设施信息,目标是让AI理解设施整体状态,并协调不同设备和机器人。该服务此前以AI Robotics Platform名称发布。
第一阶段把AI代理接入JILBY,用户可通过文本或语音与机器人交互,系统根据历史清扫数据提出路线、频率和时段建议。第二阶段进一步采用视觉语言模型、语言模型和视觉语言动作模型,验证从场景识别到任务指令的流程。
其中一项测试由AI分析安防摄像头画面并向JILBY下达任务;另一项测试让JILBY与ugo Nova共享信息,依据各自能力分工。ugo Nova由ugo开发,NTT西日本负责相关业务。
双方认为,清扫、安防和搬运等设施管理任务很难由单一机器人覆盖,需要不同厂商、不同用途的机器人及既有设施协同。此次结果仍属于研发验证,展示方案可能与最终产品或服务不同。
两家公司将继续评估技术可行性、客户需求和设施管理问题,并研究商业化可能,目标是提高机器人自主判断能力和跨业务协同水平。