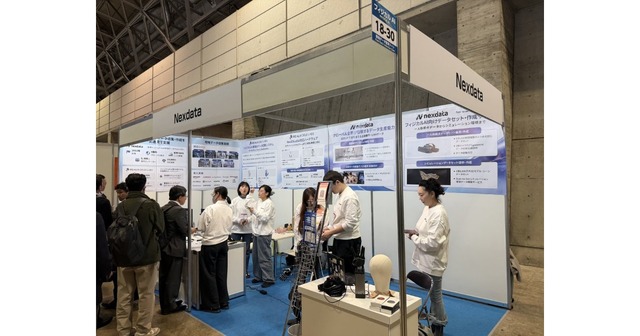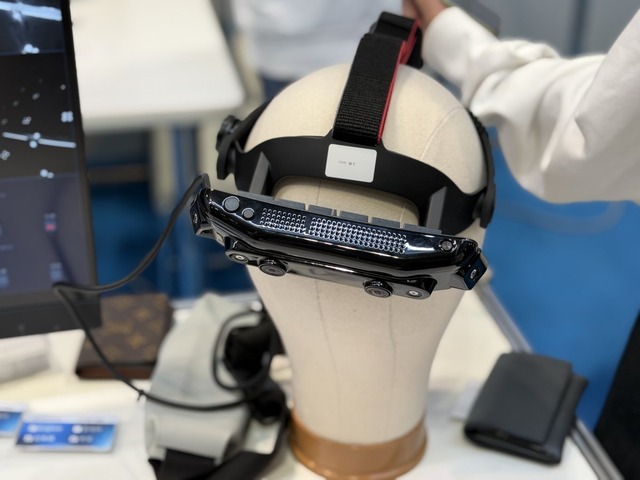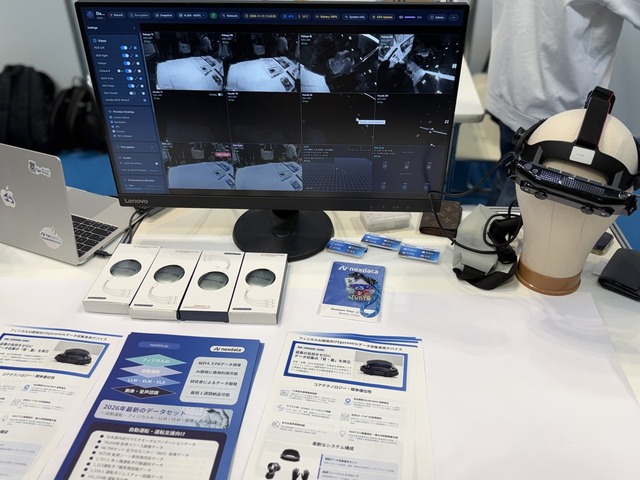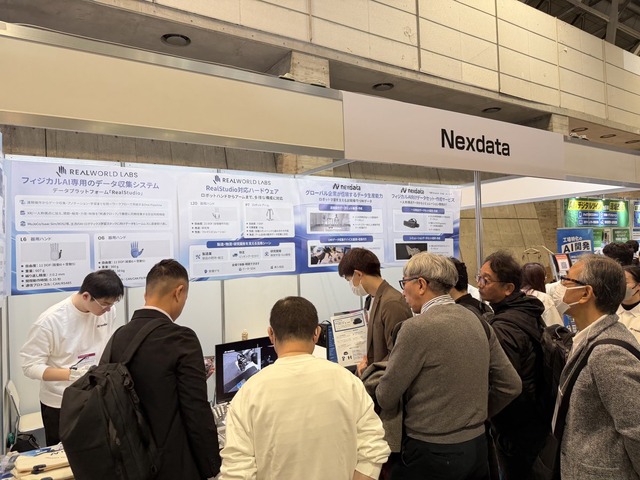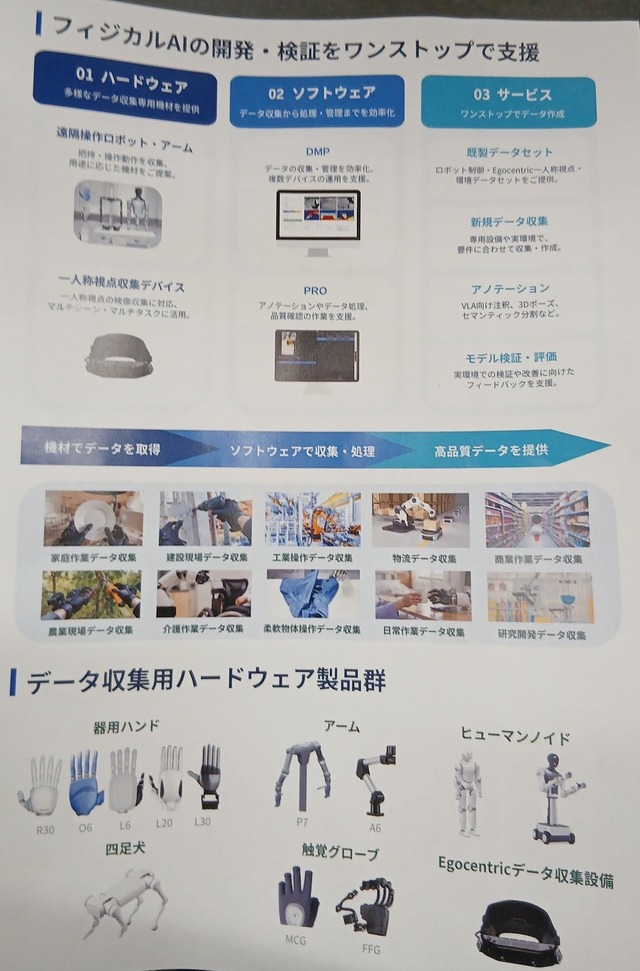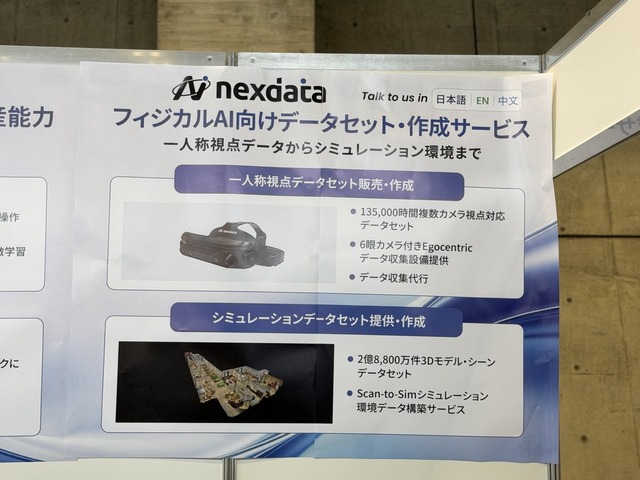

Nexdata在日本物理AI EXPO展示头戴式第一视角数据采集设备,用于记录人类作业过程并生成机器人学习数据。设备由头戴本体和腰挂终端组成,前部配置2个RGB摄像头、上部配置4个红外摄像头。
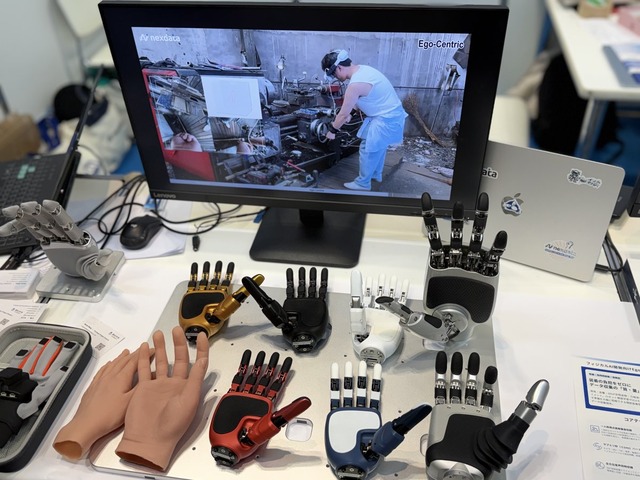
系统可同时记录视频、IMU数据、音频和作业者移动轨迹,把图像、声音与位置信息组成多模态数据。设备由人佩戴,在机器人进入现场前采集日常作业示范,用于训练物理AI模型。公司还提供记录手部动作的触觉手套。
头戴设备约重300克,设计连续使用时间为8小时。管理界面会在手部离开可跟踪区域时提示“tracking lost”,帮助现场发现无效数据;轨迹闭环也可用于检查位置估计质量。
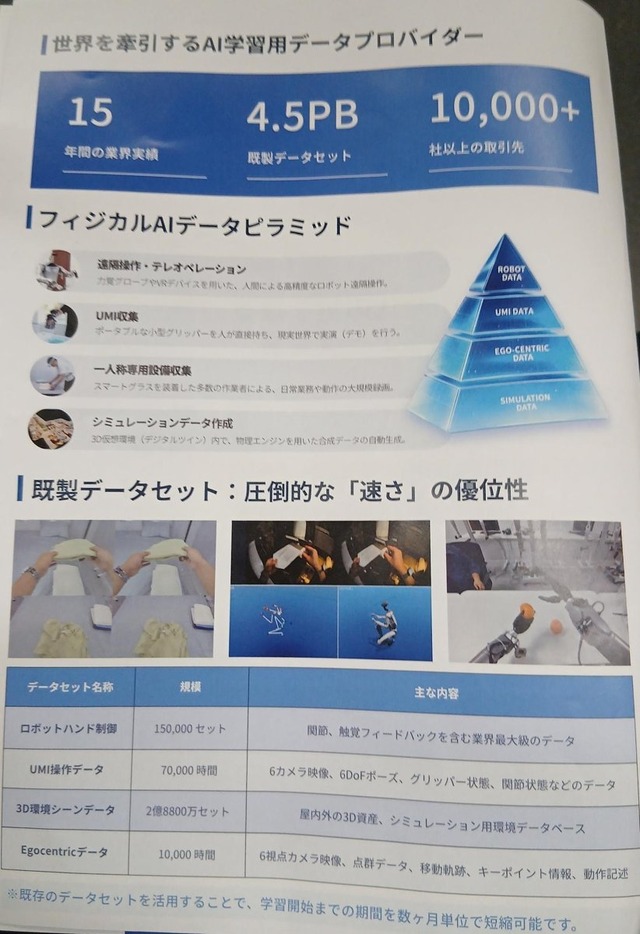
Nexdata提供硬件、软件与数据服务的一体化方案。硬件还包括遥操作机器人、机械臂、触觉手套和灵巧手;软件覆盖数据采集、管理、标注和质量检查;服务包括现成数据集、新数据采集、标注以及真实环境中的模型验证。
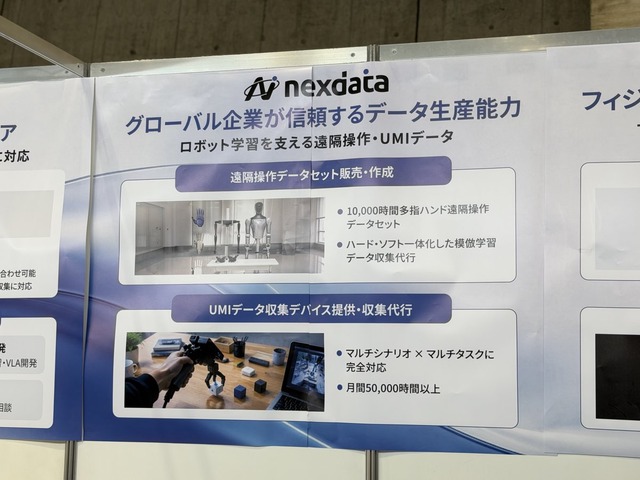
公司称已积累约4.5PB数据,并展示了1万小时多指灵巧手遥操作数据、每月超过5万小时的UMI数据采集能力,以及2.88亿个3D模型和场景数据。上述数字为公司现场披露。
除制造和物流外,Nexdata也把家庭视为物理AI数据场景,可通过第一视角记录和3D空间扫描采集家务操作及环境信息。公司认为,机器人落地前首先需要建立与具体现场匹配的数据基础。
现场演示显示,设备的位置估计不仅记录影像,还可把作业者从起点到终点的移动轨迹保存下来;回到起点后轨迹是否闭合,可作为检查采集质量的依据。展会网络造成界面显示延迟,但轨迹记录本身仍可查看。
数据服务覆盖已有数据集采购、在专用设施或客户真实环境重新采集、人工标注和质量检查,以及模型在真实场景中的验证评估。客户可只购买数据,也可把设备、采集、处理和交付交由同一团队完成。
公司同时展示Scan-to-Sim服务,用3D扫描建立与工厂或家庭空间对应的仿真环境。对于家庭机器人,除人的动作外,还需记录物体位置、尺寸和空间布局,才能形成可用于训练和验证的场景数据。
Nexdata表示,日本客户目前主要来自自动驾驶、制造和物流领域。企业需求往往从采集现场数据开始,随后延伸到设备配置、标注和验证;公司认为物理AI竞争的关键之一是能否快速获得规模足够且质量可控的真实数据。