
四足机器人需要携带检测设备、作业工具或应急物资,在复杂环境中持续完成任务。这些场景对机器人提出了几项共同要求:
1)高负载要求。除了支撑机身自重,机器人还需要承担任务检测设备与物资的重量。如果考虑防爆外壳的相关需求,则自重还会大量增加。2)高稳定性要求。实际落地场景下,客户要求的稳定运行时间一般以年计,否则在后续维护、人员培训等方面需要付出大量成本。3)高安全性要求。特别对于煤炭化工、石油石化、矿业开采等领域,重大安全事故是各方都不能接受的,因此安全性反而成为了第一要务。
那么,围绕这些实际落地的需求,英孚机器人的关节模组有什么不一样的创新点?
01.
突破寿命桎梏,完全针对四足狗需求的摆线减速器设计
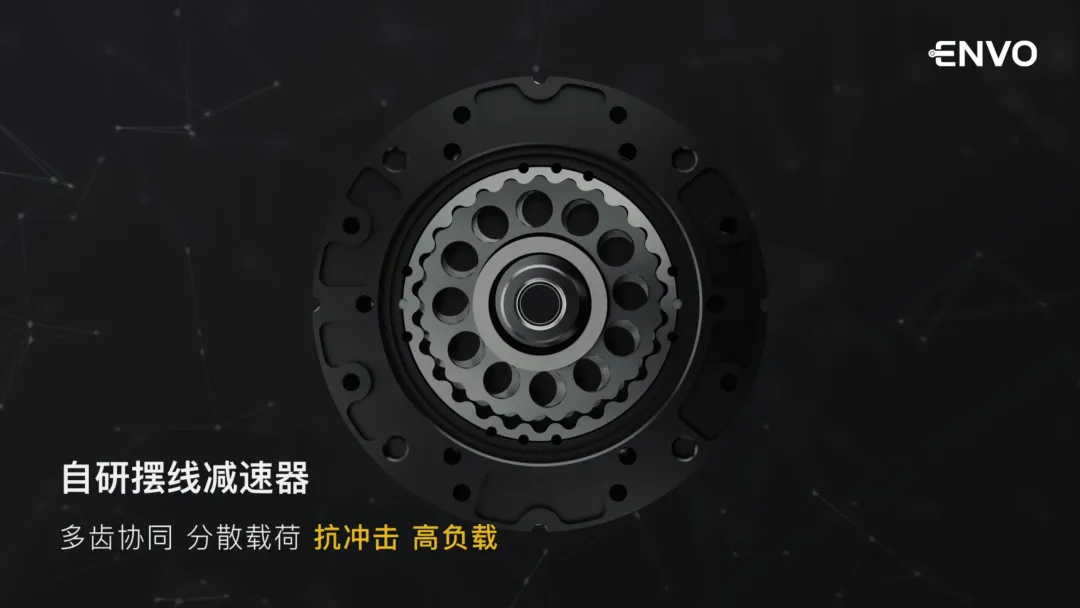
摆线减速器作为具身关节领域新的减速方案,其主要优势在于抗冲击性和负载能力上,但其具体的产品设计和定位还未完全定性。以往存在于RV中的摆线减速器,其特点是高精度,高结构刚性,多服务于强调定位精度与结构刚性的工业应用,但这并不匹配于四足狗的需求,四足狗同样需要精度和刚性,但同时也对重量、反驱阻力、传动效率与动态响应提出了要求。直接沿用原有设计,并不一定能获得适合四足运动的关节。
针对15-20kg负载的四足狗,其较为常见的参数要求是:1)额定力矩约20N.m。2)反驱低于1N.m内且变化均匀。3)效率与两级行星方案接近。4)额定转速为60-80rpm左右。
如何在保留摆线结构优势的同时,满足四足狗的落地需求?这就要求摆线减速器厂商对于相关设计、技术、工艺的全面掌握。如何将定义中的产品做出来,是行业工程化落地的核心难点。
英孚机器人推出的摆线减速器,在满足目标力矩与转速的情况下,反驱可以做到0.3N.m且均匀平顺,传动效率可达85%。与原本的两级行星方案相比,其精度更好,力矩和寿命表现更佳。同时通过持续的工艺研发与制造优化,英孚可将量产成本控制在行星方案的同等水平,让摆线传动在性能之外,也具备面向批量应用的成本竞争力。
02.
内嵌式设计,最小的体积满足所需性能
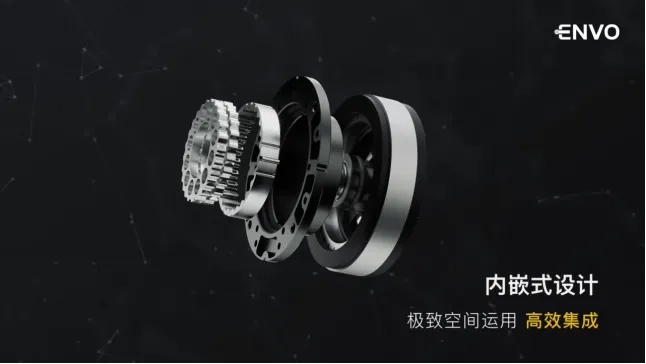
传统的关节结构中,减速器、电机与驱动沿轴向依次排布,虽然已经做了一体化的设计,但是各部件的尺寸叠加仍会占用较多轴向空间,限制关节的整体高度与安装布局。
英孚机器人采用内嵌式设计,创新性地将摆线减速器直接内嵌到电机内部,使两者共享部分轴向空间,减少串联排布带来的轴向叠加,整个关节的高度和体积下降30%以上。使产品更加轻量化,具有更高的功率密度。
利用该关节设计出来的四足狗,其髋部与腿部结构布置得更加紧凑,也在一定程度上,使得同样尺寸的四足狗,能具备更加强大的性能和负载表现。
而之所以能做到这一点,主要是源于摆线减速器本身足够强劲的性能表现。由于其抗冲击性和负载能力更强,因此可以使用小减速器去适配大电机,即使力矩转速上升,其内部结构仍然足够稳定,能够支撑关节的性能表现。
通过对两者进行协同设计,关节能够在有限空间内兼顾电机输出与传动承载,使内部空间得到更充分的利用。
03.
细节散热设计,多维度保障长期稳定运行
在实际工况下,关节的温升和性能表现是大家所关注的重点。英孚机器人也提出了自己的理解和对应解决方式。首先,不是所有工况下都需要散热,客户应当根据实际的机器人工况去选择散热方式。
如果机器人长期在额定下运行,则大概率无需特定散热方式。英孚从这三方面进行优化:1)减少热量的产生。通过生产高效率的减速器,降低摩擦等损耗问题,减少传动过程中的发热。2)优化外壳散热。采用多槽外壳散热设计,增加外表面换热面积。3)完善驱动散热。结合功率器件排布与导热路径设计,改善局部热量积聚。
如果机器人需要频繁且长期超额定状态使用,英孚机器人也为相关的摆线关节适配了对应的水冷散热方案。英孚提出“三不原则”:几乎不增加重量、几乎不增加厚度、几乎不增加成本。降低散热设计带来的复杂度,解决成本提升问题。
英孚内嵌式摆线关节水冷散热方案
此外,该系列产品保留了多种功能扩展空间,除上述所述的散热组件之外,该类型关节还支持防水、防爆等实际需求,在中空、力传感器等定制化需求上也保留了足够的扩展性,以适配不同作业环境与整机方案。
04.
结语与未来
随着具身的发展,在不同场景下、不同类型的具身机器人,其关节需求也将进一步细化。中大型四足机器人关注的持续承载、反驱表现与抗冲击能力,也需要通过具体的结构、工艺和系统设计落实到产品中。
英孚此次推出的内嵌式摆线关节模组,正是围绕这些需求展开:让减速器性能、关节空间布局与散热配置相互匹配,为四足机器人从运动展示走向持续作业提供更有针对性的关节选择。对应于关节公司而言,其未来也必将通过不断的创新,使其产品变得更加有针对性,更加适配于现代机器人需求。
来源:机器人大讲堂