风险洞察、国产替代与制造产能决策入口
中文 (Chinese)
English (UK)
未登录
查看机器人解决方案、应用案例与产品演示。
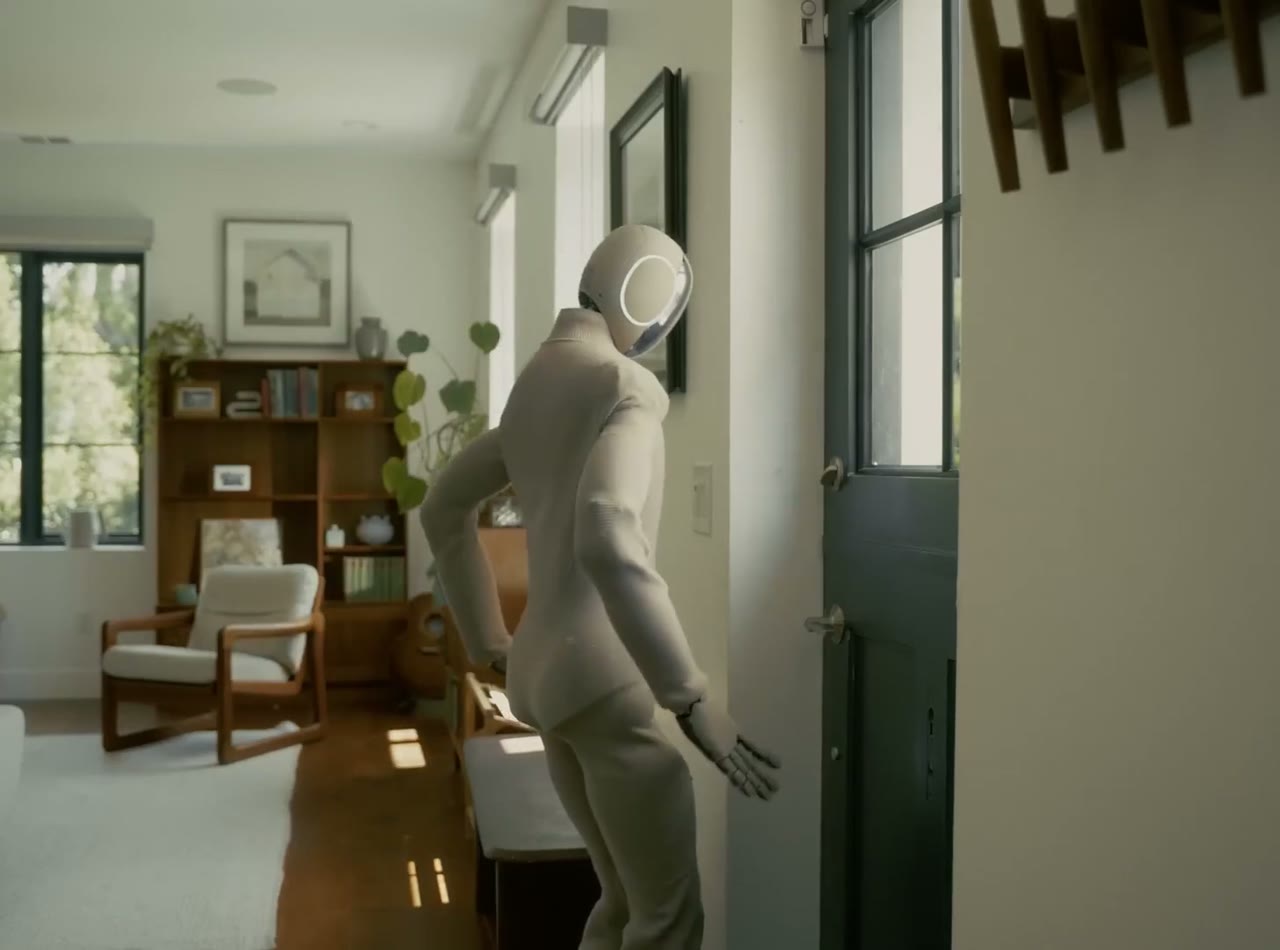
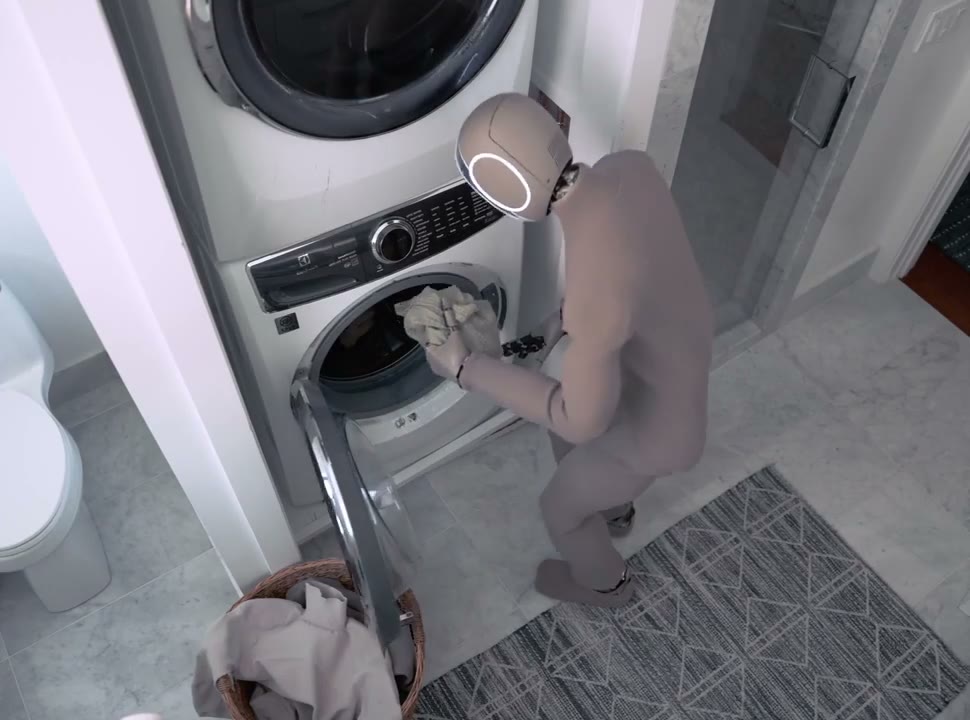
Redwood 是较早实现移动与操作联合控制的视觉—语言—动作模型之一,使 NEO 在执行操作任务时能...
Redwood 模型同时利用成功和失败数据训练,使 NEO 能够从错误中学习,并从失败样本中获得有价值...
NEO 能够导航至目标物体并精确调整身体位置,从而提高抓取成功率,并执行需要在空间中移动的家...
视频展示 Digit 在制造、物流和配送等工业环境中的应用;这些场景对安全性、稳定运行和持续作业...
Arc 是一套云端自动化平台,可将 Digit 与仓库中的移动机器人、管理系统和执行系统连接起来,用...
Digit 人形机器人已在制造、配送和物流环境中投入实际应用,视频集中展示其在工业场景中的商业...
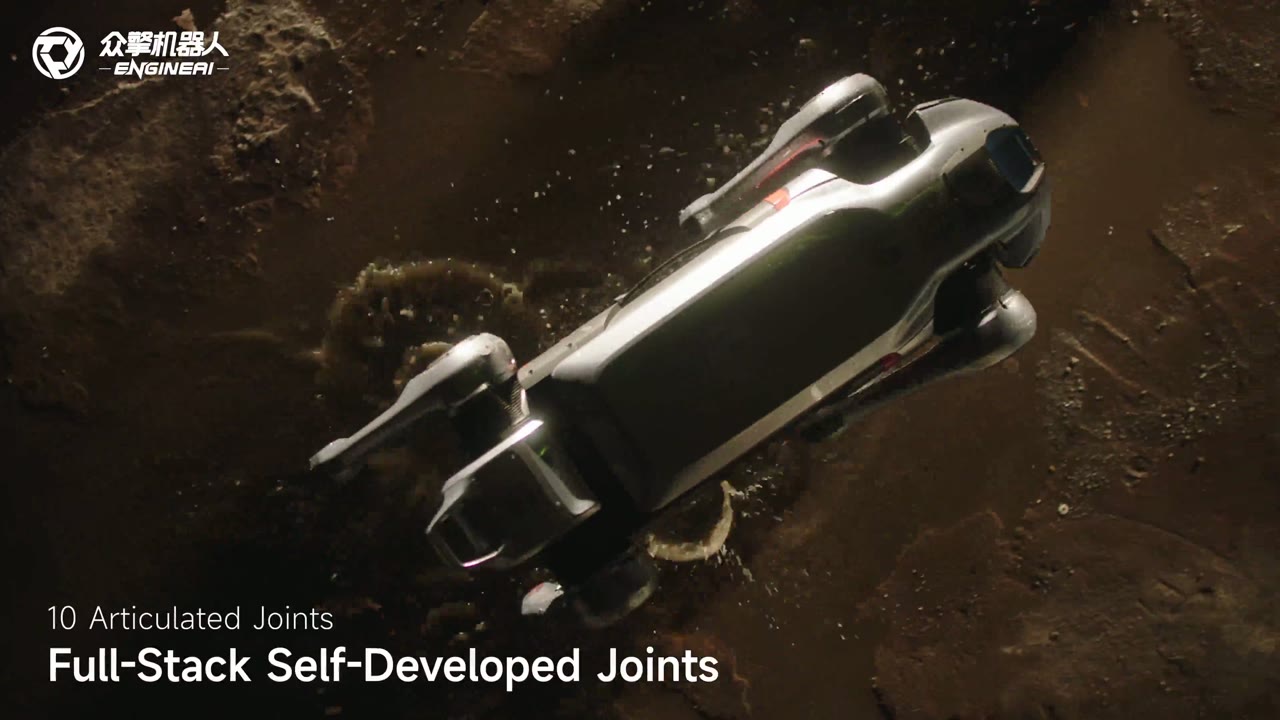
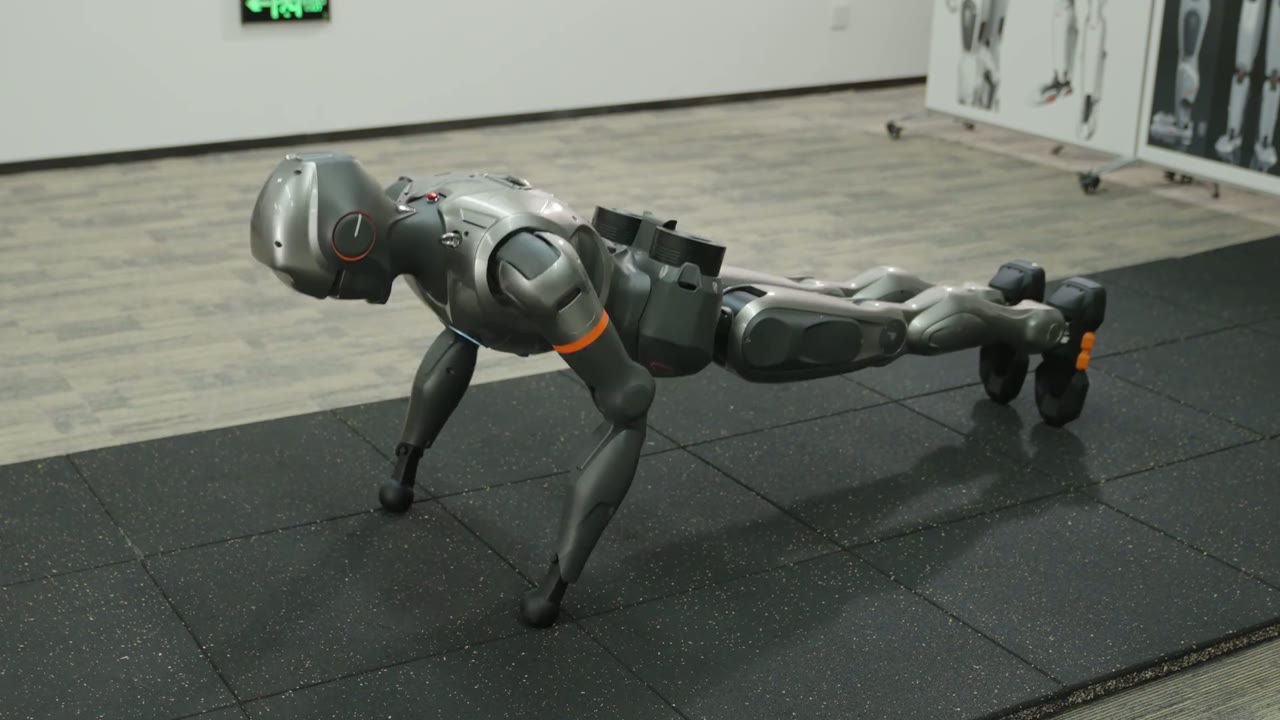
JS01 是众擎推出的重载四足机器人,面向复杂环境探索与作业场景,展示其机动性能和产品形态。
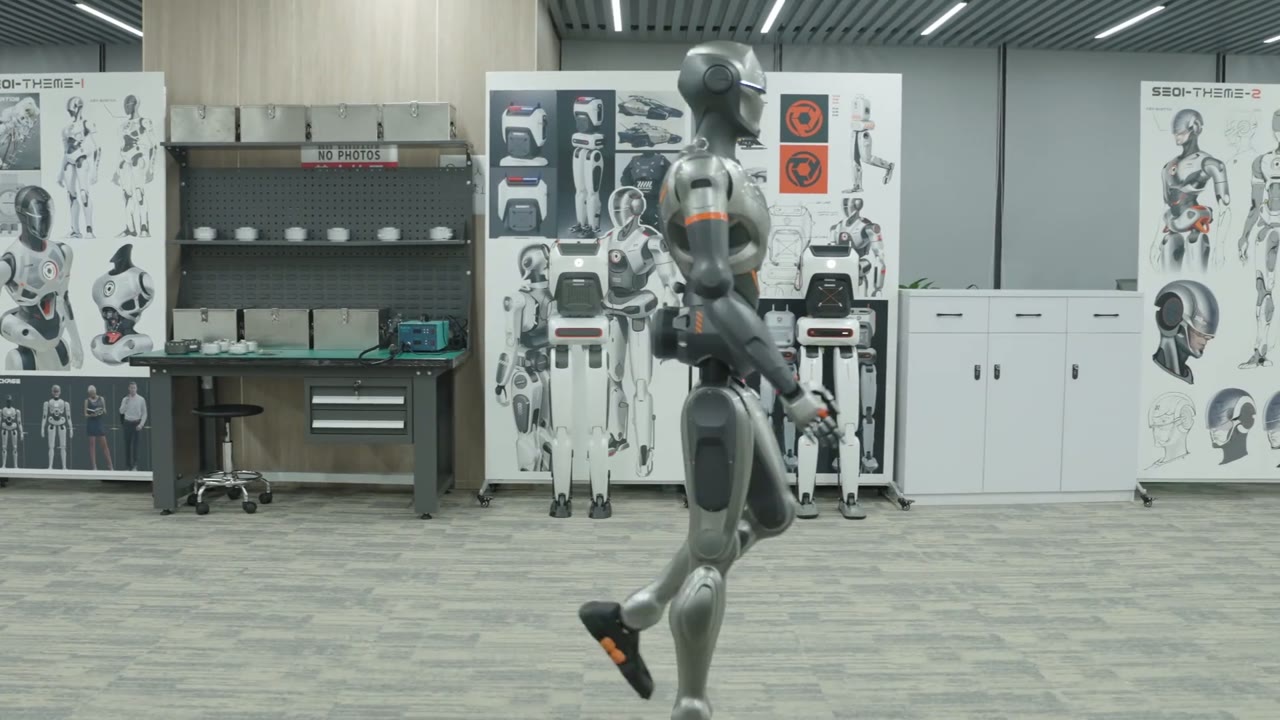
展示 SE01 全尺寸人形机器人转身时的步态切换、方向控制与身体平衡能力。
展示 SE01 全尺寸人形机器人完成俯卧撑动作时的上下肢协同、力量输出与全身控制能力。
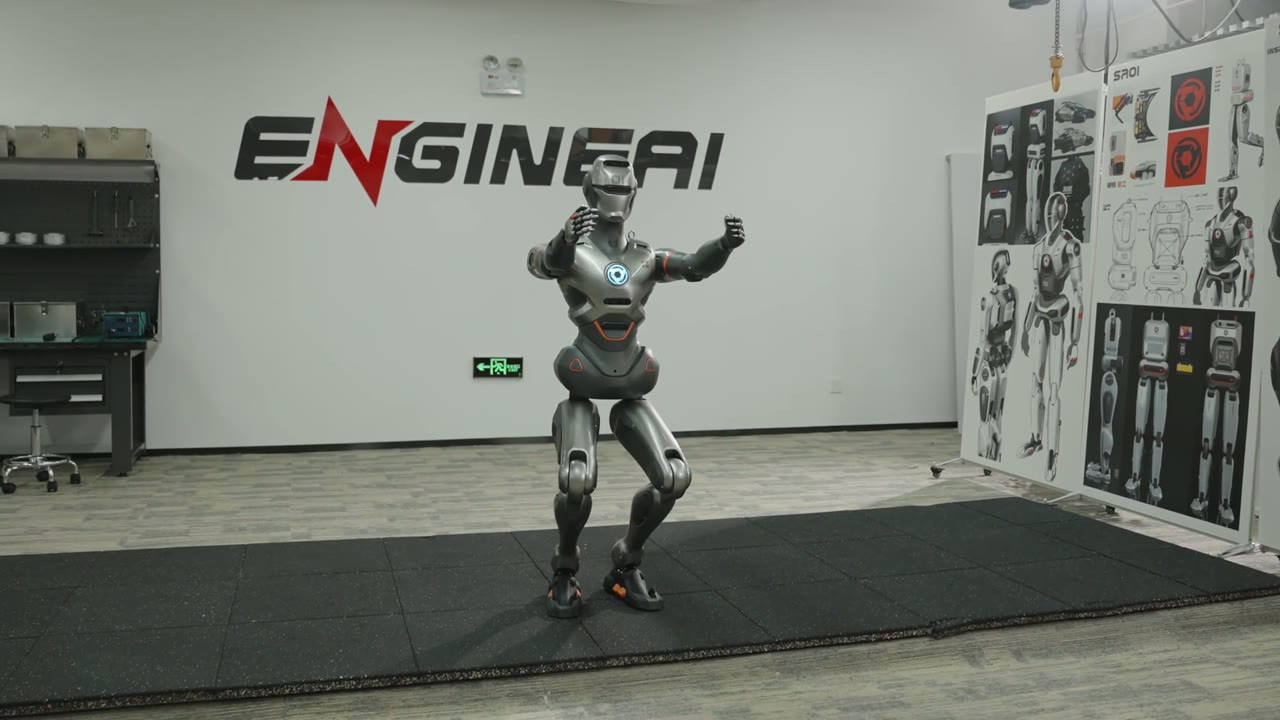
展示 SE01 全尺寸人形机器人完成深蹲动作时的关节控制、重心调节和姿态稳定能力。
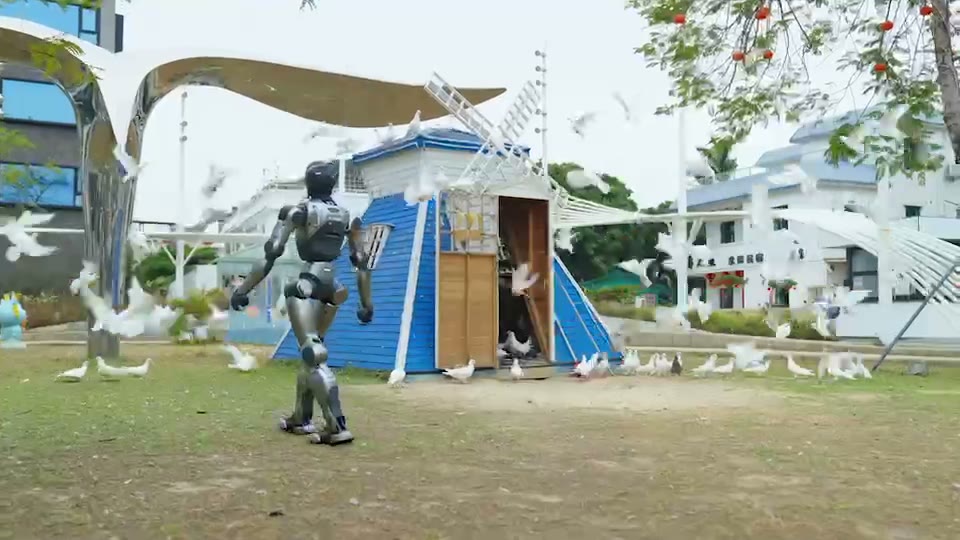
展示 PM01 人形机器人采用拟人化步态稳定行走时的下肢协调与全身运动控制能力。
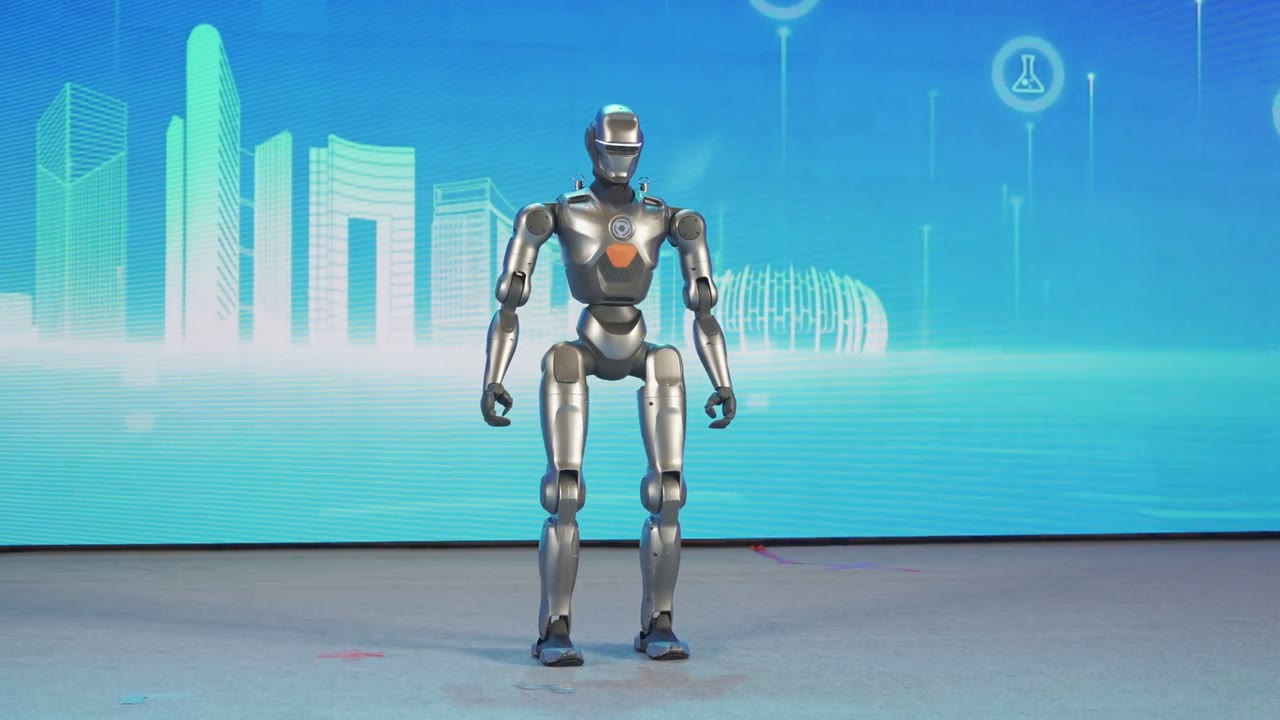
展示 PM01 人形机器人完成招手问候动作时的上肢协调与拟人化交互表现。
当前购物车数量由 Destoon 实时读取
 11s