风险洞察、国产替代与制造产能决策入口
中文 (Chinese)
English (UK)
未登录
查看机器人解决方案、应用案例与产品演示。
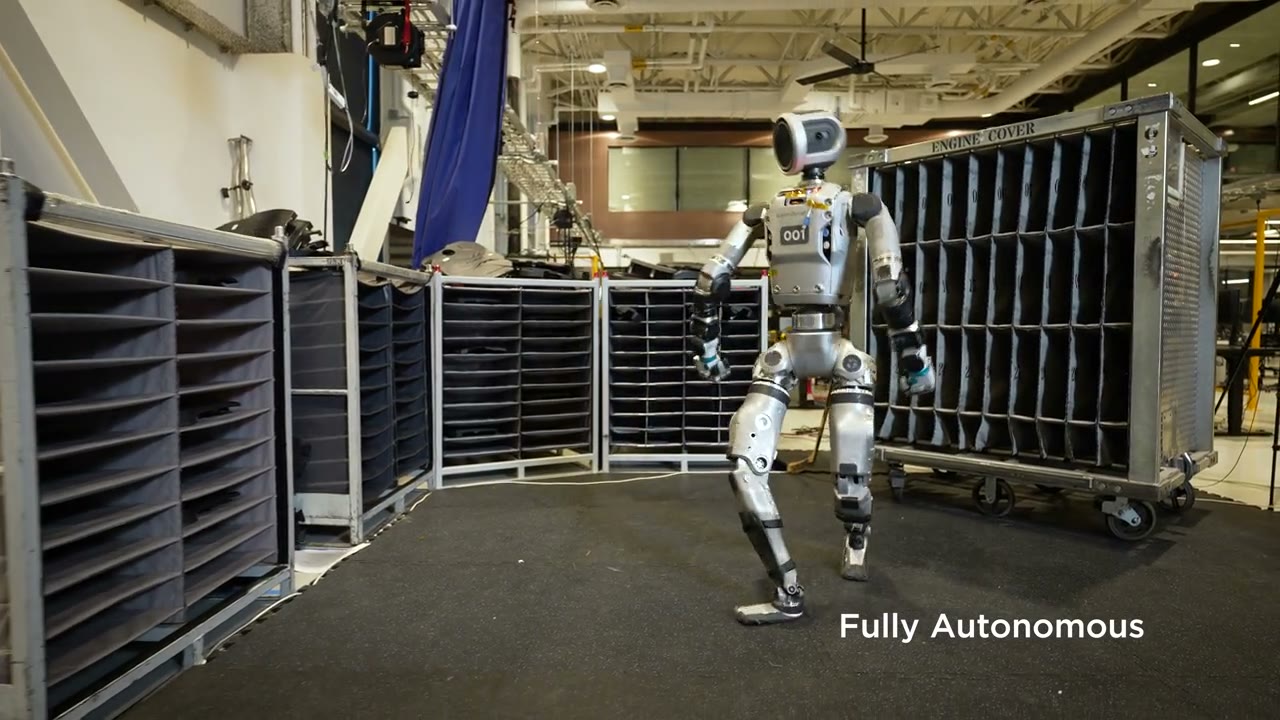
Atlas 在供应商料箱与移动排序台之间自主搬运发动机盖。机器人通过机器学习视觉模型识别工装和...
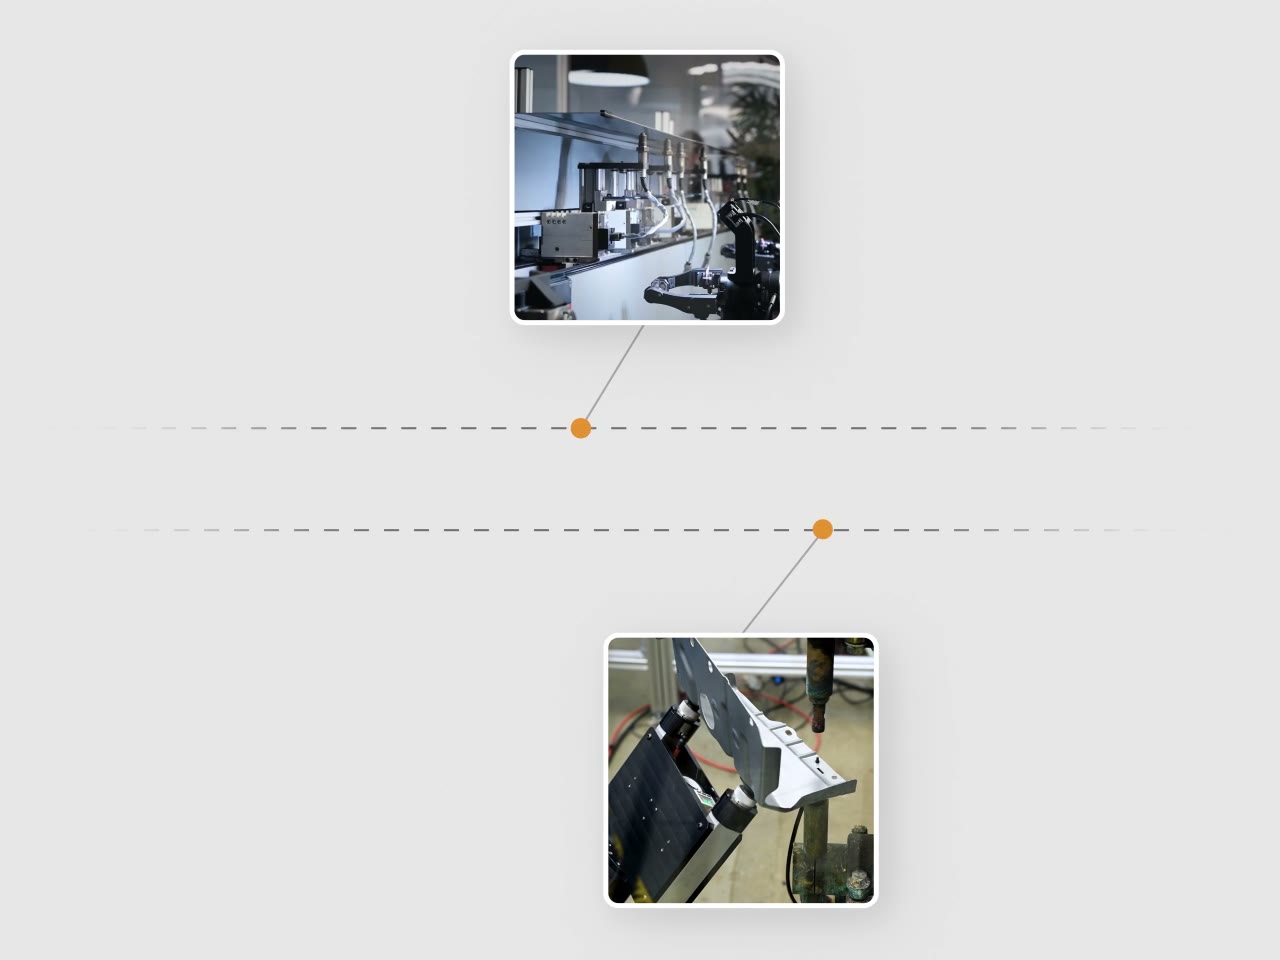
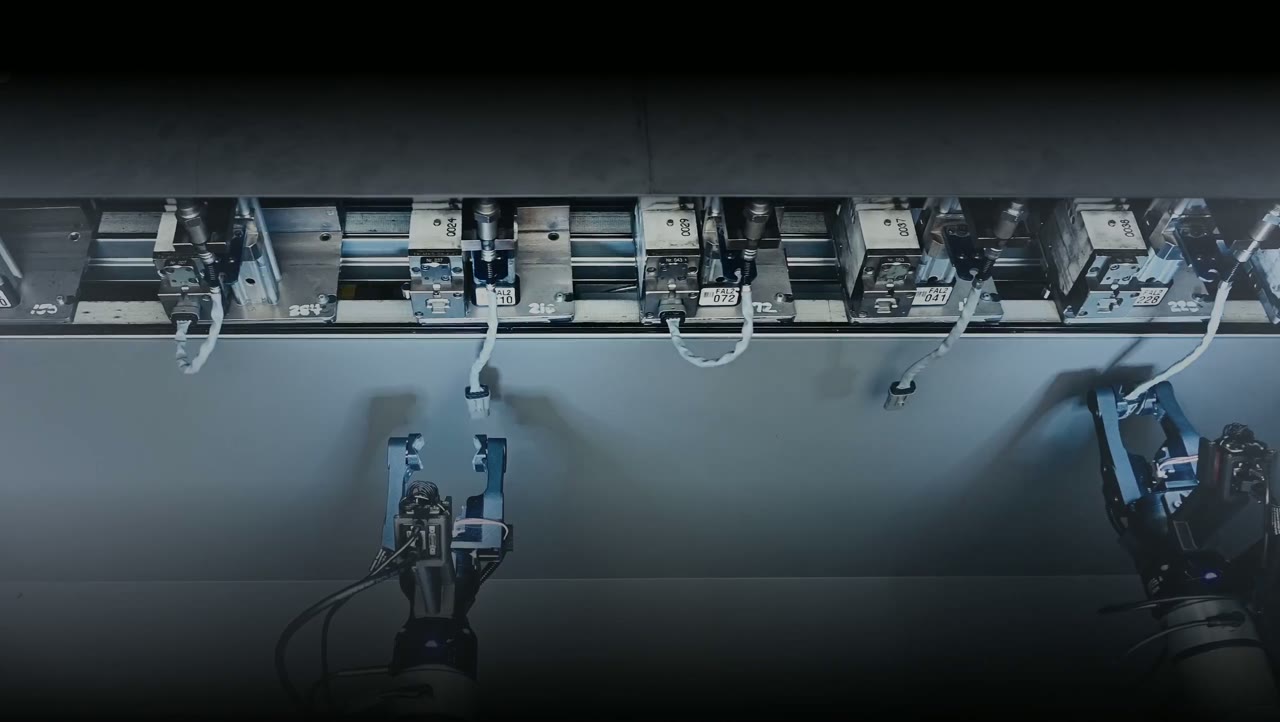
Sanctuary AI将物理人工智能部署到商用机器人系统,帮助工业企业处理传统自动化难以稳定完成的...
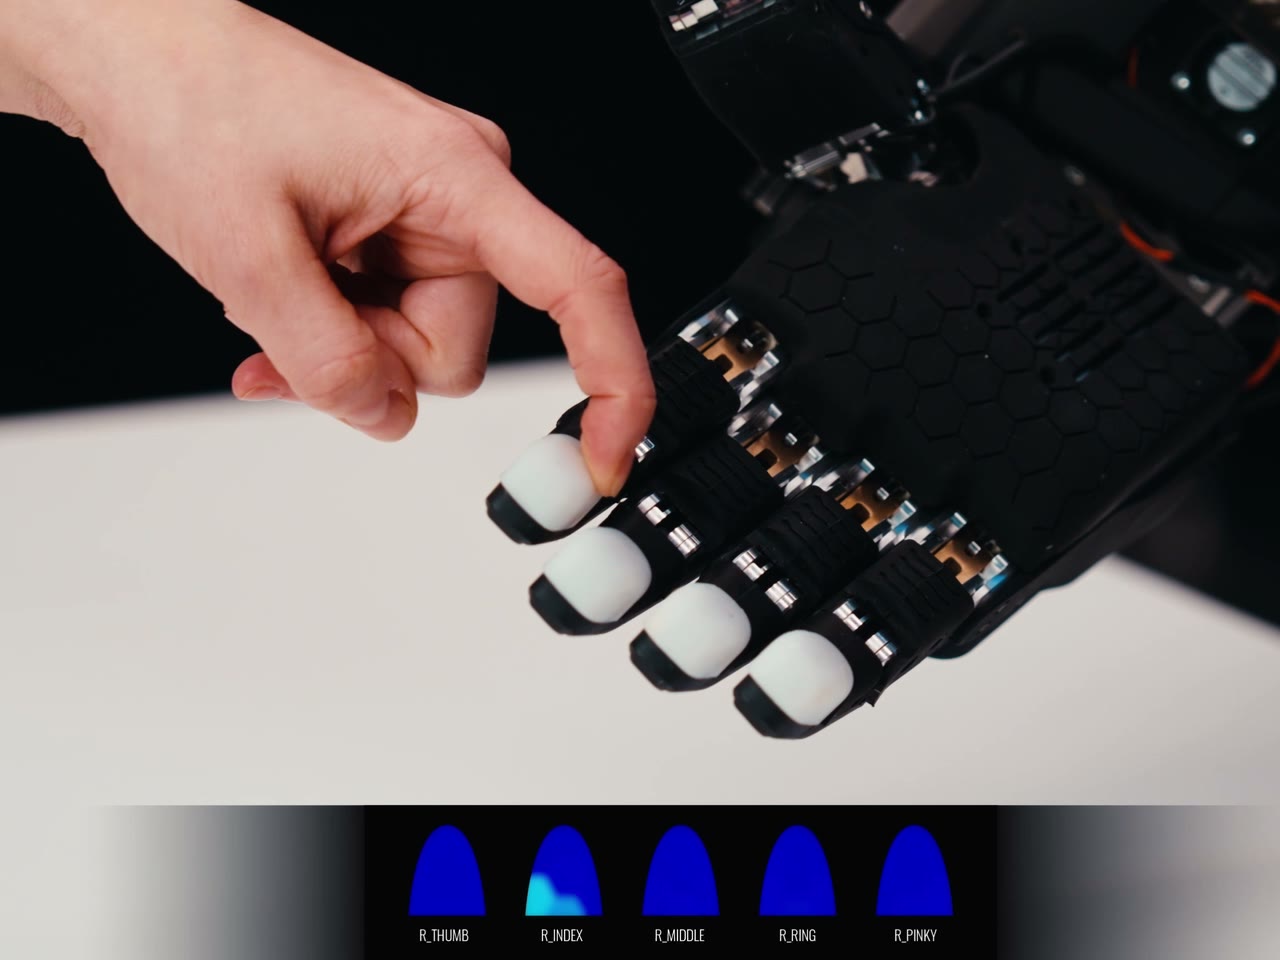
Sanctuary AI融合液压驱动与触觉技术,开发适用于真实工业作业的机器人灵巧手。
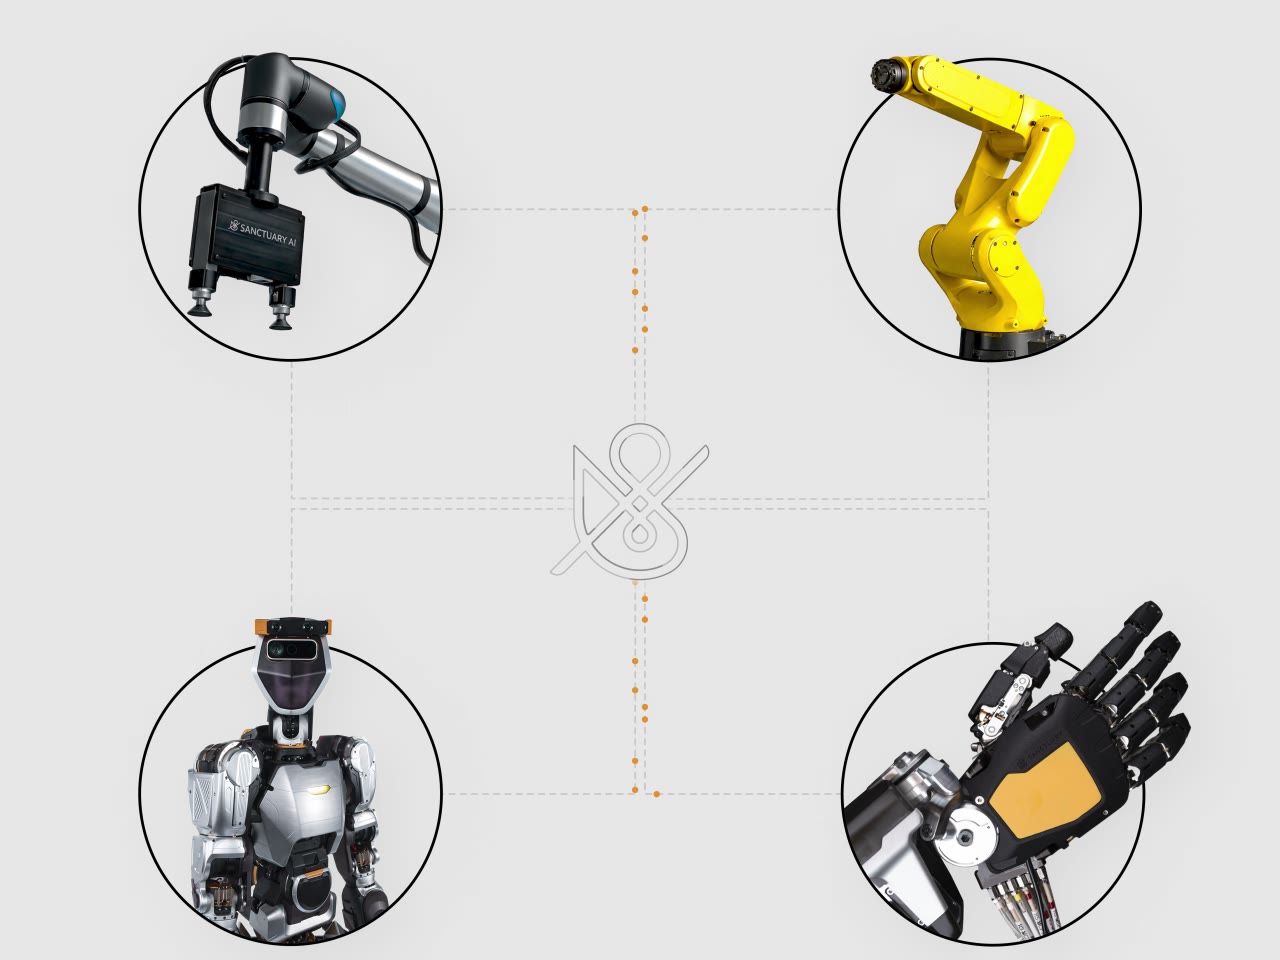
该物理人工智能支持不同硬件配置、移动方式和末端执行器,并可扩展至人形机器人,面向灵巧且动...
Sanctuary AI通过可部署到现有及未来机器人硬件的物理人工智能,帮助工业企业自动化复杂作业。
Redwood 模型同时利用成功和失败数据训练,使 NEO 能够从错误中学习,并从失败样本中获得有价值...
Redwood 是较早实现移动与操作联合控制的视觉—语言—动作模型之一,使 NEO 在执行操作任务时能...
Redwood 能够适应任务变化,例如抓取从未见过、且出现在不同位置的物体,展示 NEO 面向真实家庭...
NEO 接入外部语言模型,可根据语音和对话上下文实时判断用户意图,让用户通过自然交谈直接要求...
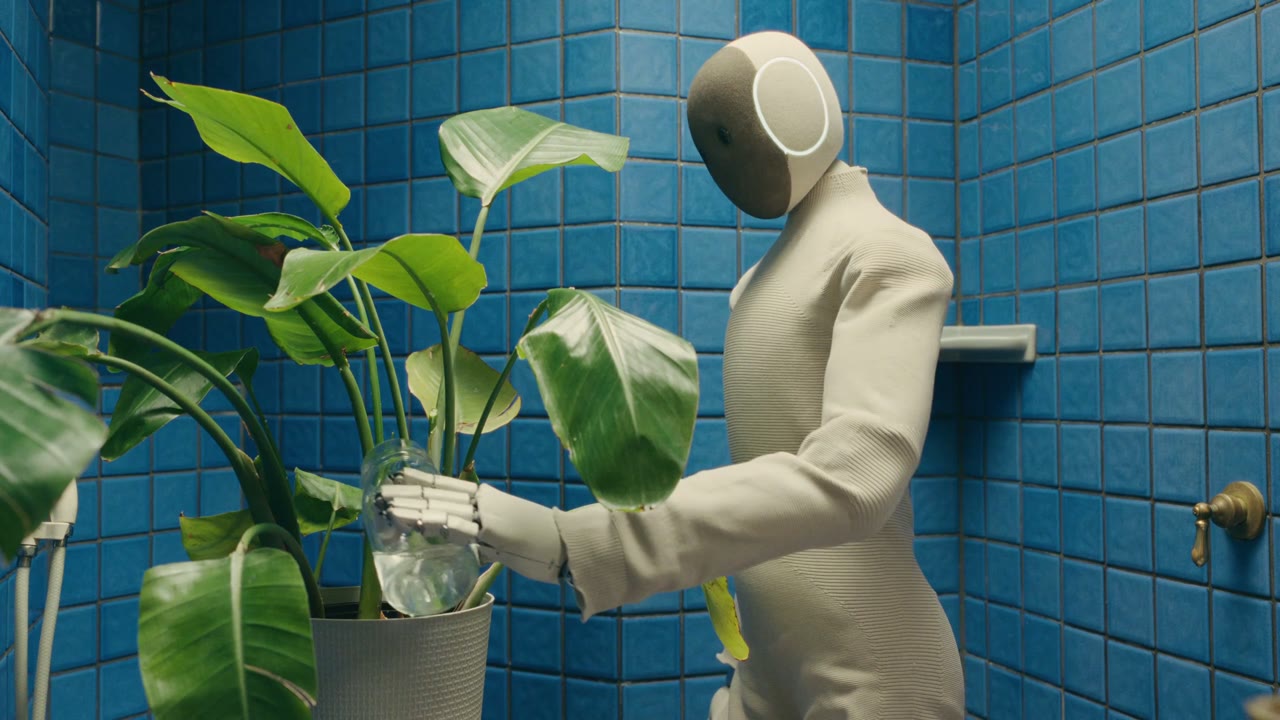
NEO 通过人工智能模型自主控制移动、思考和物理动作,并在植物浇水任务中展示从环境理解到执行...
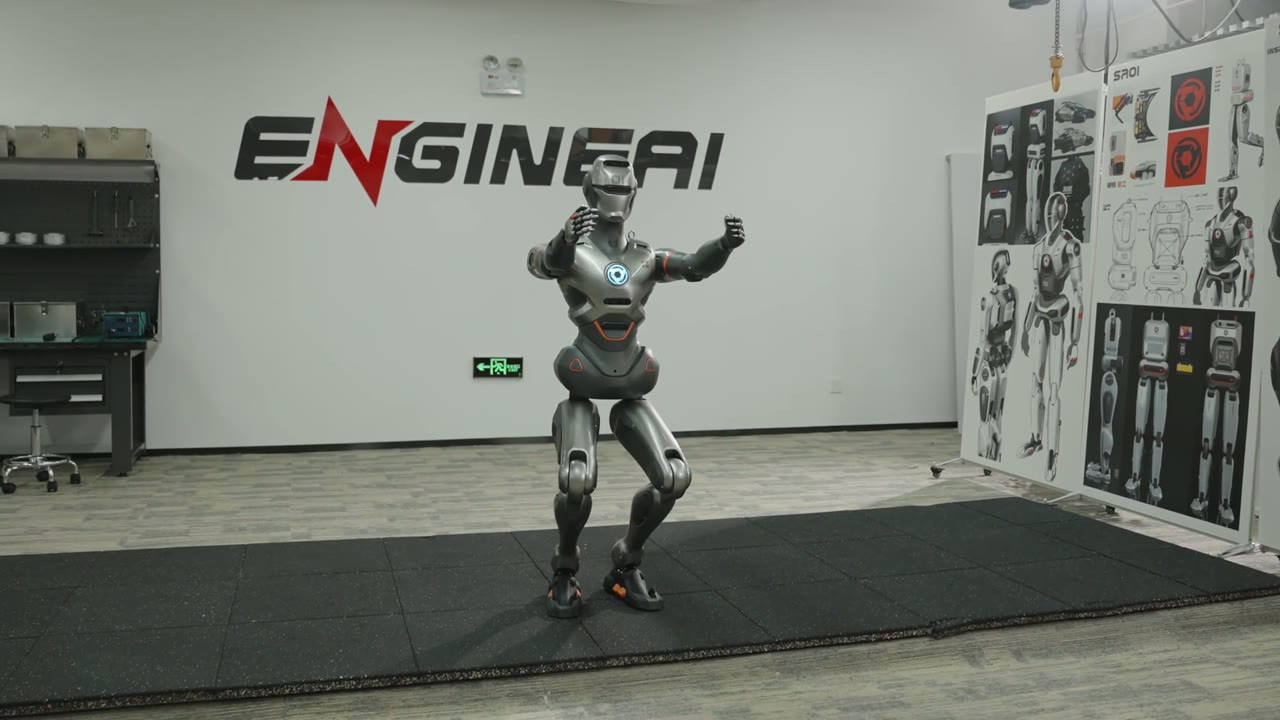
展示 SE01 全尺寸人形机器人完成深蹲动作时的关节控制、重心调节和姿态稳定能力。
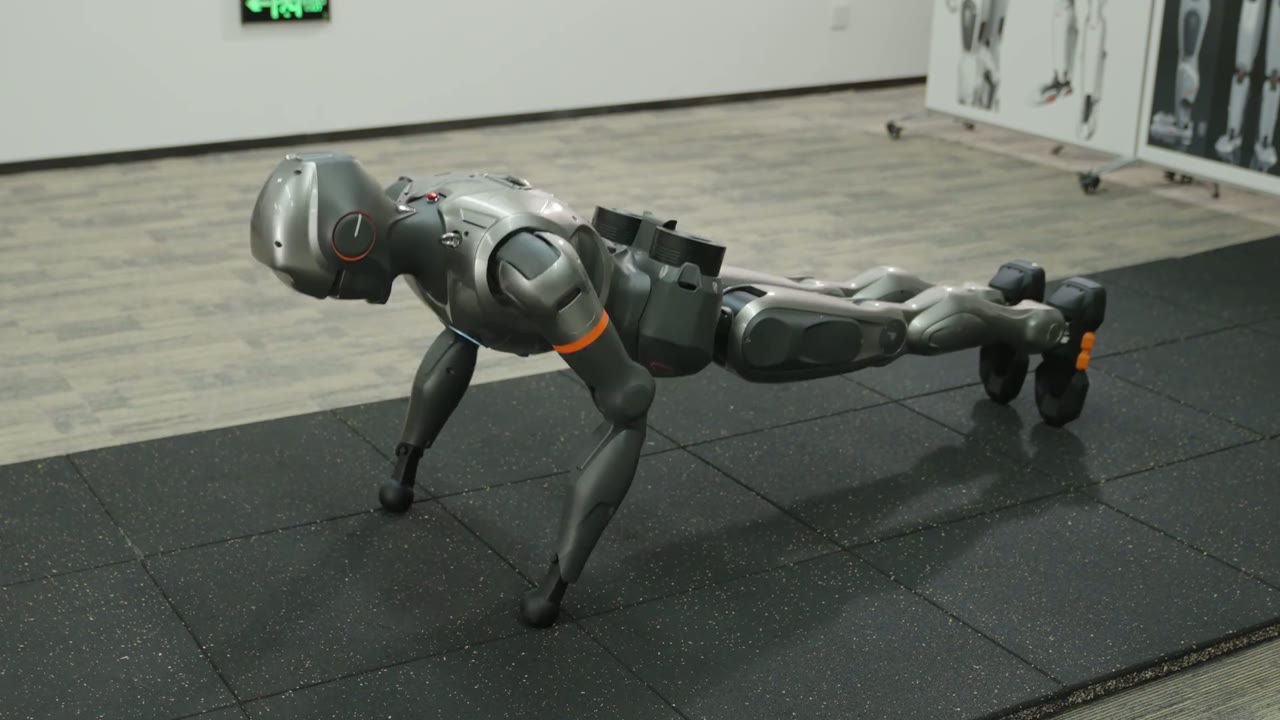
展示 SE01 全尺寸人形机器人完成俯卧撑动作时的上下肢协同、力量输出与全身控制能力。
当前购物车数量由 Destoon 实时读取
 163s