“ 一双真正能干活的手
机器人已经学会了识别物体、理解指令,也能根据任务规划动作。但当它真正伸出手,问题往往才刚刚开始。因为当物体形状发生变化、抓取姿态受到限制,或者操作过程中出现外部接触和扰动时,机器人需要像人一样调整动作,而不是简单地夹紧或松开。这也是力控臂和灵巧手代表的灵巧操作能力依然是具身智能重要技术方向的原因。
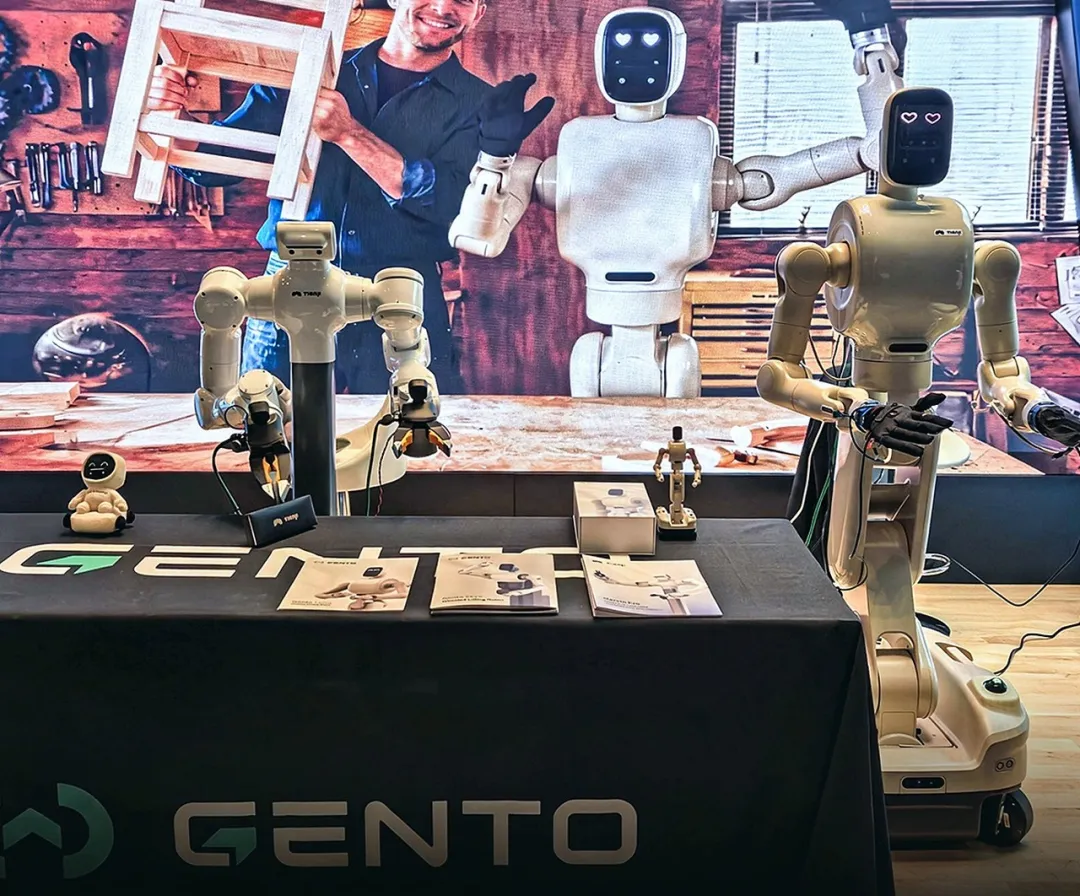
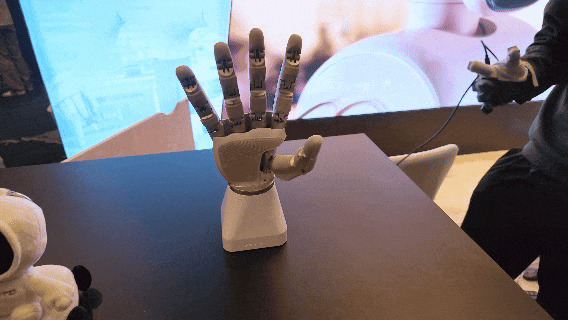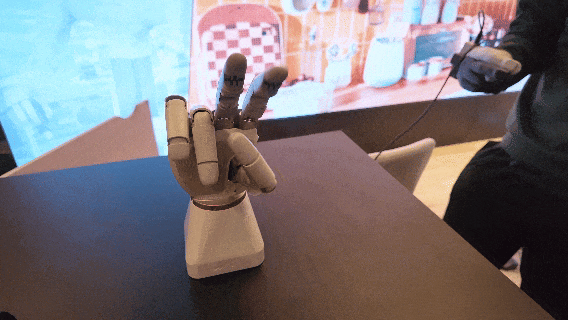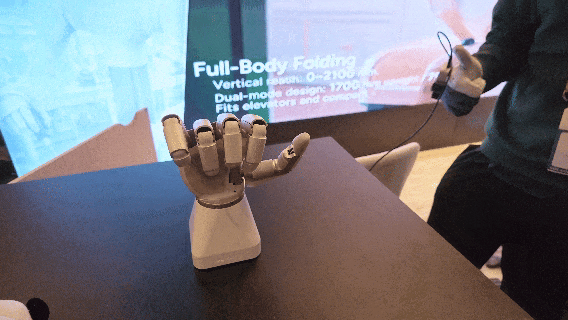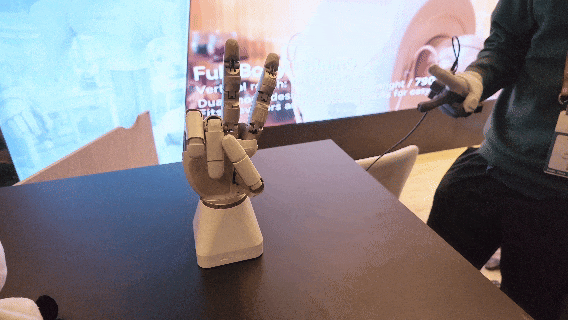
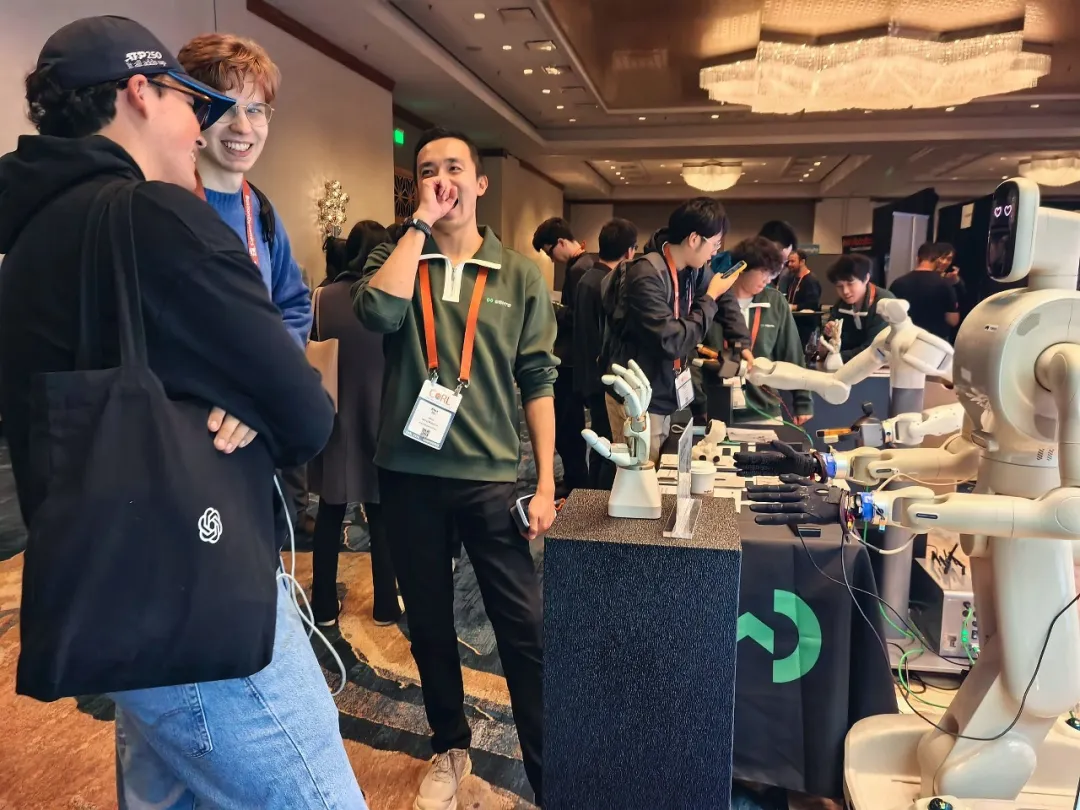
在CoRL 2026上,天机作为力控臂领域的头部企业,以“TIANJI+Gento”双品牌亮相,不仅展示了Marvin 系列全力控人形臂、Marvin Pro 固定式力控人形双臂平台、Gento 人形整机等热门产品。值得注意的是,现场还首次带来自研的21自由度直驱灵巧手,并将其纳入自身的人形机器人与力控技术体系之中。
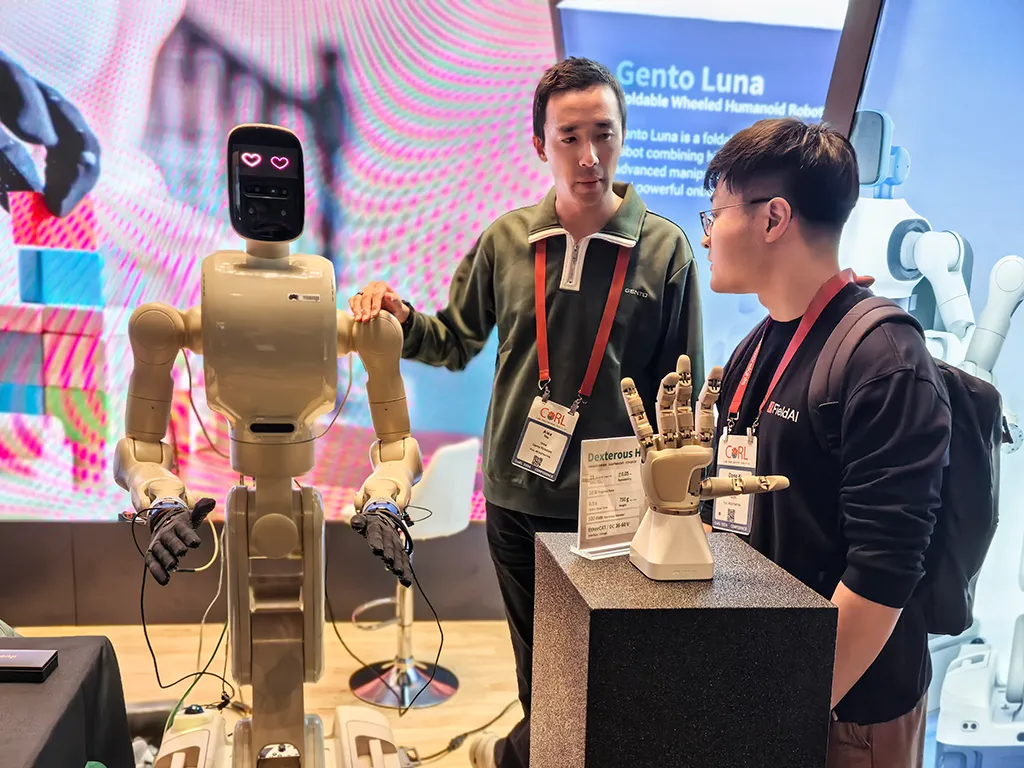
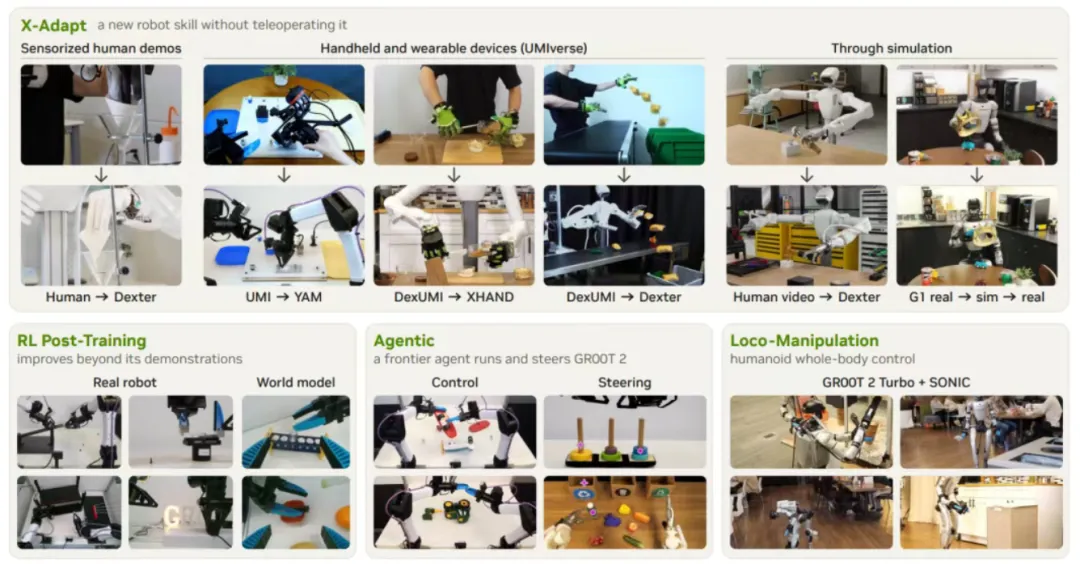
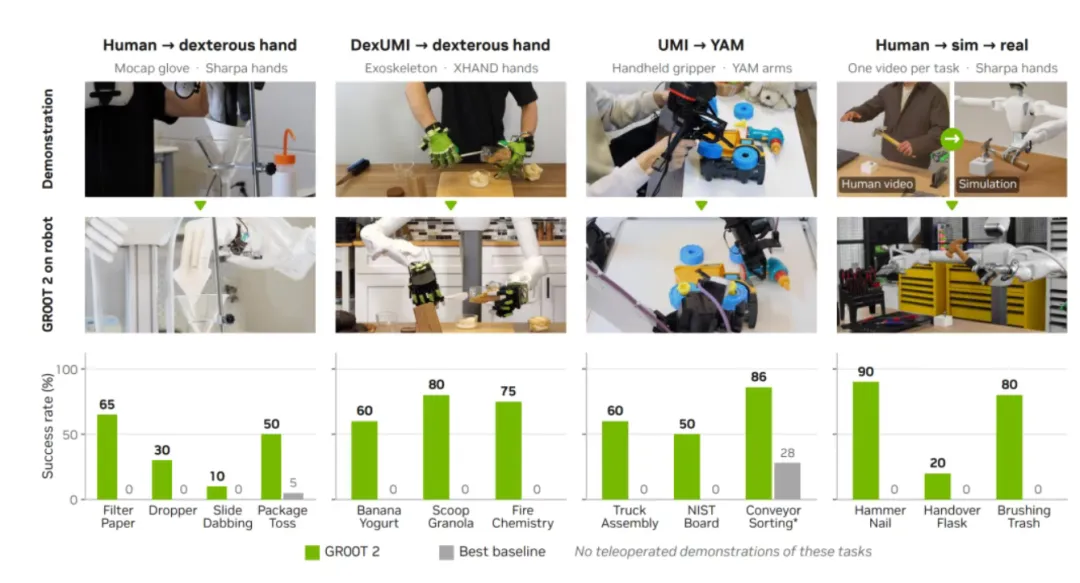
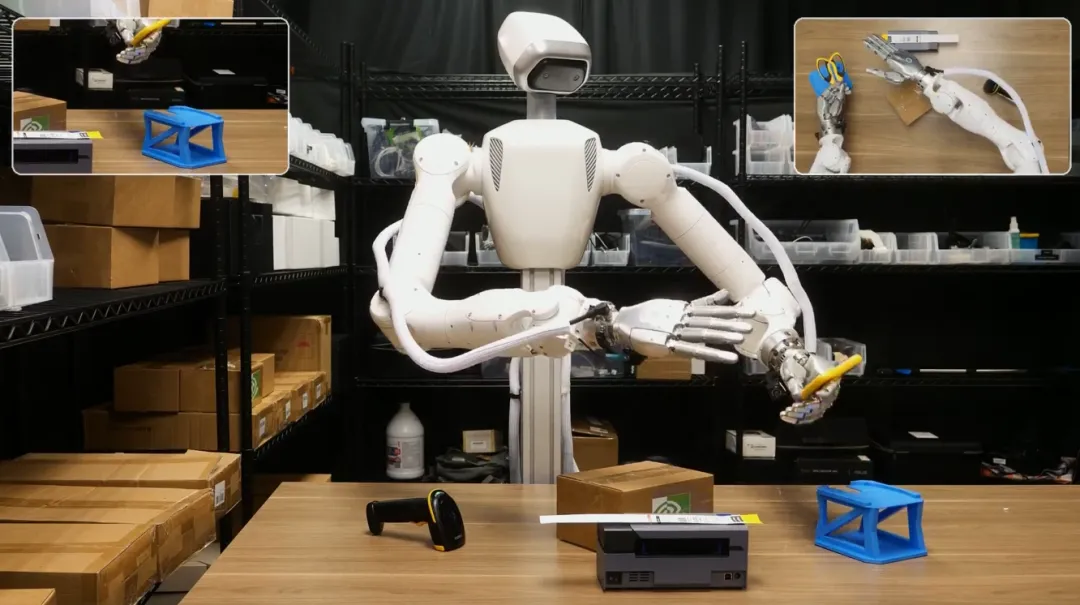
天机的力控臂如今已经得到了全球顶尖实验室的认可,11月10日,英伟达发布新一代机器人基础模型 GR00T 2,随模型一同放出的灵巧操作演示里,双臂机器人连续完成玩具卡车装配、贴快递面单、给 GB300 内存模组上料等任务,机器人大讲堂注意到,这些演示中承担操作名为 Dexter的双臂本体,其实就是天机的Marvin Pro。
CoRL 2026现场,Jim Fan在Talk也提到,英伟达GR00T 2模型的灵巧操作闭环里,其实把未来画面的预测和动作的生成放进同一个扩散变压器里完成,而到了机器人与物体直接接触的那个环节,力被统一换算成关节力矩,指尖三轴力经重定向落到机械臂每个关节的扭矩上,执行时压低关节刚度、偏移目标位置,让手在接触中留出余地。
在这一思路下,我们更容易理解天机最新发布的灵巧手。
我们发现,这款产品值得关注的地方在于,它继承了机械臂的力控和灵巧特性,试图从传动结构、关节反驱和柔顺控制几个层面,更好匹配机械臂,同时解决灵巧手长期面临的精度、柔顺性与工程可靠性问题。
作为后发入局的玩家,天机智能这款灵巧手的技术路线和目标相当明确,就是做一双真正能更好用于机器人末端操作的手,要让每个关节足够精准、能够顺应外力,并且经得起真实环境中的反复使用。
从力控臂到灵巧手,这或许也意味着,天机正试图把此前在力控臂上积累的技术思路,进一步延伸到机器人与物理世界发生接触的最后一个环节。未来灵巧手也不再只是一个独立的执行末端,而是有望成为天机整套力控操作系统中的重要组成部分。
01.
从抓住物体,到真正操控物体
从这次NVIDIA的演示中也不难看出,灵巧手依然承担着灵巧操作的主要任务。过去很长一段时间,机器人末端执行器的核心任务是抓取。在工业生产线上,两指夹爪和吸盘已经能够完成大量成熟任务。它们结构简单、控制直接,面对规则工件和固定工位,往往具有很高的效率。但这类执行器的能力边界也很清晰,它们擅长把物体拿起来,却不一定擅长在拿起之后继续操作。
人手的能力恰恰体现在后半段。拿起一个杯子,人会根据杯子的重量和表面摩擦调整握持力度;拿起一枚螺丝,人会通过指尖配合改变它的朝向;拧开瓶盖时,手指需要同时完成夹持、旋转和力的控制。动作看起来简单,背后却涉及多个关节的协同、接触状态判断,以及位置与作用力之间不断变化的关系。这意味着,机器人从简单抓取走向精细操作,末端执行器必须具备更丰富的运动能力,也必须能够处理接触过程中产生的力。灵巧手因此成为具身智能绕不开的一环。
但目前市场上主流做法的自由度增加,并不意味着操作能力会自然提升。更多关节带来更多运动组合,必然带来更复杂的传动链、更高的控制难度,以及更容易累积的机械误差。手指动作越复杂,机械间隙和传动回差对最终动作的影响就越明显。一个关节的位置误差,经过多指协同后,可能影响整个抓取姿态;当机器人需要反复执行同一动作时,误差还会进一步影响数据采集的一致性。
这也是当前灵巧手工程化面临的一个矛盾。一方面,具身智能需要更接近人手的操作能力;另一方面,关节越多,结构和控制系统就越难驾驭。
机器人大讲堂发现,天机智能此次推出的21自由度直驱灵巧手,正是从这一矛盾切入。它并没有把技术重点仅仅放在自由度数量上,而是将高精度传动、全关节反驱、柔顺力位混合控制和抗冲击设计放在同一套方案中。换句话说,它希望解决的不是某一个动作能不能完成,而是灵巧手能否在精度、力量、柔顺性和耐用性之间建立更好的平衡。
02.
21个自由度之外,真正的难题是精密控制
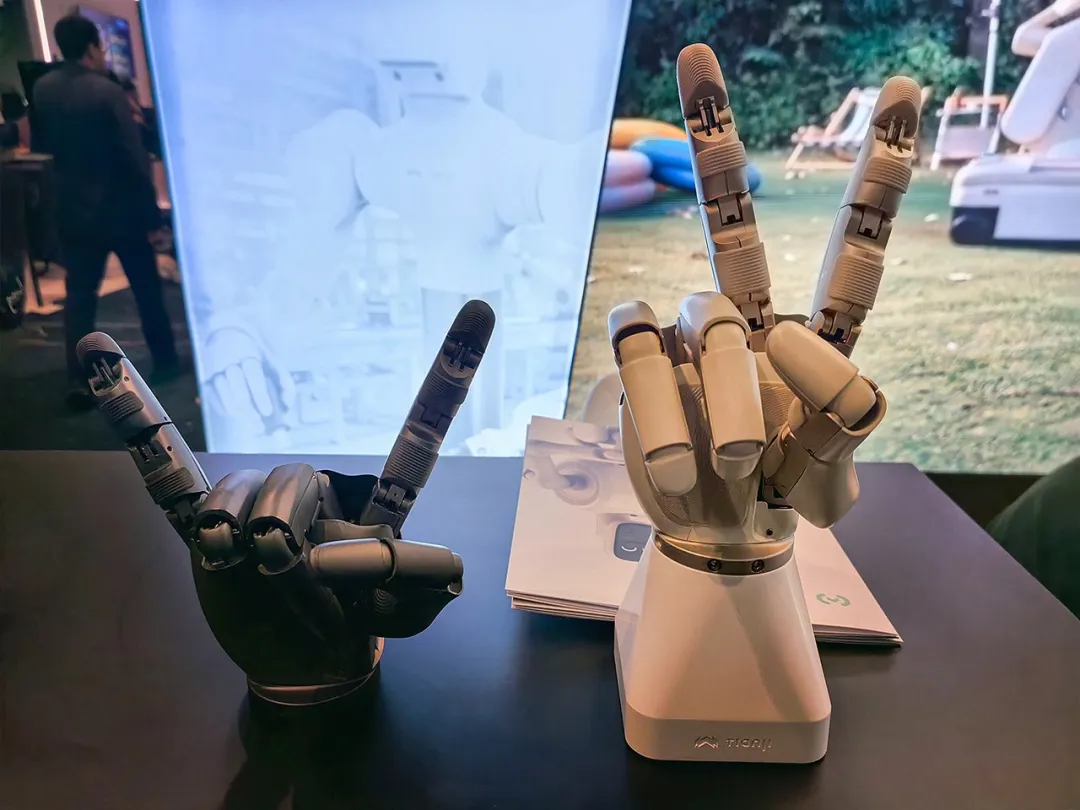
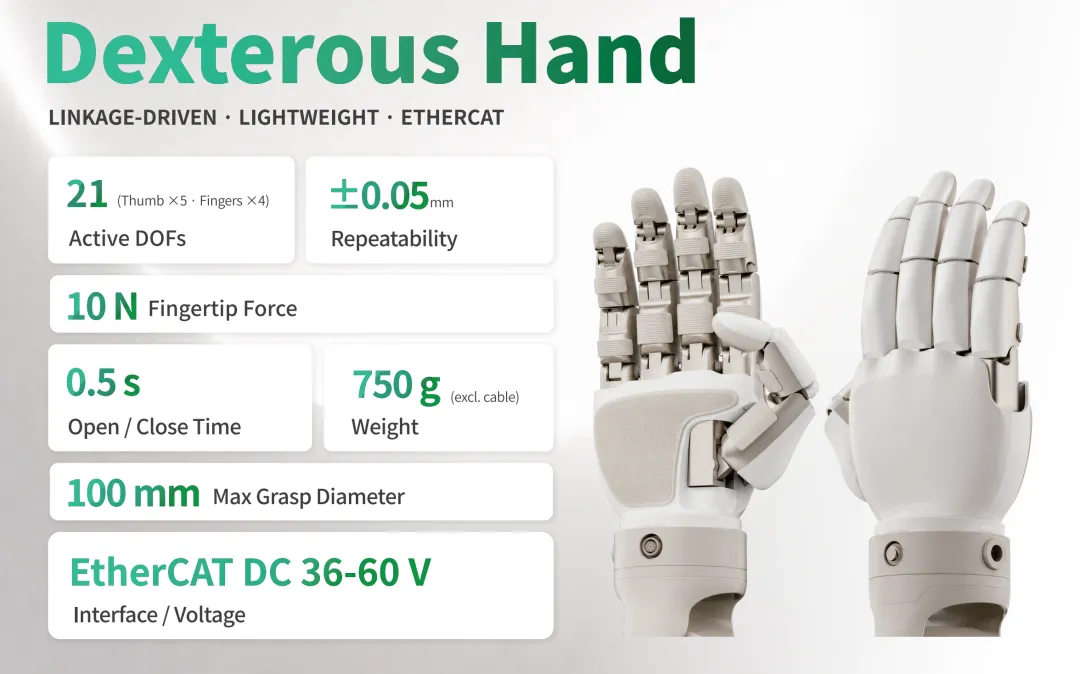
天机这款灵巧手拥有21个主动自由度,采用全关节直驱方案,整机重量约750克,尺寸为200×96×45毫米,指尖额定出力为10N,重复定位精度达到±0.05毫米,最小开合时间为0.5秒,并通过EtherCAT接口进行通信。与此同时,机器人大讲堂还注意到,它还采用高精度低间隙传动方案,并针对意外碰撞和过载工况进行了结构设计。
这些参数勾勒出一款灵巧手的基本能力边界。21个自由度在目前行业内灵巧手参数中不算特别多,但对于机器人而言,自由度从来不是越多越好这么简单。每增加一个可运动关节,系统就需要处理更多的位置关系、传动误差和控制变量。
如果机械结构本身存在较大的间隙,控制系统就需要不断补偿;如果传动链在受力后出现明显形变或回差,机器人即使发出了相同的控制指令,手指最终到达的位置也可能不同。这类误差对于简单夹取或许影响有限,但对于精细操作和数据采集而言,却可能成为长期存在的障碍。
例如,在训练机器人抓取不同形状的物体时,模型需要知道某个动作对应怎样的物理结果。如果同一条控制指令在不同时间产生了不同的手指位置,采集到的数据就会出现不一致。机器人不仅需要学习如何完成动作,还要面对来自机械系统本身的不确定性。
天机给出的第一层解法,是从传动结构入手。其灵巧手采用全高精度传动方案,通过多点零背隙传动设计压低机械间隙,并对装配和公差进行控制。这意味着一种低间隙传动,能更容易实现重复定位、多指协同的一致性,以及长时间运行中的稳定性。精度不再完全依赖控制算法在末端进行补偿,而是尽可能在机械结构层面减少误差来源。
对于一双拥有21个主动自由度的手而言,这一点尤其重要。机械传动越稳定,控制系统就越容易建立可预测的动作关系,机器人也更容易重复执行同一套操作。21个自由度恰恰意味着手部拥有足够丰富的动作组合空间,可以支持多指协同和更加复杂的抓取姿态,但又不至于增加整体的计算冗余。
这对于真实机器人训练同样重要。具身智能需要大量真实环境中的操作数据,而数据质量不仅取决于模型和传感器,也取决于机器人每次动作能否稳定复现。机械系统的一致性越高,动作数据就越容易形成可靠的训练基础。
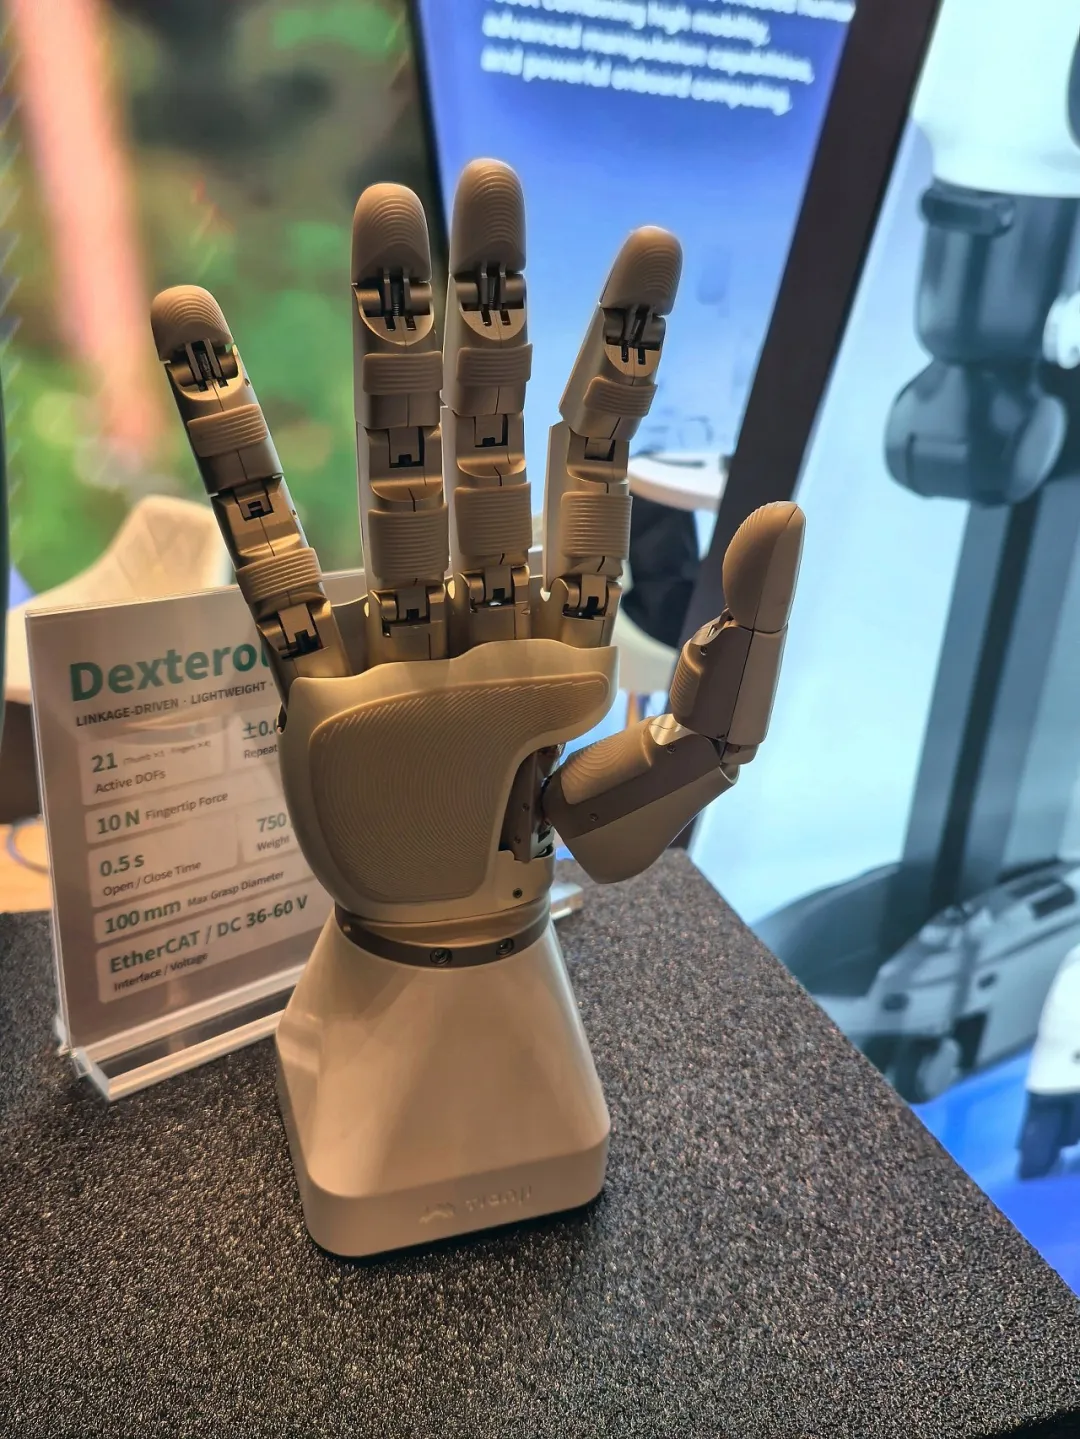
第二层解法,则是让关节能够被外力反向驱动。
传统执行器往往更强调按照控制指令完成动作。当手指接触到物体或受到外部作用力时,如果关节难以被反向驱动,机器人就容易表现得过于刚硬。抓取一个坚硬物体或许问题不大,但面对易碎物品、形状不规则的物体,或者需要与人发生接触的任务,过强的刚性就可能成为限制。
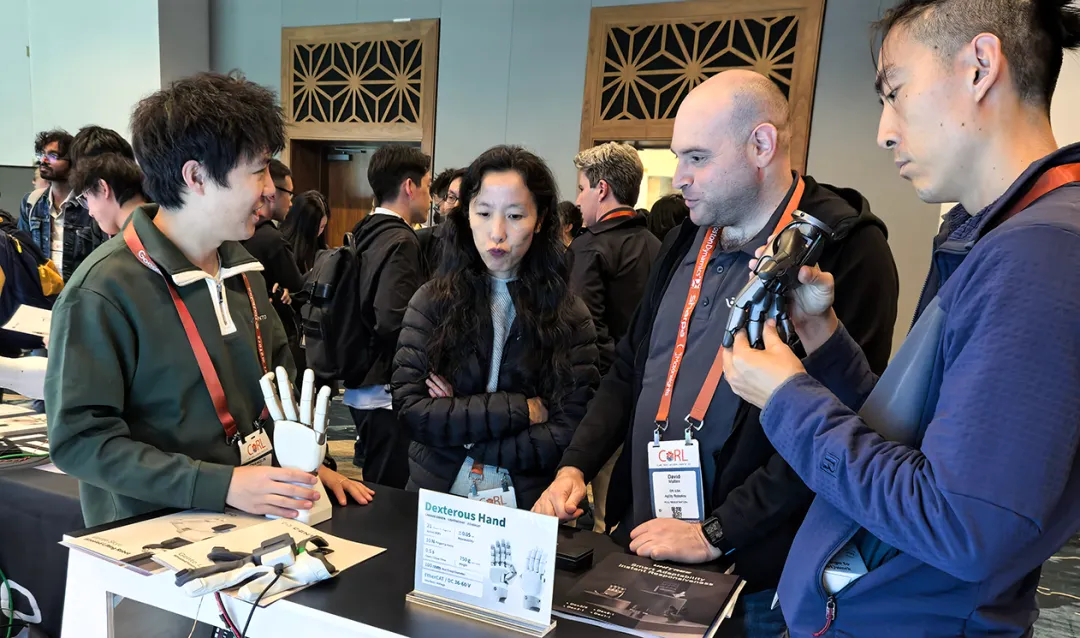
天机灵巧手强调100%的关节可反驱。也就是说,外力作用于手指时,关节能够被反向驱动,而不是始终抵抗外部作用。这让手指拥有了更好的柔顺基础。比如抓取一个易碎物体,机器人不必始终以固定姿态和刚性方式完成夹持,而可以根据接触情况调整动作;当手指受到意外碰撞时,关节也能够通过反驱降低刚性对抗带来的冲击。
但反驱并不等于力控本身。它提供的是一种机械层面的可运动能力,真正要让机器人根据任务调节位置和作用力,还需要控制系统参与。因此,天机将全关节反驱与MIT柔顺力/位混合控制结合起来。
MIT模式同时下发位置与力矩指令,使关节能够表现出类似可变刚度弹簧的特性。机器人既可以控制手指运动到什么位置,也可以调节关节在接触过程中的作用力和柔顺程度。当手指遇到外部阻力时,可以根据控制策略调整响应,而不是一味地维持原有位置。这让灵巧手从单纯的位置执行,进一步走向位置与力的协同控制。
从技术路径上看,天机强调的不是在每个关节上简单增加更多传感器,而是通过全关节反驱和柔顺控制,让机械结构与控制系统共同承担接触交互任务。它的价值在于为灵巧手提供更直接的柔顺能力,同时降低复杂接触任务对刚性位置控制的依赖。
03.
一双好手,还要经得起使用
一双手要在实验室里完成一次抓取并不难,难的是连续运行、反复抓取不同物体,并且在受到碰撞、过载和外部干扰之后,仍然保持稳定。这也是天机此次产品方案中另一个值得关注的部分:抗冲击与耐过载设计。
灵巧手的手指尺寸有限,内部空间又要容纳驱动和传动结构。为了实现更丰富的动作,关节和传动链需要高度集成。但结构越紧凑,越需要考虑外部冲击对内部机构的影响。
因为真实环境中的机器人不可能永远在理想条件下工作,手指可能碰到桌面、设备,也可能在抓取过程中受到意外阻挡。如果传动结构过于脆弱,一次碰撞就可能造成机械损伤,后续还会引发校准、维修和更换问题。对于需要长时间运行的机器人而言,这些问题最终都会转化为使用成本。
天机采用工业成熟的传动方案,并针对意外碰撞与过载进行设计,强调抗冲击和耐过载能力。它希望将灵巧手从实验室中的精密机构,进一步推向可以反复使用的工程化产品。
同样值得注意的是指尖出力。天机给出的指尖额定出力为10N,并强调在相同外形尺寸下实现更大的指尖出力。产品手册将其归因于直驱与低间隙传动方案,减少传动过程中的力损耗,让驱动扭矩更有效地转化为指尖输出。
这背后涉及一个工程权衡,那就是灵巧手既要足够小、足够轻,又要有足够的力量。如果单纯增加驱动能力,可能带来体积、重量和温升问题;如果为了轻量化而压缩驱动能力,又可能限制抓取范围和持续操作能力。如何在有限空间里提高力量输出,同时控制结构复杂度和运行温升,一直是灵巧手设计的重要课题。天机这款灵巧手却巧妙实现了平衡。
此外,天机将控制接口升级为EtherCAT。对于需要多个关节协同工作的灵巧手而言,通信不仅是传输控制指令,还关系到多关节之间的协同和实时响应。EtherCAT为多关节控制提供了实时工业通信基础,有助于将灵巧手纳入机器人整体控制系统。从低间隙传动到全关节反驱,从柔顺力位混合控制到抗冲击设计,天机试图让灵巧手不只在动作演示中表现灵活,也能在复杂、重复和不可完全预测的真实环境中保持可靠性。
04.
从灵巧手到力控臂,天机正在补齐精细操作链条
灵巧手的出现,也让天机此前积累的力控技术有了更完整的应用落点。在机器人完成操作任务的过程中,手并不是独立工作的,它需要机械臂提供运动空间,需要关节控制系统完成位置和力矩控制,也需要上层模型理解任务、识别物体并生成动作。任何一个环节出现问题,都可能影响最终操作结果。
天机此前围绕力控关节模组、力控算法和人形力控臂建立了相应技术体系。其技术布局覆盖底层传感与驱动、关节控制、机械臂执行,以及面向上层模型的接口能力。
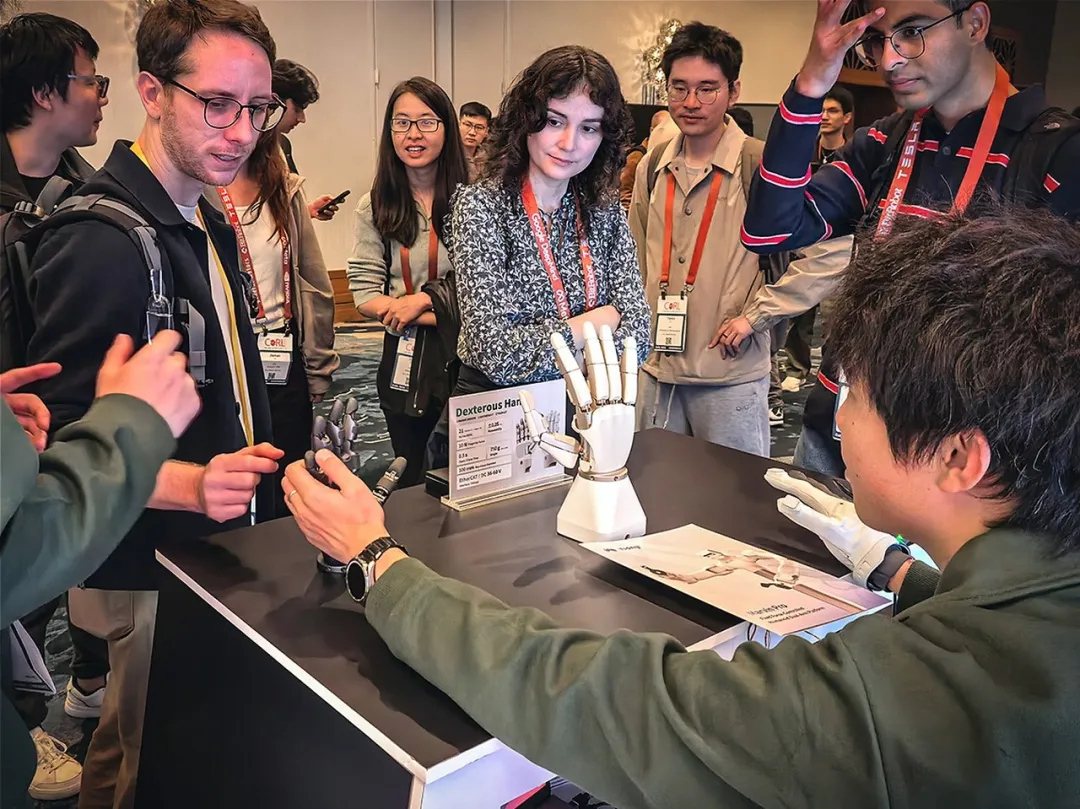
在CoRL 2026上,天机就展示了Gento Luna和Marvin Pro等平台。Gento Luna是一款拥有26个自由度的全向轮式折叠机器人,身高可以在1720毫米和790毫米之间变化,搭载双臂力控系统。在与观众互动时,它能够完成挥手、比心、击掌等动作,并在互动结束后从桌面取起笔盒递给观众,展现了机器人在与人接触时,如何快速处理位置控制与外部作用力之间关系的能力。
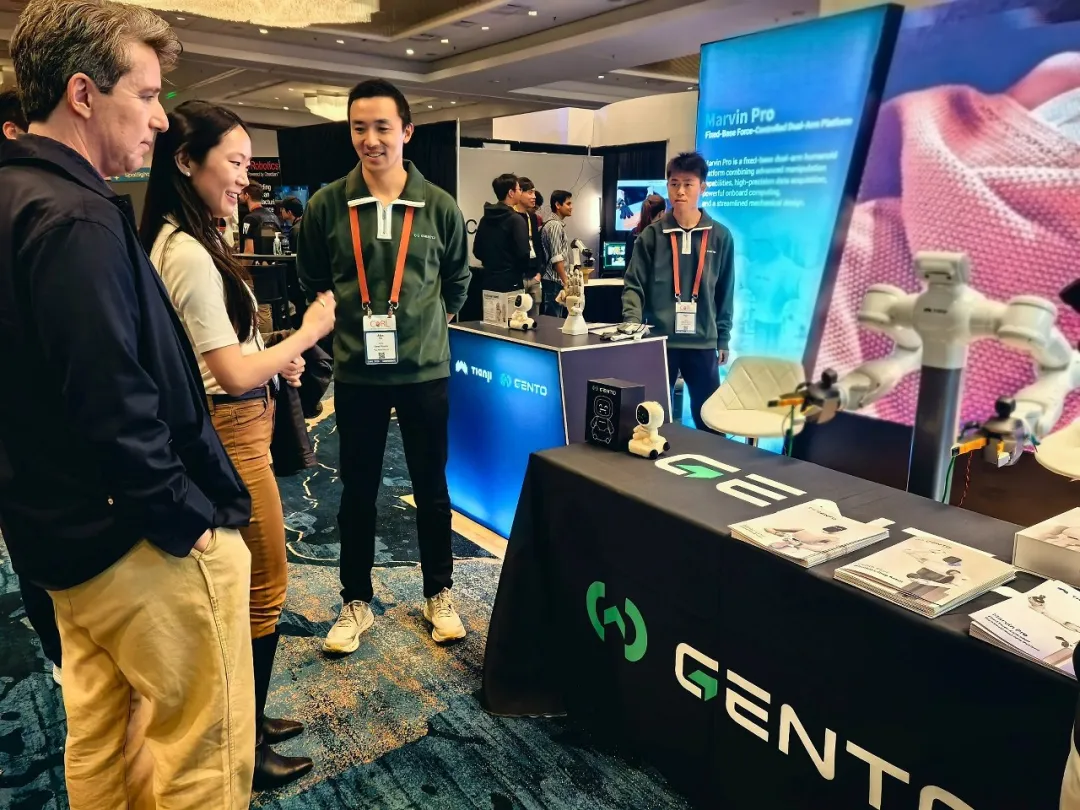
Marvin Pro则是一套固定式力控人形双臂平台,主要面向AI数据采集与精密操作。它搭载M6S-696全力控双臂,单臂7自由度、工作半径696mm,支持VR遥操作和长时间运行。现场演示中,观众可以通过英文语音指令指定目标物品,机器人再通过视觉从杂乱摆放的物品中识别目标、完成抓取并递送。
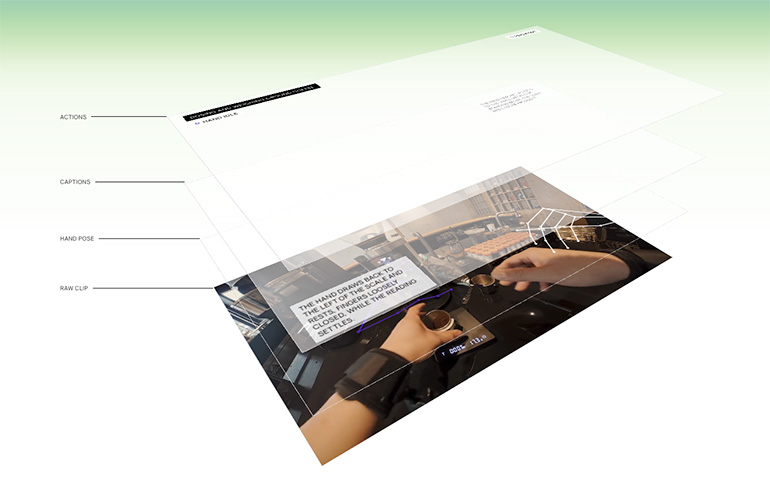
本次英伟达用于遥操作的那台天机臂,大臂长度由288 毫米加到 400 毫米,臂展提到 809 毫米,关节速度上限提到 220 度每秒,借助天机这款力控臂,GR00T 2模型迁移人类第一视角视频里的手腕动作更快,胸前工作空间更多,模型学到的动作也更容易迁移到机器人身上。
在这一过程中,视觉感知负责识别目标,模型负责理解任务和规划动作,机械臂与末端执行器则负责将指令转化为真实的物理操作。天机自研的MarvinGrasp模型,融合视觉感知、三维空间理解和自主运动规划;Fusion X则将位置、力和刚度等参数开放为标准API,为上层模型与物理执行系统之间提供接口。
这套体系与灵巧手之间存在明确的技术关联。模型可以判断应该抓取什么、从哪个方向接近,以及下一步应该执行什么动作。但当任务进入实际接触阶段,机器人还需要知道如何控制关节、如何调整作用力,以及遇到外部阻力时如何响应。灵巧手提供多指操作能力,力控系统提供接触过程中的控制基础,模型则负责将任务意图转化为可执行动作。
如果说视觉和模型让机器人知道要做什么,那么力控和灵巧手决定了它能否把事情真正做好。尤其对于精细操作而言,机械臂与灵巧手之间的协同十分关键。机械臂负责将手送到合适的位置,灵巧手则需要在有限空间内完成多指配合和接触调整。两者的控制能力必须衔接起来,才能避免上层规划看似合理、末端执行却无法实现的情况。
这也是天机此次将灵巧手与力控平台一同带到CoRL的重要意义。它所展示的并非一款孤立的末端产品,而是从关节、力控臂到灵巧手,再到模型和数据采集平台的连续技术链条。
05.
具身智能的下一道门槛,是让机器人学会用手
具身智能的发展,正在经历一个值得关注的变化。
早期的讨论更多围绕机器人能否理解环境、能否识别物体、能否根据指令完成动作。随着VLA模型、世界模型和真实机器人数据不断发展,行业开始将注意力转向更具体的操作能力,思考如何让机器人击穿物理AI的壁垒。
机器人能否稳定地抓取不同物体,能否在接触过程中调整动作,能否完成需要多步协同的精细任务成为关注的焦点。这意味着,具身智能的能力边界正在从任务理解向物理操作延伸。
在这一过程中,灵巧手的重要性会越来越突出。它既是机器人与物理世界直接接触的末端,也是模型动作能力最终接受检验的地方。一个模型可以在数字环境中生成看似合理的动作,但只有当机械结构能够准确执行、关节能够稳定控制、接触过程能够柔顺响应时,这些动作才真正具有现实意义。
这也解释了为什么灵巧手的竞争不能只看自由度。自由度决定了手能够形成多少种动作组合,传动精度决定这些动作能否稳定复现,反驱能力和柔顺控制决定它能否处理接触过程中的外力,指尖出力和抗冲击能力则关系到它能否承担真实任务。它们共同构成一双手的实际操作能力。
天机智能此次推出的21自由度直驱灵巧手,试图将这些能力放进一套完整的工程方案中。它以全关节直驱和低间隙传动建立精度基础,以全关节反驱和MIT柔顺力/位混合控制提升接触适应能力,再通过抗冲击传动、指尖出力和EtherCAT通信,进一步考虑实际部署中的可靠性与系统集成。
这条路线的价值,不在于证明机器人已经拥有了与人类完全相同的手,而在于让机器人末端执行器逐步具备更丰富、更稳定的物理操作能力。
当然,一双灵巧手并不能单独解决具身智能的所有问题。复杂操作仍然依赖感知、规划、控制、数据和本体之间的协同。灵巧手也需要在更多真实场景中验证其长期可靠性、复杂物体适应性和任务泛化能力。但有一点已经越来越清楚,那就是当机器人开始从移动、搬运走向精细操作,末端执行器就不再只是整机上的一个附属部件。
机器人能否理解世界,决定了它能不能找到正确的任务;机器人能否用手改变世界,才决定了它能把多少任务真正完成。
从抓住一个物体,到在手中调整它、控制它、使用它,灵巧手所跨越的,正是具身智能从动作执行走向物理交互的那段距离。
来源:机器人大讲堂