北京航空航天大学研究团队提出一种基于物理约束的人工智能控制方法,用于提高像鸟类或昆虫一样振翅飞行的仿生机器人的稳定性。相关研究发表于《中国航空学报》。
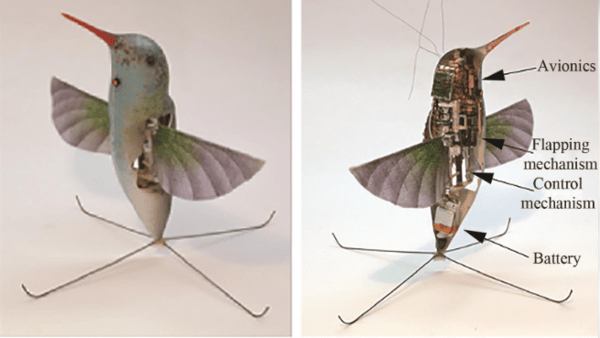
扑翼机器人利用柔性机翼运动和气流飞行,具备小型化和低噪声潜力,但复杂的空气动力学效应也使稳定控制更困难。
研究团队把非定常空气动力学和基于能量的稳定性约束融入神经网络控制结构。与主要依赖数据的AI控制相比,该方法在控制过程中考虑机翼周围涡流、柔性结构变形和能量变化。
研究人员认为,该框架未来可用于在狭窄室内、复杂森林或城市环境中工作的微型飞行机器人,并可能应用于搜救、设施检查和无人机集群。
研究目前提出的是理论和计算框架,并不意味着已经完成广泛的真实场景性能验证。