“ 有只小蜜蜂,飞在花丛中。
11月18日,一张照片在科技圈传开。
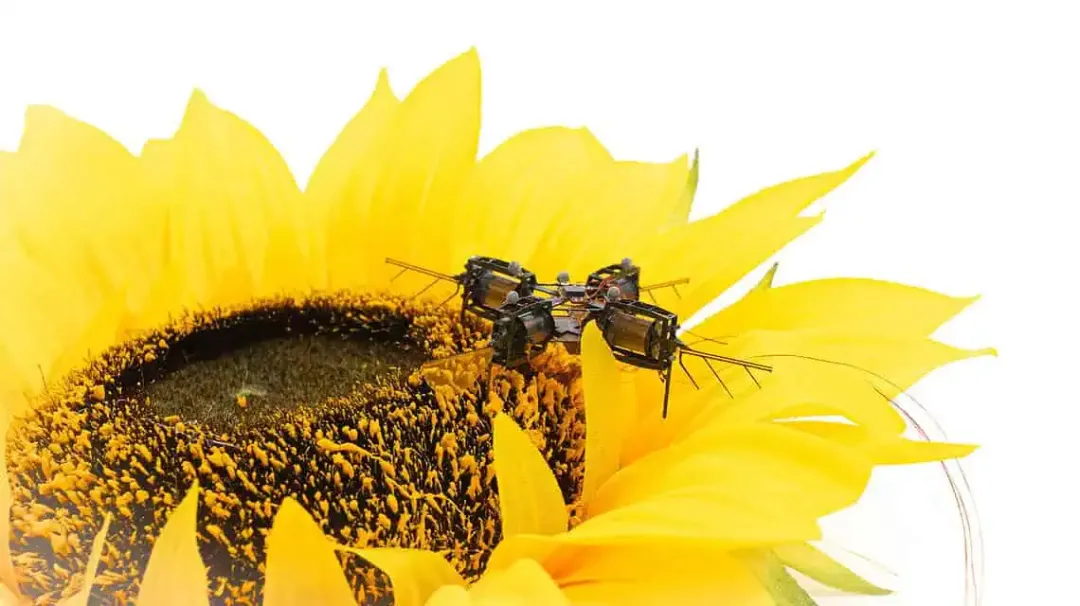
一台比回形针还轻的小机器人(RoboBee),稳稳落在一朵向日葵上。它重1.29克,个头跟一盒微型磁带差不多。画面拍得很漂亮,第一眼看过去,真有点“勤劳小蜜蜂飞进花丛干活”的意思。
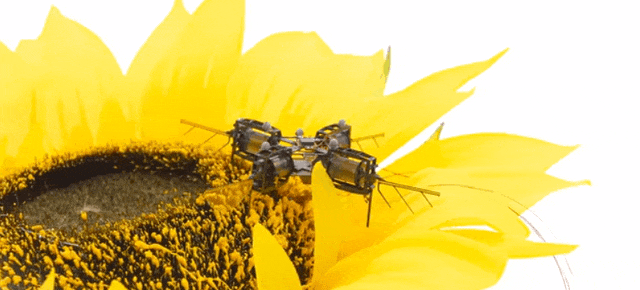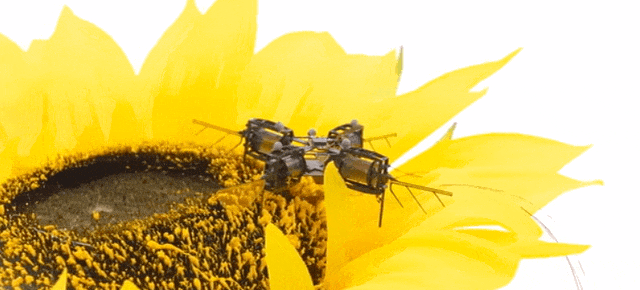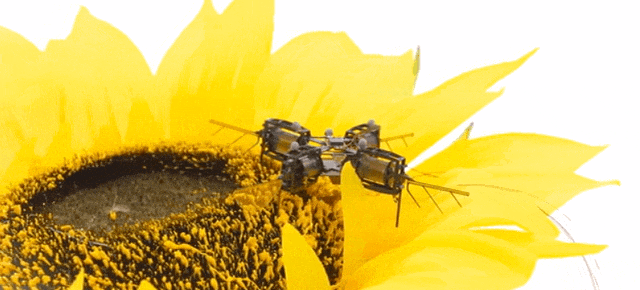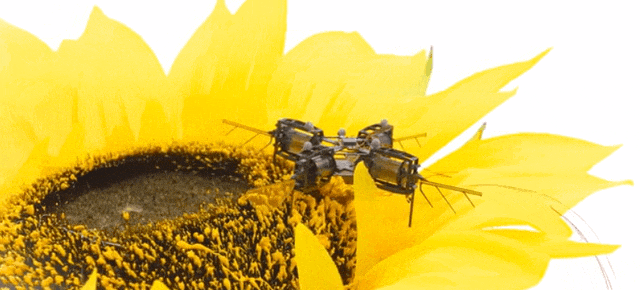
图注:MIT扑翼微型机器人落在向日葵花盘上的动态演示,四翼持续扑动,机腹拖着供电细线。动图来源:MIT研究团队论文演示视频
这只机器小蜜蜂在向日葵上大约飞行了30s,身上只装载了传感器,没有负责计算的“大脑”。研究人员负责遥操指路,机器蜜蜂负责稳住机身,论文把这套组合称为“分层控制器”。
机器蜜蜂并不是“全机载”,另外一组测试显示,机器蜜蜂在离地约7.5厘米处悬停10秒,高度误差0.32厘米,横向位置误差2.17厘米。它还在7秒内切换两个相距30厘米的设定点,最大横向速度每秒19.8厘米。
受限于体积,机器蜜蜂身上没有摄像头,这导致其压根认不出花朵,只能依靠光流传感器读取地面纹理估算侧向位移距离,但是这类方案会让机器人越飞越高,地面纹理在传感器里获取的像素也很着越来越少。误差一点点增大,机身就会慢慢偏离航线。更现实的是,它还连着外部电源,没有电池。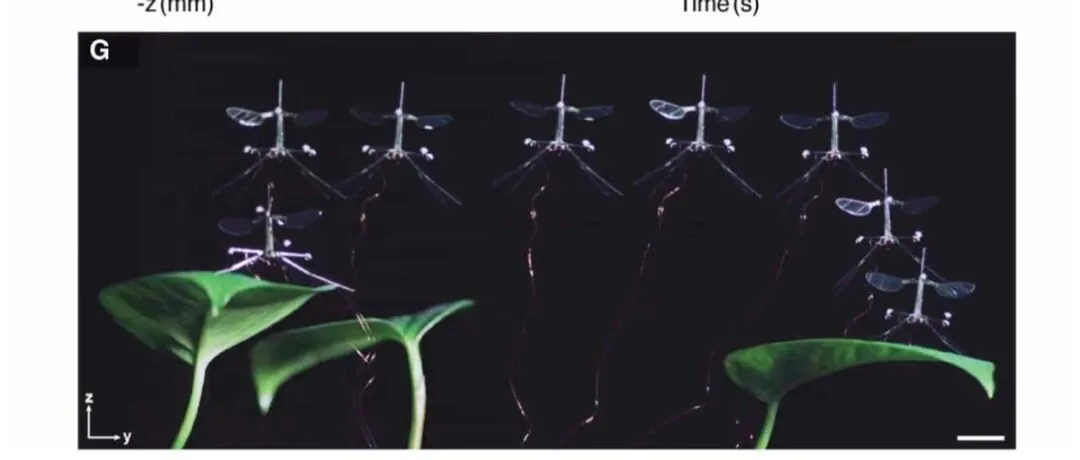
图注:论文里的多重曝光画面,同一台机器人在植株旁的不同高度悬停,机腹下垂着供电线。图片来源:MIT研究团队论文
据2025年的媒体报道,美国200多名商业养蜂人报告蜂群平均损失超过50%,经济损失估计超过1.39亿美元,自然授粉者因栖息地丧失而逐年减少,微型机器人能钻进植株间隙贴近花朵又不会碰伤花瓣,2012年第一代RoboBee问世时,团队就把它和替代蜜蜂授粉联系在一起。
这条路走了十四年,只是这一次,貌似还是有点跑偏了。
01.
一张向日葵照片,是怎么传成“授粉证据”的?
在MIT新闻稿中,团队展示了这款机器人在人工授粉方面的潜力,也明确提出了当前的不足:机器蜜蜂仍然依靠外界电源,该有的摄像头也没有装载。
科技媒体在二次转述忽视了这一事实,斩钉截铁地将仍处在早期的研发项目变成实打实的应用方向,关于电源和摄像头的短板则避重就轻。
在一篇科普稿件中,标题只剩下一句“could one day help pollinate crops(未来某天可能会帮庄稼授粉)”,文章中通过模糊化处理重点信息,引导读者将关注点放在“pollinate crops(授粉)”两个字上。
一张实验室里向日葵照片,就这么变成了授粉能力的证明?
之所以会造成这样的误解,源于论文中的一个概念:“sensory and compute autonomous”(感知与计算自主)。它解决的是机器蜜蜂的运动能力,但供电、目标识别、任务规划等环节仍是一片空白,论文摘要在结尾也把当前的不足列成了下一步要探索的方向。
说白了,照片证明的是机器厘米级的机动性,离授粉还远着呢。
02.
984毫克和1.29克半
不到一个月前,上述难题已经被另一个团队攻克。
10月22日,国防科技大学团队的论文在《Nature Communications》在线发表,一台代号FVW-Fly的飞行器整机984毫克,翼展6.8厘米,扑翼约88赫兹,最大升力1850毫克,升重比1.88。靠着一块350毫克的机载电池,它能无缆飞超过240秒,高度超过10米。
校方新闻稿称,它采用十字结构四压电直驱V翼构型,靠音叉振动模态实现被动自稳。在飞行过程中,音叉的两个叉臂反向振动,横向动量相互抵消,机身不用主动控制就稳得住。校方还称,该指标已经超过了国际公开报道的同类水平,幅度是2个数量级。这是校方自述口径,公开材料中并没有找到类比依据。
图注:国防科大FVW-Fly扑翼飞行器停在绿叶上的实拍,十字形机身与四组V形翼清晰可见。图片来源:国防科技大学论文Fig1,校方官网
MIT这篇论文11月18日发在《Science Robotics》,它的翅膀由“介电弹性体”人工肌肉驱动,团队调大了执行器的半径和长度,尺寸增加了50%,净升力提高了46%,升重比做到了1.9。
升力虽然上来了,但是连接的仍连是外部电源,而非电池。
MIT电气工程与计算机科学系副教授、软体与微型机器人实验室负责人Kevin Chen,把这项成果称作“首次展示具备感知和计算自主能力的空中微型机器人”。
两个“首次”放在一起,就像一对各有所长的偏科生。
MIT的首次是感知与计算自主,不含能源和高层规划,也不认路;国防科大的首次是亚克级无缆持续飞行,没有姿态与位置的完整机载状态估计,也没有底层控制器和估算器。
一个有脑子没电,一个有电没脑子。
1.9和1.88看着很接近,但MIT的1.9是设计实现值,国防科大的1.88是最大升力除以整机重量的静态换算,一个看飞行能力,一个看升力余量,两者没法直接对比。
两台机器的驱动路线也不同。一台走压电直驱,结构刚、响应快。另一台走介电弹性体软体肌肉,靠形变拉伸翅膀,升力随执行器重量一起增长。谁的路线更合适,要等它们装上电池才见分晓。
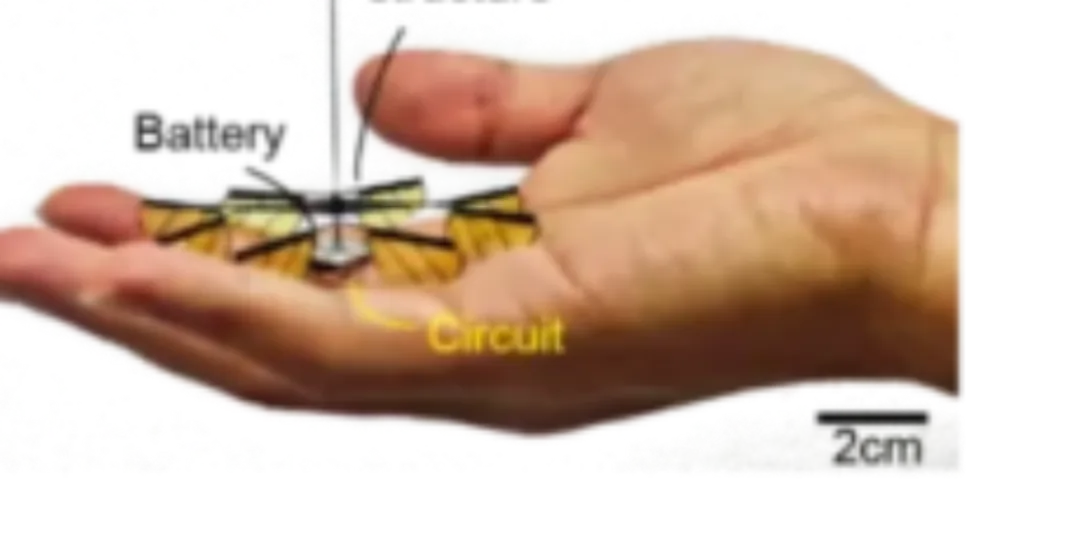
图注:国防科大FVW-Fly整机托在手指上,图中标出电池与电路位置,右下角标尺为2厘米。图片来源:国防科技大学论文Fig1,校方官网
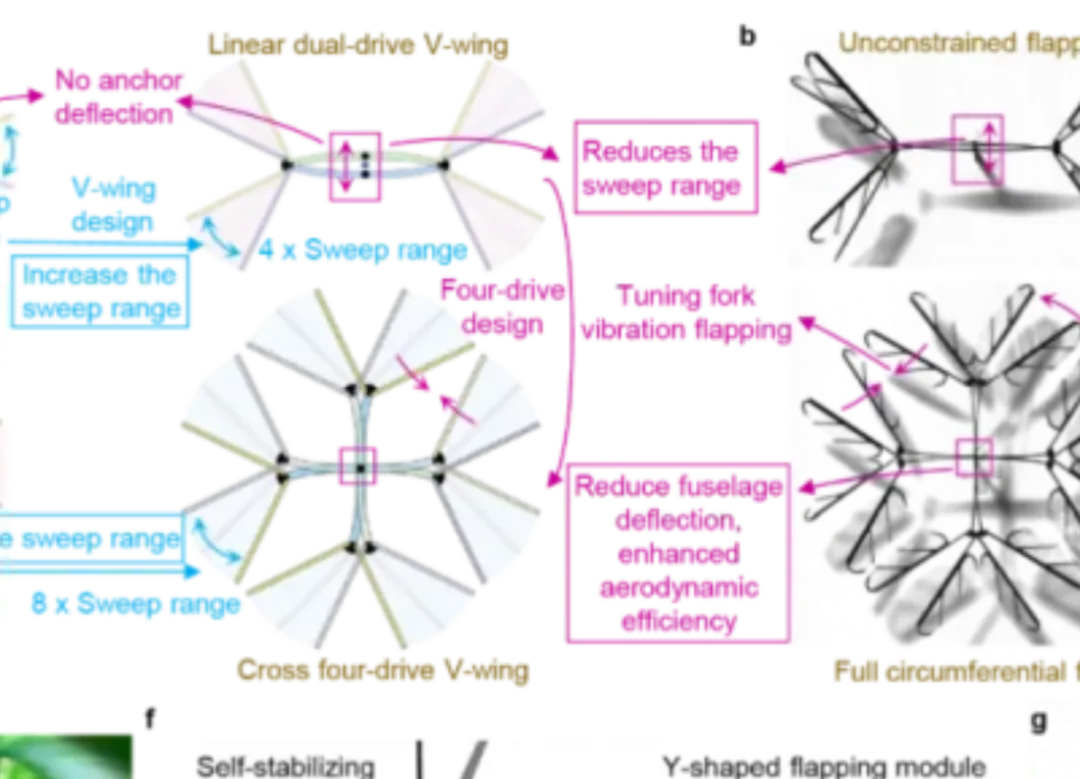
图注:论文Fig1中的结构对比,从线性双驱翼演化到十字四驱V翼,音叉式全周扑动抑制机身振动。图片来源:国防科技大学论文,校方官网
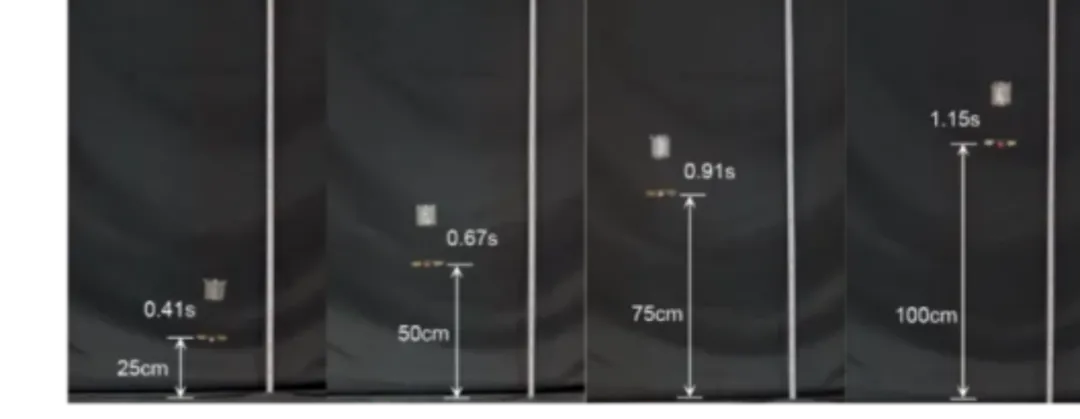
图注:论文记录的起飞序列,飞行器在0.41秒至1.15秒内依次爬升到25、50、75、100厘米。图片来源:国防科技大学论文Fig1,校方官网
03.
算力早就够了,卡住它的是“长胖”
电子包上机后,真正的瓶颈反而藏不住了。
介电弹性体人工肌肉的结构并不复杂,一层弹性体夹在两层极薄的碳纳米管电极之间,卷成柔软的圆柱,通电后电场挤压弹性体,圆柱收缩,带着翅膀高频拍打。难点在缩放,执行器做大了,输出功率往往下降,升力反而不涨。MIT团队反复调试半径和长度,尺寸放大50%才换来净升力增46%。
整机的功耗和质量分配也很说明问题,飞行执行器占了整机质量的81%,最高负载下电子设备功耗约120毫瓦,只占总功耗约6%,其余94%都用来驱动翅膀的人工肌肉。
控制器和状态估算器占用的算力不到可用容量的四分之一。团队发现高频的粗略估计比低频的精确估计更好用,机器人通过这一估算实现了机身的稳定性。
说到底,算力有余量,升力和电力却没有。计算再快,也变不出电来。一台普通无人机加块电池、换颗更快的芯片,装上去调一调就行,到了1克这个尺度,增加任何东西都要在执行器、结构、电子之间重新分配质量与功率。
论文给出了具体数字,要集成电源电子和机载电池,整机增重约1至1.5克,这个增量接近甚至超过平台自重1.29克。要塞下这套载荷设备,机身尺寸得增加约15%至35%。
这就落进了一个死结:想自带电池独立飞行,就得给自己“增重加码”,机身一“长胖”,翅膀扇动产生风也跟着变大,原先能钻进植株间隙、贴近花朵不伤花瓣的轻巧优势就没了。更何况,尺寸放大后机器人也失去了昆虫大小的特征,进不了上述场景。这部分恰恰背离了团队心中的授粉叙事。
平时在消费电子或无人机那里获得的经验,到这儿彻底失灵了。在1克重的平台上,加电池要重新设计三件事:升力预算、质量分布和振动特性。执行器要重新调半径和长度;电子包要重新固定在玻璃纤维基板上,免得被振动甩飞;控制器要在新的动力学下重新调参,没有哪一步是一次软件更新就能完成的。
04.
三条线走了十几年还没走通
质量预算这堵墙,让机身的组合之路更加波折。
2012年,第一代RoboBee问世,体重86毫克,比一只真蜜蜂还轻。2019年6月,它的后代RoboBee X-Wing登上了《Nature》封面。
哈佛约翰·保尔森工程与应用科学学院教授、RoboBee项目负责人Robert J. Wood带队做出的这台“四翼扑翼机器人”总重259毫克,翼展3.5厘米,靠太阳能电池实现了无缆飞行。代价是它需要约3倍太阳光照强度,实验用卤素灯模拟,首次不借助外力试飞只飞了1秒,最高飞行高度12厘米。能源自主七年前就有了解法,只是无法维持太长时间。
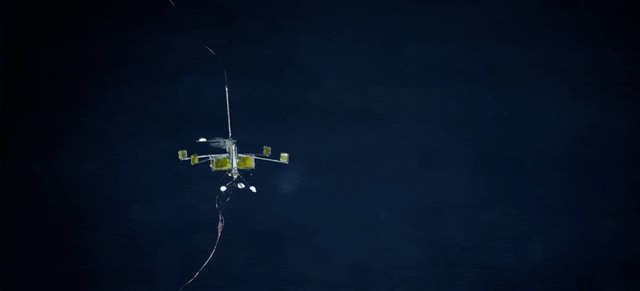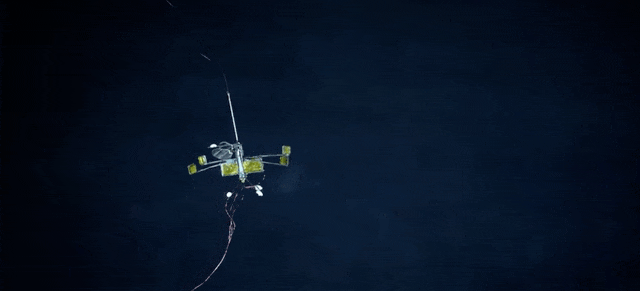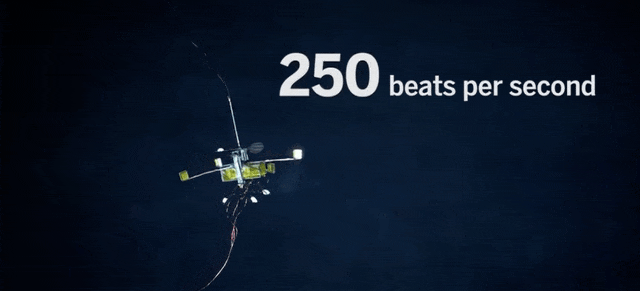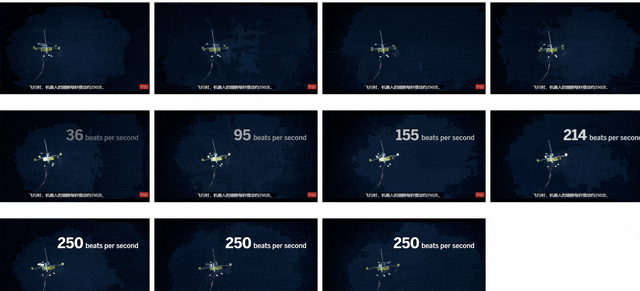
图注:RoboBee系列扑翼机器人悬停实拍,机腹拖着供电线,画面数字显示扑翼频率逐步提升到每秒250次。图片来源:B站科普视频,哈佛RoboBee演示画面
慢慢地,长时悬停这一难题也被攻破。2025年2月,MIT同一个实验室在《Science Robotics》发表论文,把悬停时间做到约1000秒,接近17分钟,比此前版本长100倍,平均速度每秒35厘米。它甚至会翻筋斗、用飞行轨迹描出M-I-T三个字母。
这一代把翅膀从八片减到四片,减少了两翼成组拍打时的气流干扰,反而更稳、更省电,还腾出了地方装电子元件。团队把控制扭矩做到此前版本的三倍,目标是把飞行时间推到10000秒。热闹归热闹,它仍连着外部电源,也没有机载感知计算。
那篇论文的两位第一作者是Suhan Kim和Yi-Hsuan Hsiao,而Yi-Hsuan Hsiao又是这次向日葵论文的共同第一作者。Kevin Chen在2025年那篇论文发表时说,未来三到五年团队要把传感器、电池和计算能力整合到一台机器人上。
6-7年间,自带电池、飞得久、自己认路,这三件事被三个不同团队完成,缺的是把它们同时组装在同一台机器上。
至于田里的真蜜蜂们,大可安心接着采蜜,饭碗一时半会儿还不会被抢走。
来源:机器人大讲堂