ROBOIND · 场景与应用

场景与应用搜索

搜索和筛选场景与应用中的内容。

“机器人”的搜索结果

重新搜索
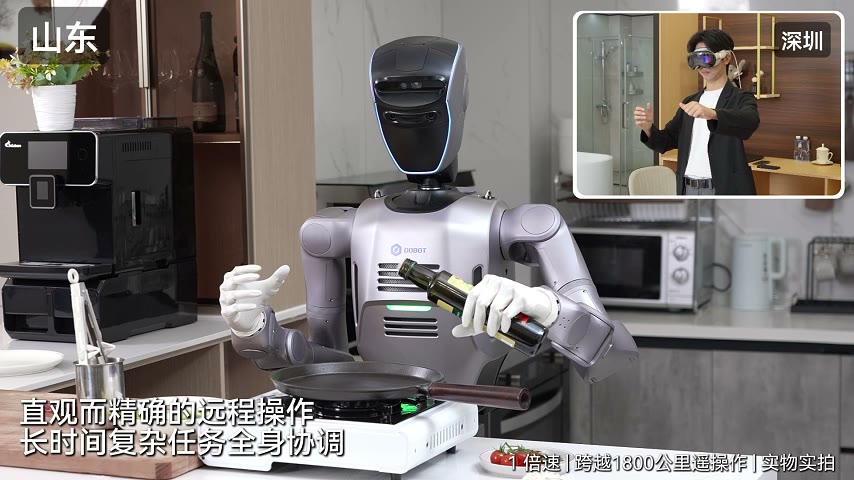
DOBOT Atom 人形机器人遥操作与灵巧作业 259s
场景与应用DOBOT Atom 人形机器

DOBOT Atom 通过仿人双臂、五指灵巧手和双目视觉开展遥操作与精细作业,可面向汽车装配备料、饮...

2026-07-3015
Booster T2 具身开发旗舰平台 48s
场景与应用Booster T2 具身开发

Booster T2 是面向真实应用开发的新一代双足人形机器人平台,融合腿足运动控制、端侧智能计算、...

2026-07-2920
Booster K1 具身开发走进高中课堂 35s
场景与应用Booster K1 具身开发

Booster K1 进入高中课堂开展具身智能教学和机器人实训,帮助学生学习人形机器人结构、运动控制...

2026-07-2923
Booster K1 机器人运动会领舞表演 15s
场景与应用Booster K1 机器人运

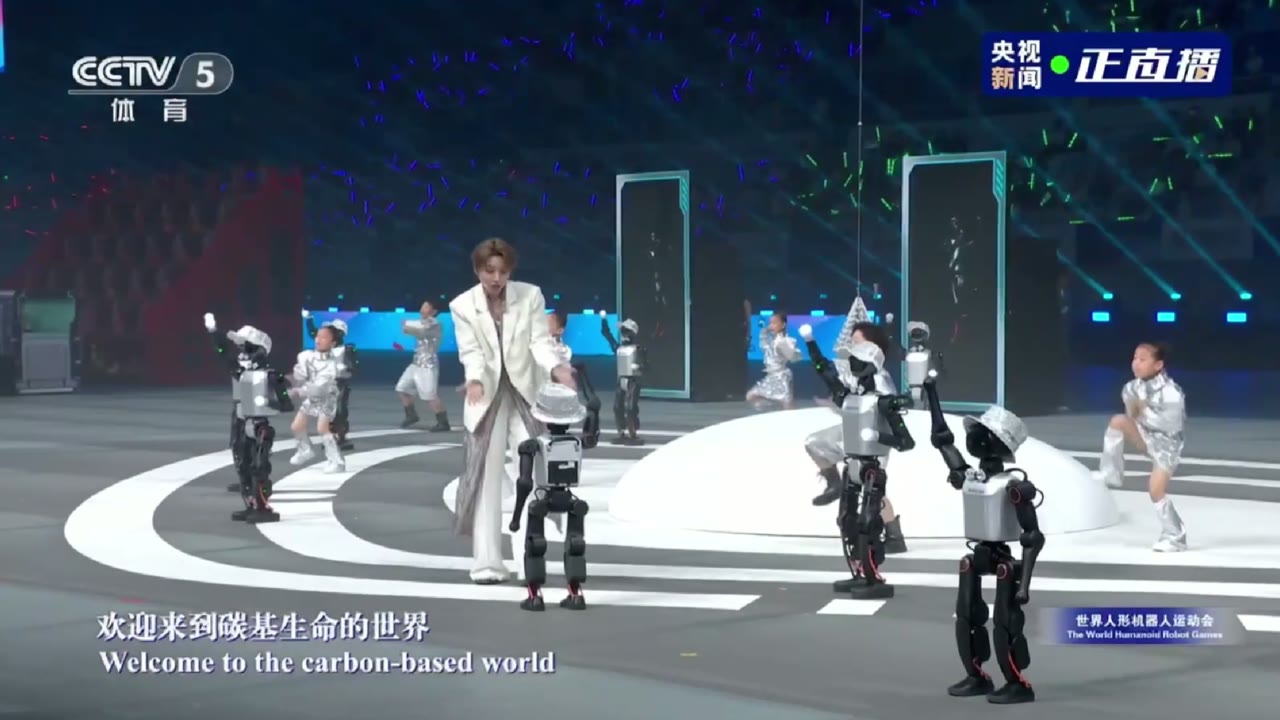
Booster K1 在机器人运动会舞台完成集体领舞表演,展示多机器人动作编排、同步控制和人形机器人...

2026-07-2917
Booster K1 全身 22 自由度舞蹈动作 25s
场景与应用Booster K1 全身 22

Booster K1 结合全身 22 个自由度与 Booster GYM 运动训练框架完成连续舞蹈动作,展示小型人形...

2026-07-2921
Booster K1 具身开发入门级平台 26s
场景与应用Booster K1 具身开发

Booster K1 是面向具身智能教育和开发的轻量化人形机器人,身高约 95 厘米、重量约 19.5 千克,...

2026-07-2922
Booster T1:加州大学伯克利分校 FastTD3 强化学习案例 25s
场景与应用Booster T1:加州大学

加州大学伯克利分校团队基于 Booster T1 开展 FastTD3 强化学习算法研究,视频展示运动策略在双...

2026-07-2921
Booster T1 抗冲击与耐摔能力展示 21s
场景与应用Booster T1 抗冲击与

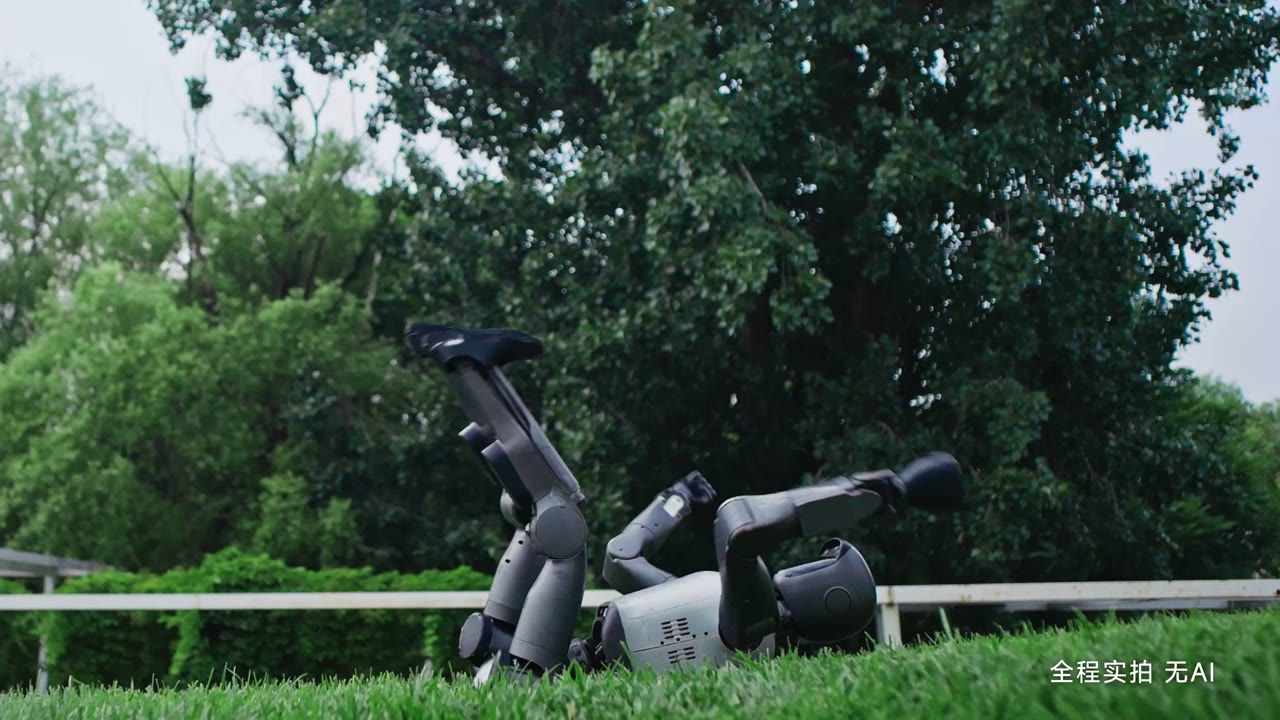
Booster T1 通过抗冲击动作展示机体结构、姿态控制和平衡恢复能力,面向高频训练和机器人赛事环...

2026-07-2920
Booster T1 开放接口与导航开发 10s
场景与应用Booster T1 开放接口

Booster T1 提供丰富 API、开源框架和开发工具,视频展示机器人导航与开发能力,可用于高校科研...

2026-07-2917
Booster T1 与 K1 征战 RoboCup 2025 21s
场景与应用Booster T1 与 K1 征

Booster T1 与 K1 作为人形机器人足球开发平台参加 RoboCup 2025,分别支持 AdultSize 与 KidSi...

2026-07-2920
松灵具身数据采集方案 6s
场景与应用松灵具身数据采集方案

松灵具身数据采集方案覆盖采集、清洗、标注和管理全链路,帮助高校与企业以较低成本构建多模态...

2026-07-2625
绝影 X20 工业巡检四足机器人 13s
场景与应用绝影 X20 工业巡检四

绝影 X20 面向极端工作环境下的工业巡检,具备工业级防水防尘、20 千克持续作业负载、智能感知...

2026-07-2521
云深处山猫 S10 小型轮足机器人 64s
场景与应用云深处山猫 S10 小型

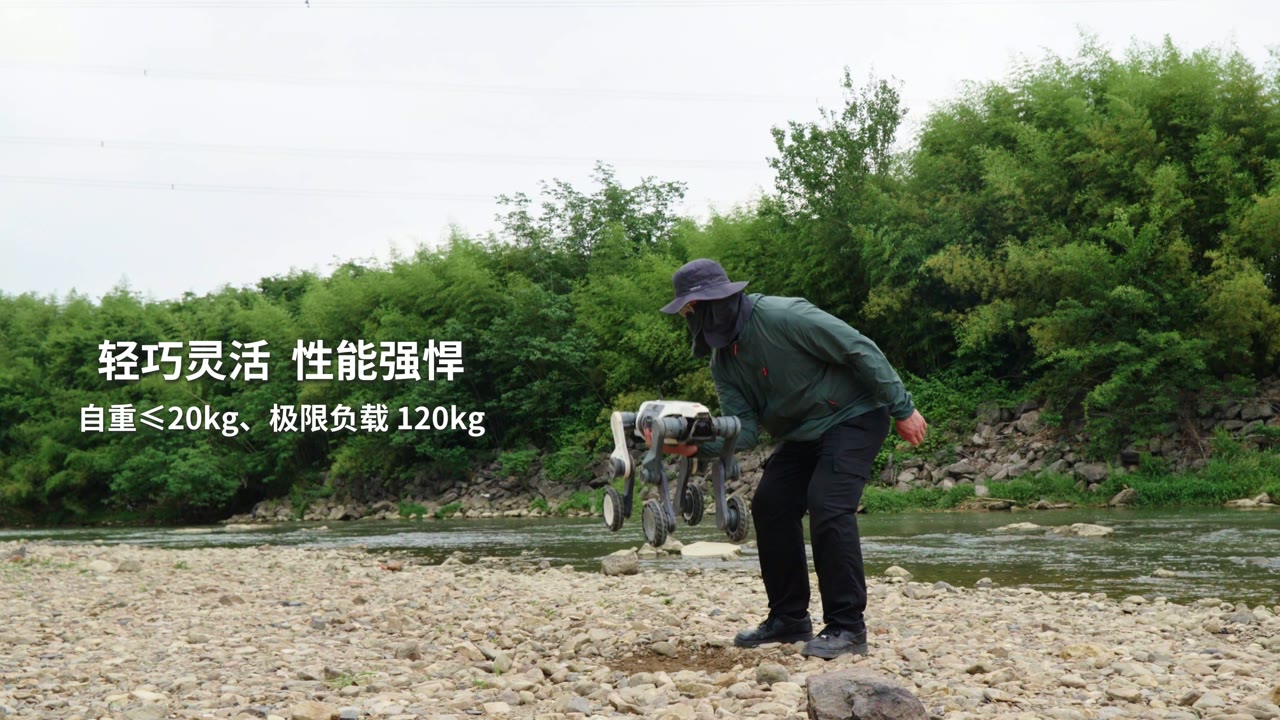
山猫 S10 是云深处开发的小型轮足机器人,整机含电池重量不足 20 千克,采用一体化密封设计并达...

2026-07-2520
云深处“山猫”全地形轮足机器人 51s
场景与应用云深处“山猫”全地形

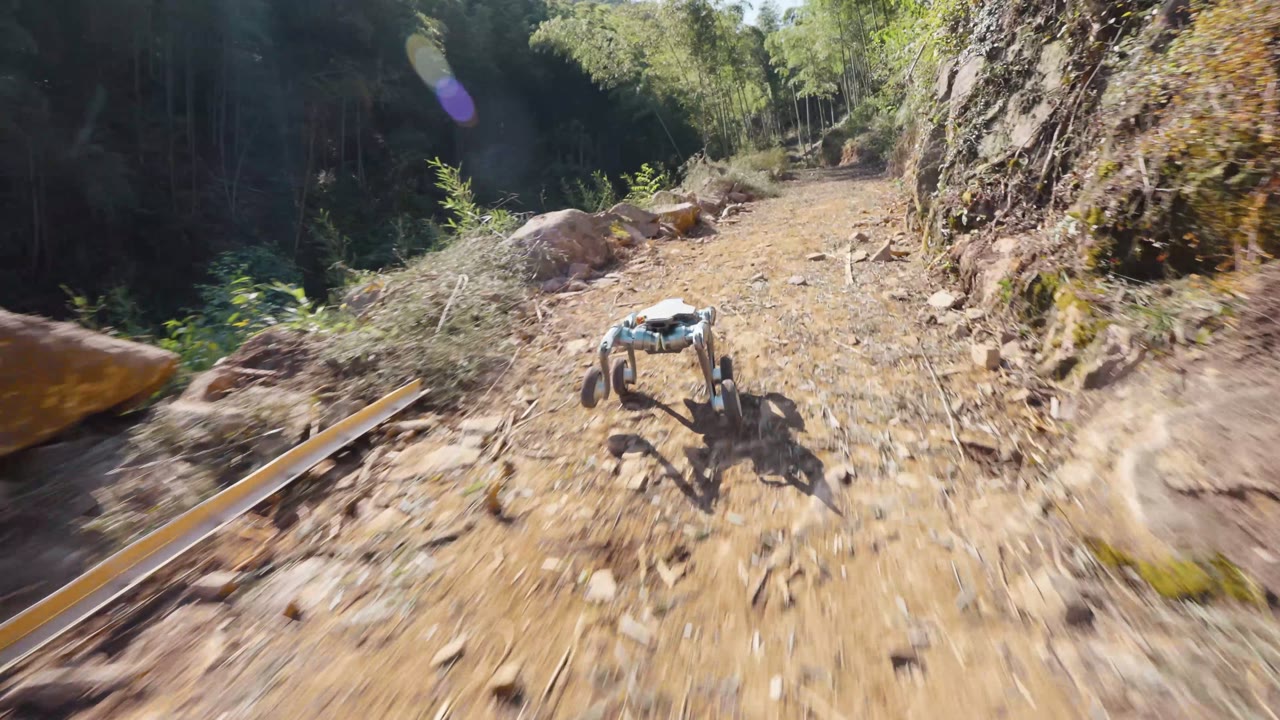
云深处“山猫”采用轮足复合形态,最高移动速度 5 米/秒,可攀爬 80 厘米高台并通过 22 厘米连...

2026-07-2513
云深处 DR02 全天候行业级人形机器人 32s
场景与应用云深处 DR02 全天候行

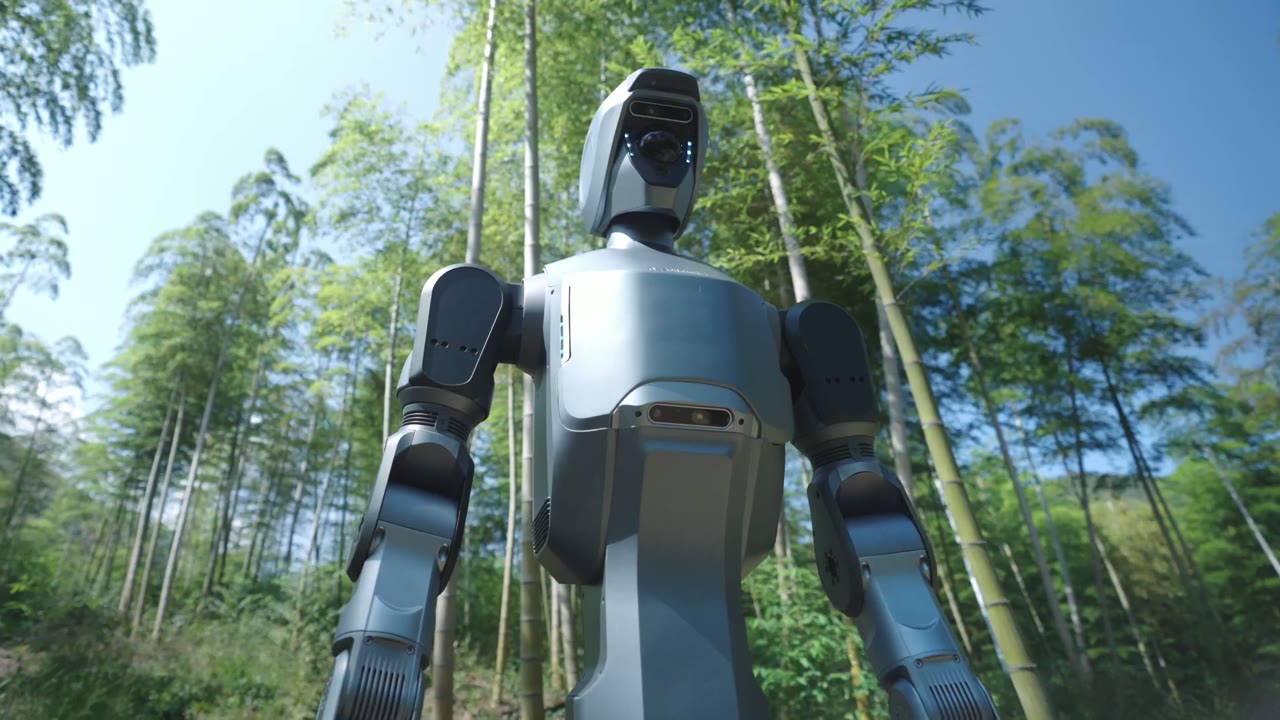
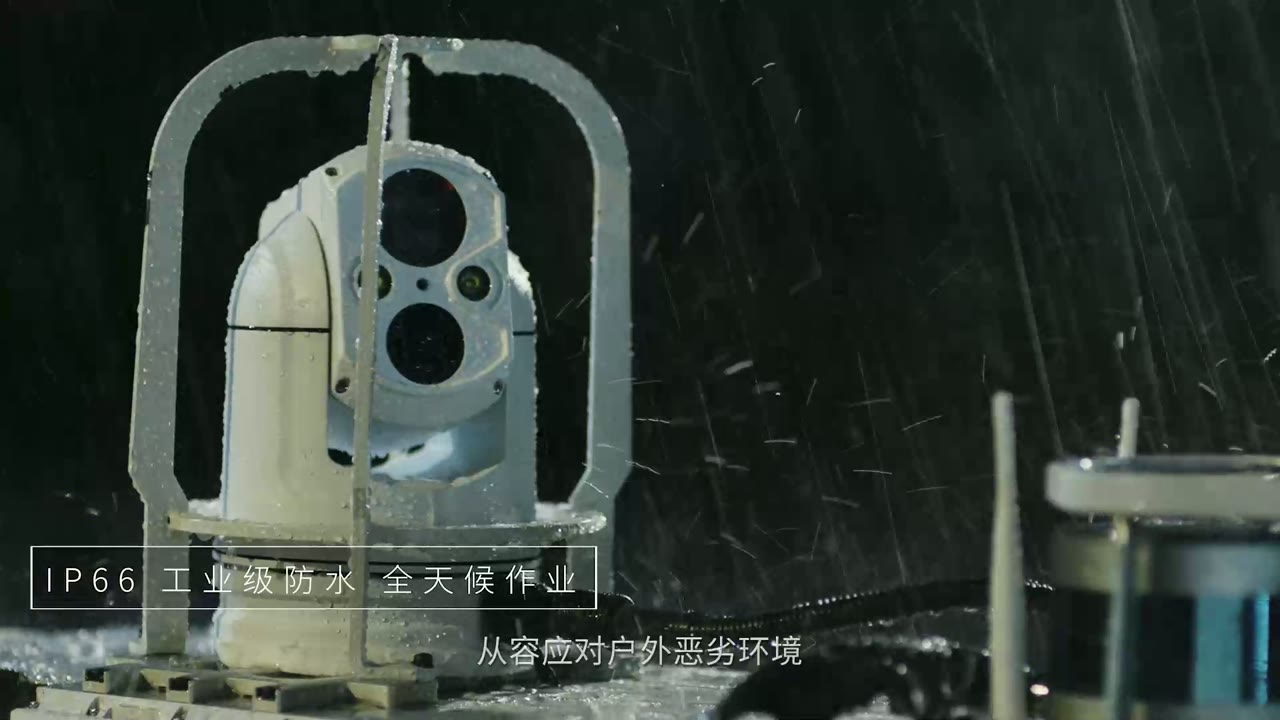
DR02 是具备 IP66 整机防水防尘能力的全尺寸行业级人形机器人,可在零下 20 至 55 摄氏度环境运...

2026-07-2515
云深处 DR01 具身智能通用型人形机器人 154s
场景与应用云深处 DR01 具身智能

DR01 是云深处面向具身智能训练与行业探索打造的通用型人形机器人,支持复杂地形稳定通行,行走...

2026-07-2514
Galbot G1:可泛化操作的具身大模型机器人 17s
场景与应用Galbot G1:可泛化操

Galbot G1 是一款轮式双臂具身机器人,具备面向复杂环境的通用泛化操作能力,双臂负载可达 10 ...

2026-07-2513
Philia:面向长期服务机器人的智能体运行系统 306s
场景与应用Philia:面向长期服务

Philia 是星尘智能开发的智能体运行系统,通过解耦语义推理与机器人执行,使多台异构机器人能够...

2026-07-2424
Lumo-2:可预测、对齐和扩展的隐空间世界—动作模型 358s
场景与应用Lumo-2:可预测、对齐

Lumo-2 是面向通用具身机器人学习的隐空间世界—动作模型,通过隐空间动力学预测推理、渐进式跨...

2026-07-2417
星尘智能具身模型与数据解决方案 116s
场景与应用星尘智能具身模型与数

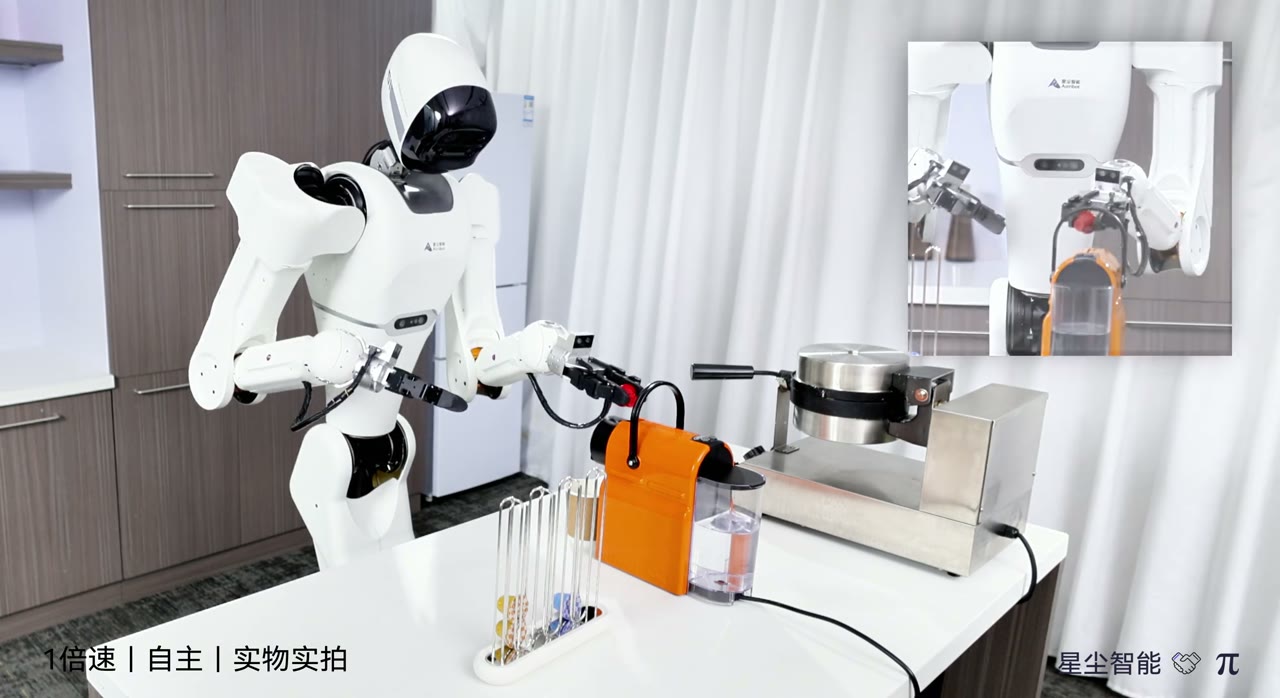
星尘智能面向具身模型企业提供机器人本体、数据采集和模型验证方案,支持真实环境任务数据获取...

2026-07-2419
Shopping Cart
0 new
购物车

当前购物车数量由 Destoon 实时读取

Cart Items
0
打开购物车时加载商品清单
Go to shopping cart 我的订单