风险洞察、国产替代与制造产能决策入口
中文 (Chinese)
English (UK)
未登录
搜索和筛选场景与应用中的内容。
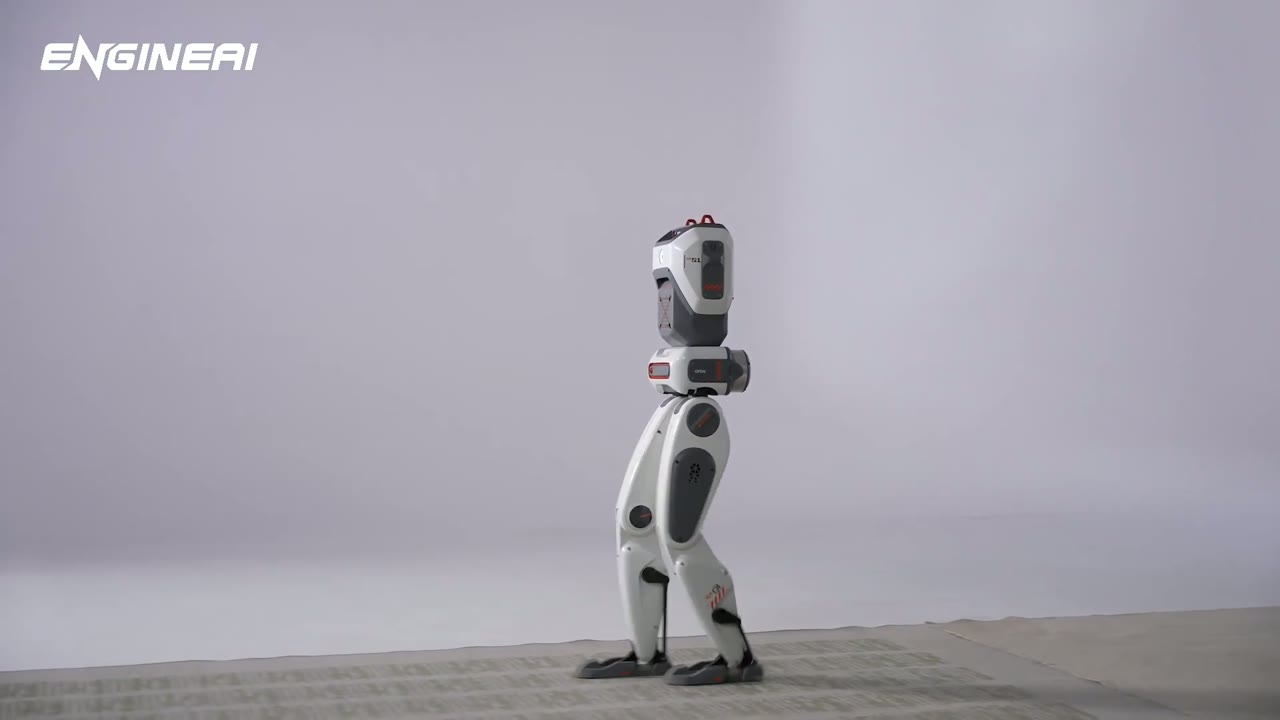
展示 PM01 人形机器人采用拟人化步态稳定行走时的下肢协调与全身运动控制能力。
展示 PM01 人形机器人完成招手问候动作时的上肢协调与拟人化交互表现。
展示 PM01 人形机器人在奔跑过程中的动态平衡、步态控制与机动性能。
展示 PM01 人形机器人完成前空翻动作时的爆发力、姿态控制和平衡恢复能力。
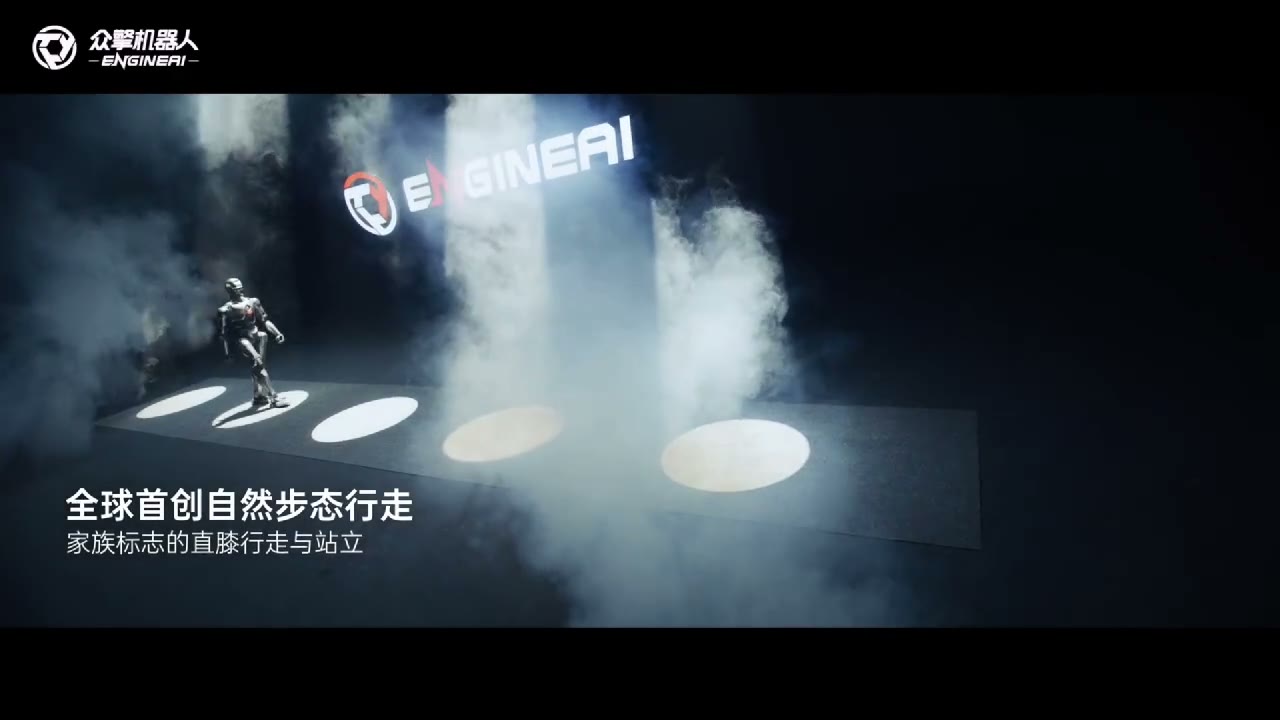
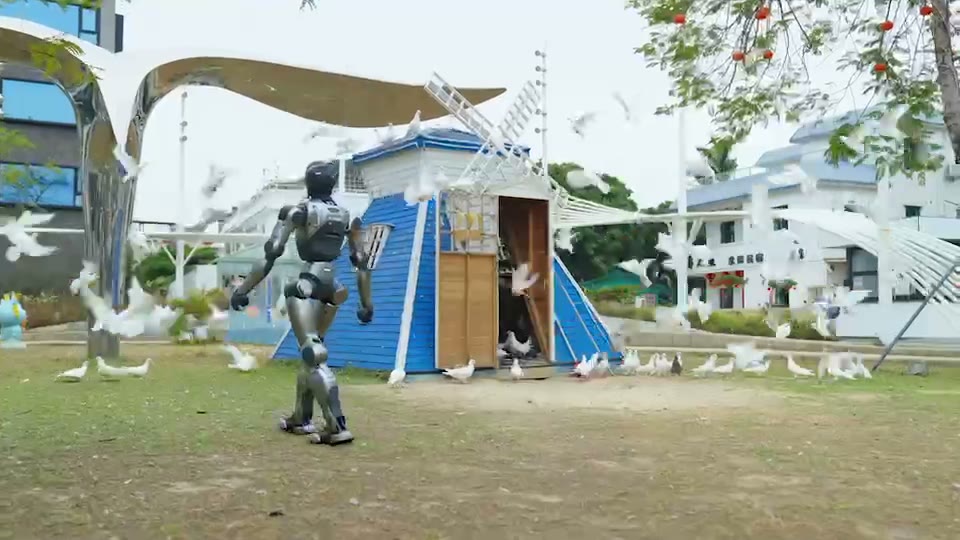
展示 SE01 全尺寸人形机器人行走时的拟人步态、下肢协调和动态平衡能力。
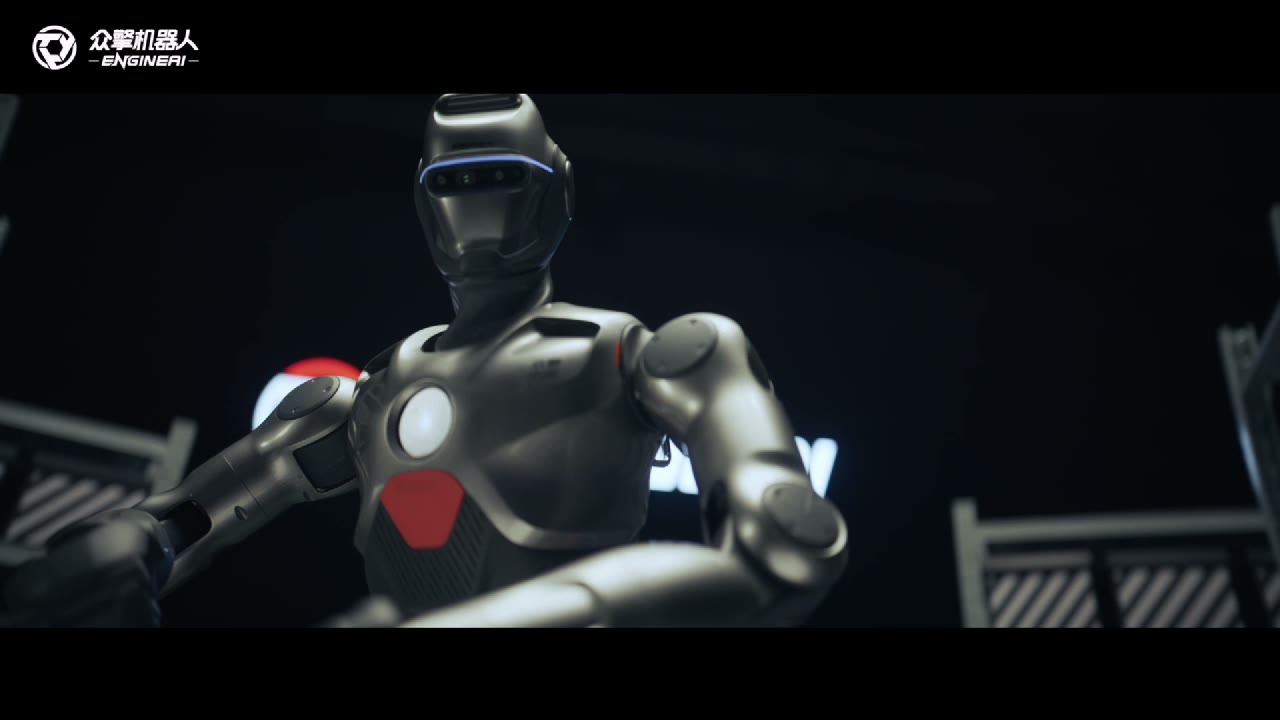
SE01 是一款全尺寸通用人形机器人,重点展示接近人类形态的步态与全身运动表现。
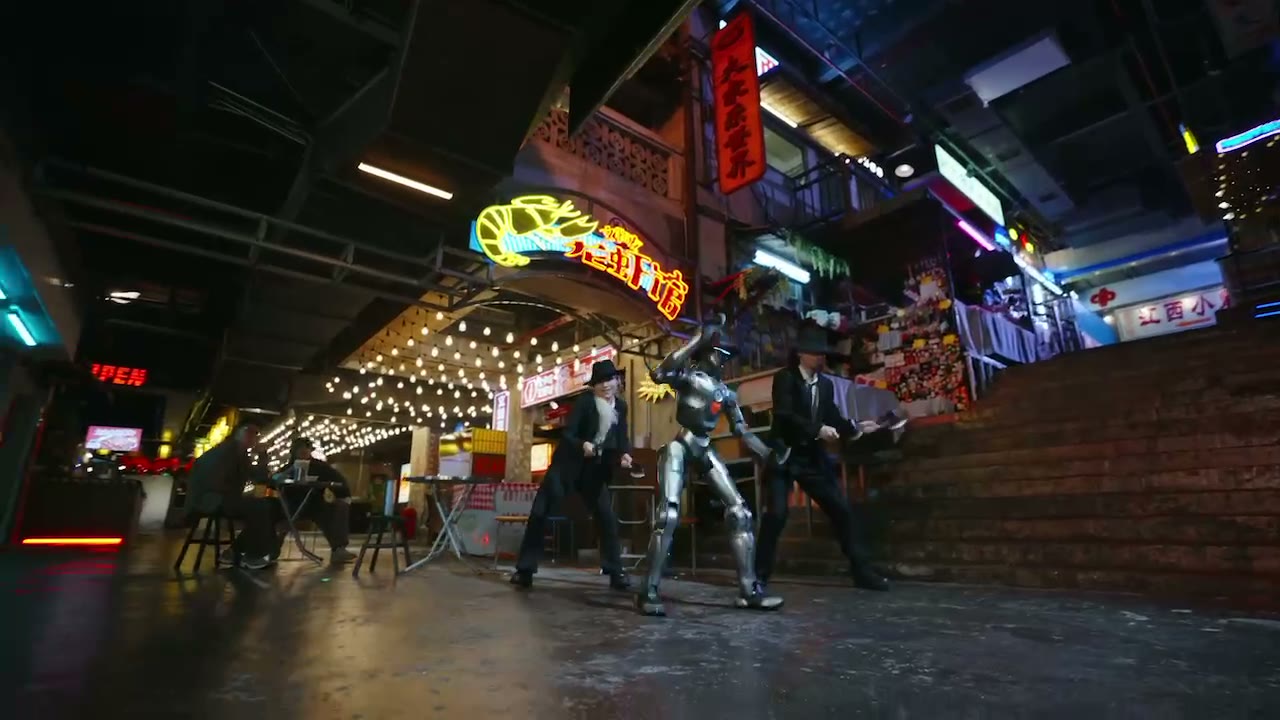
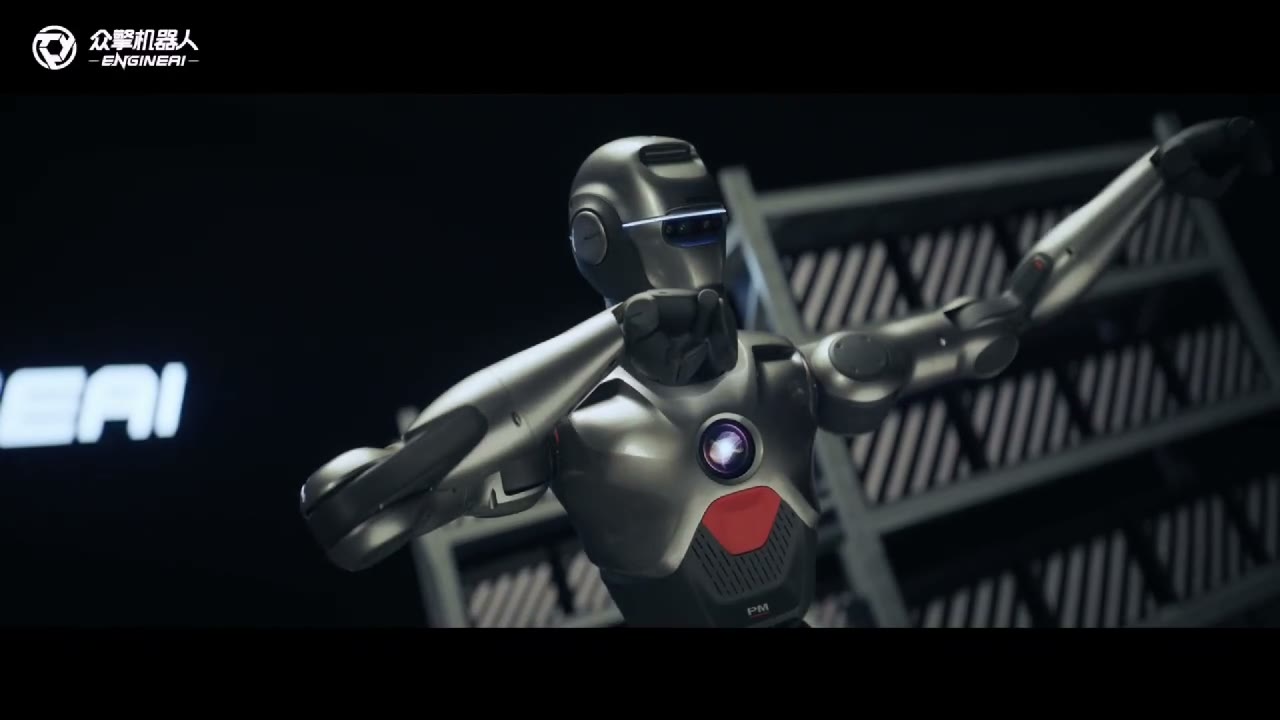
展示 PM01 人形机器人完成斧头舞动作时的全身协调、节奏控制与动态平衡能力。
PM01 依托高性能全身运动控制算法与全自研关节执行器,可精准、稳定地完成多种高机动动作。
PM01 具备23个以上全身自由度和较大的关节运动范围,可实现灵活的全身运动与动作探索。
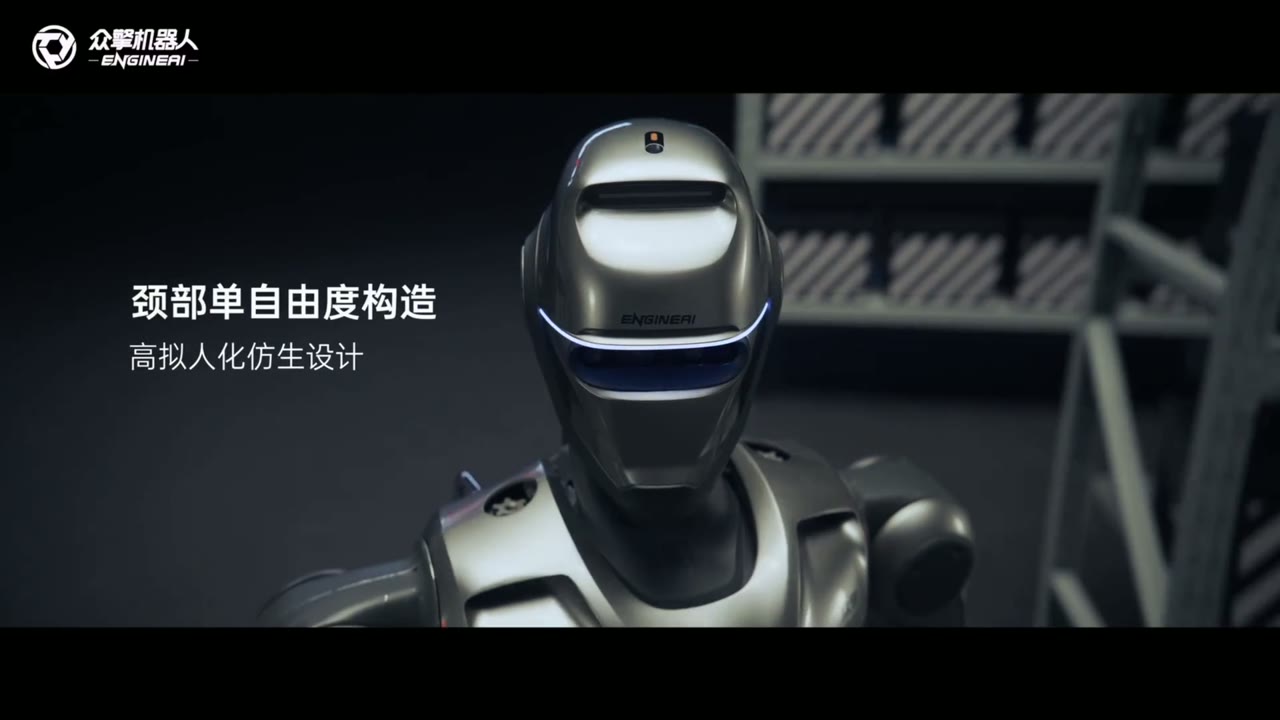
展示 PM01 人形机器人头部关节的活动范围与多方向转动能力。
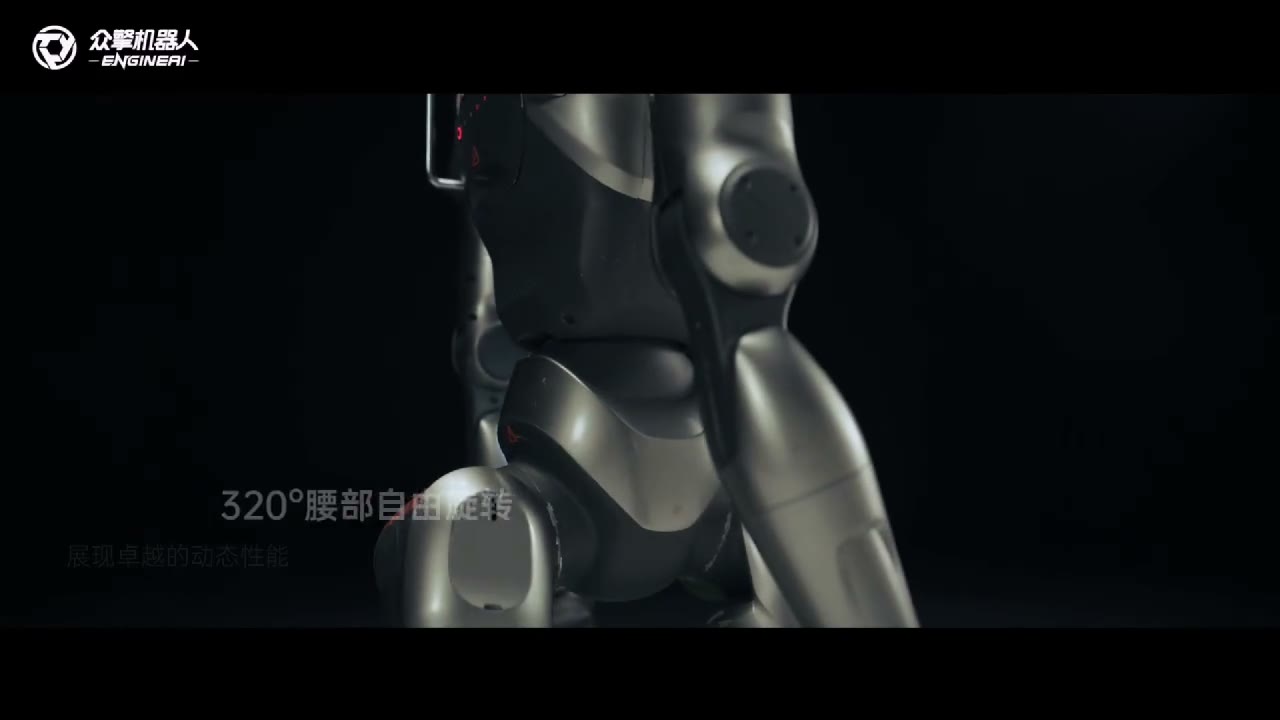
展示 PM01 人形机器人腰部关节的旋转角度与躯干灵活运动能力。
展示 PM01 人形机器人腿部关节的活动范围以及下肢多自由度运动能力。
展示 PM01 人形机器人单臂各关节的活动范围与多自由度运动能力。
SE01 采用大容量高性能快拆电池,并结合智能能源优化技术提升电能利用率,以满足更长时间的作业...
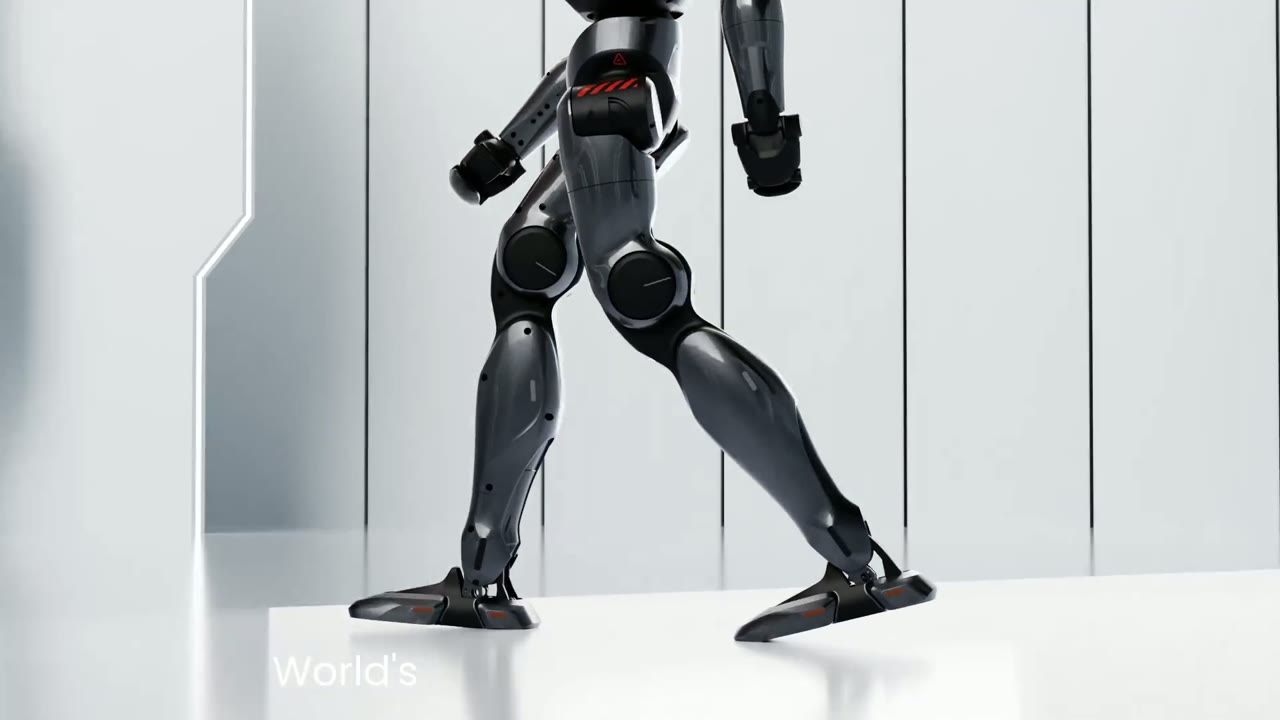
SA01 配备高性能驱动系统和运动控制算法,仿生双腿各具六个自由度,可实现平滑直膝步态;实时平...
SA01 的运动控制算法与软件框架完全开源,用户可读取底层控制代码、修改或替换算法模块,并将自...
SA01 开放完整硬件架构与接口,支持按需求改造机械结构并扩展机械臂等兼容模块,便于科研团队理...
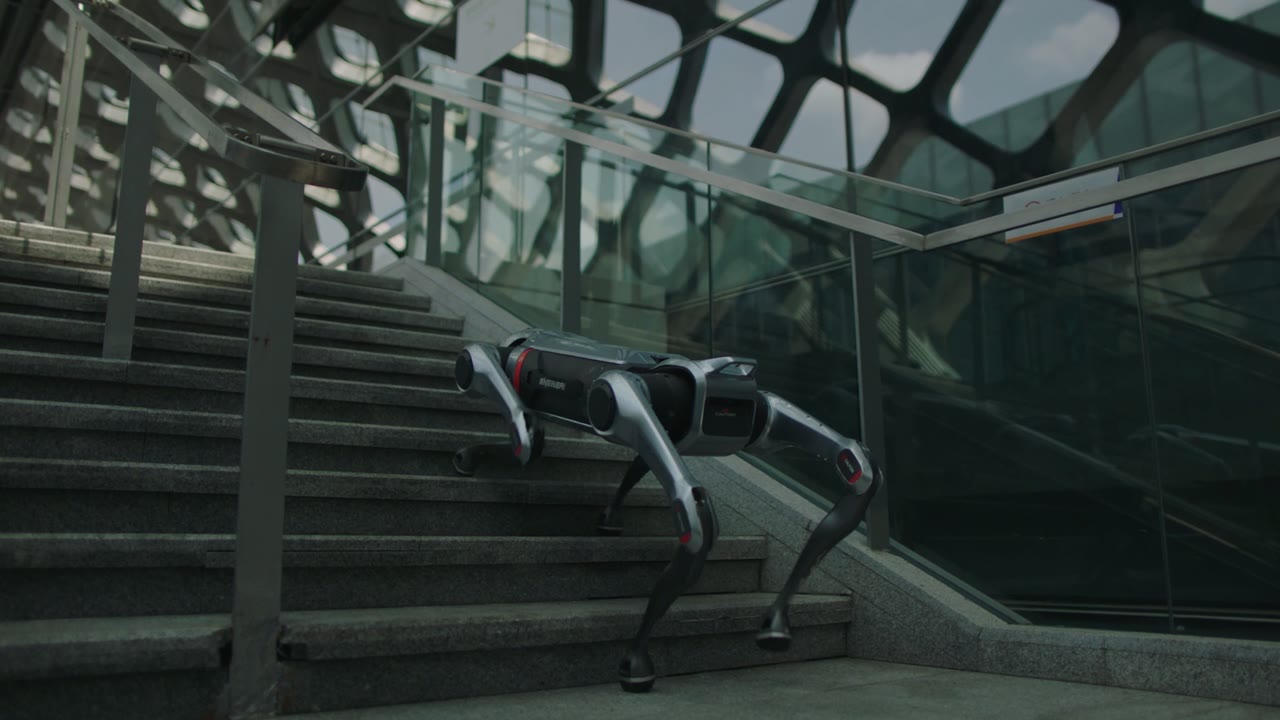
JS01 四足机器人采用自研人工智能导航算法,可实时采集环境数据并快速构建高精度地图,结合SLAM...
JS01 四足机器人的全栈自研一体化关节模组可在高负载条件下提供稳定动力输出,并通过主动冷却系...
系统通过360度激光雷达实现多维环境感知,并以毫秒级速度处理数据,用于精准避障。
当前购物车数量由 Destoon 实时读取
 8s