
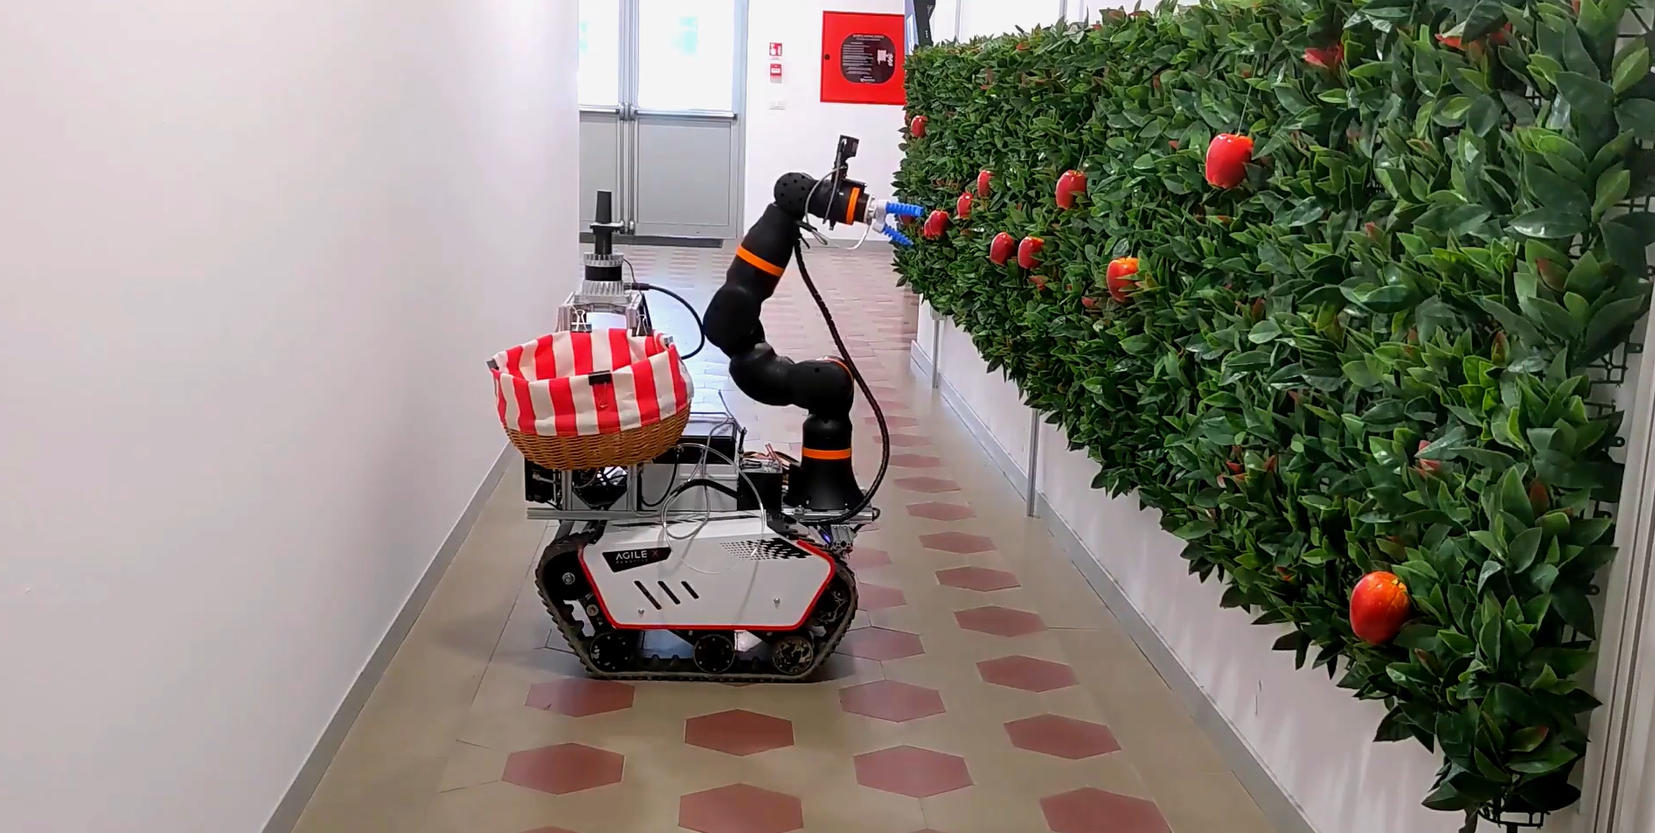
该研究项目研究了自主水果采摘在受控的模拟棚架苹果园环境中的应用。果园由在垂直棚架上平坦生长的苹果树组成,模仿商业果园中常见的结构布置。该移动机器人平台配备了 Igus ReBeL 6-DOF 机械臂和先进的传感功能,可在果园中导航,准确识别和收获成熟的苹果。该系统使用立体深度摄像头进行感知,并使用柔软的气动夹具来抓取树上的果实。
自主水果采摘系统解决了劳动力短缺、成本上升、人体工程学问题、一致性和质量以及可持续性等挑战。它优化了工作分配,降低了成本,提高了效率,改善了工作条件。通过自动化重复且繁重的水果采摘任务,人类工人可以专注于更高价值的任务s。该系统不知疲倦地工作,全天候收割,最大限度地提高产量并最大限度地降低作物损失的风险。精确的抓取机构确保水果不被损坏,从而提高整体质量。危险和体力要求较高的任务的自动化也提高了工人的安全和福祉。