
rbtxigus

基于机器视觉,易格斯ReBeL协作机器人执行移盖操作

2026-06-26 00:00
10

视频内容

igus
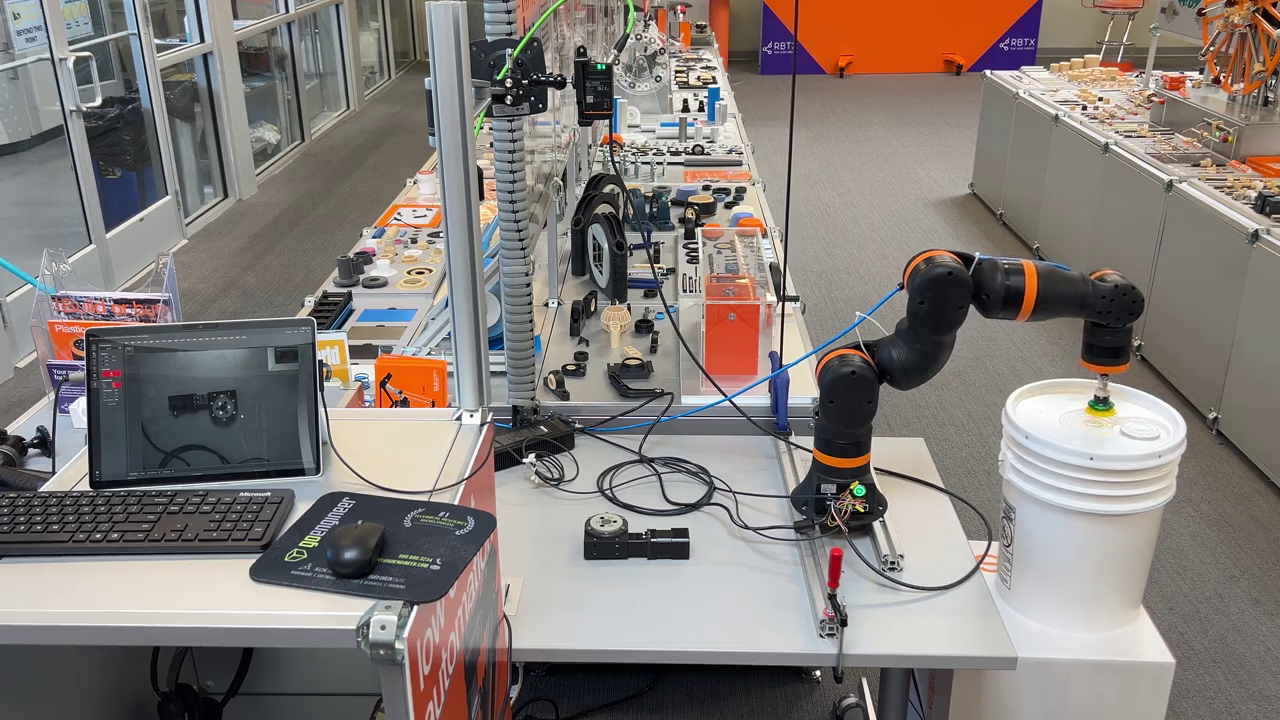
简单视频演示了一个先进的拾取和放置系统,它可以准确地处理和定位容器盖。该系统使用ifm传感器和摄像头来进行物体识别和位置确定。易格斯ReBeL六轴机械臂配有一个吸盘抓手,可牢牢抓住将其放置在

简单视频演示了一个先进的拾取和放置系统,可以准确地处理和定位容器盖。该系统使用ifm传感器和摄像头来进行物体识别和位置确定。易格斯ReBeL六轴机械臂配有一个吸盘抓手,可牢牢抓住盖子将其放置在指定位置。

ifm传感器的集成实现了与软件界面的无缝通信,确保了了对于整个过程的控制。该软件具有细心的用户界面,允许用户精确控制机械臂和吸盘抓手,以实现最佳的拾取和放置表现。

ifm传感器、摄像头和易格斯ReBeL六轴机械臂的组合为自动拾取和放置任务提供了强大的解决方案。该系统非常适合对速度、精度和可靠性要求极高的应用场合。

互动操作

分享 5

相关推荐

查看更多
Shopping Cart
0 new
购物车

当前购物车数量由 Destoon 实时读取

Cart Items
0
打开购物车时加载商品清单
Go to shopping cart 我的订单