
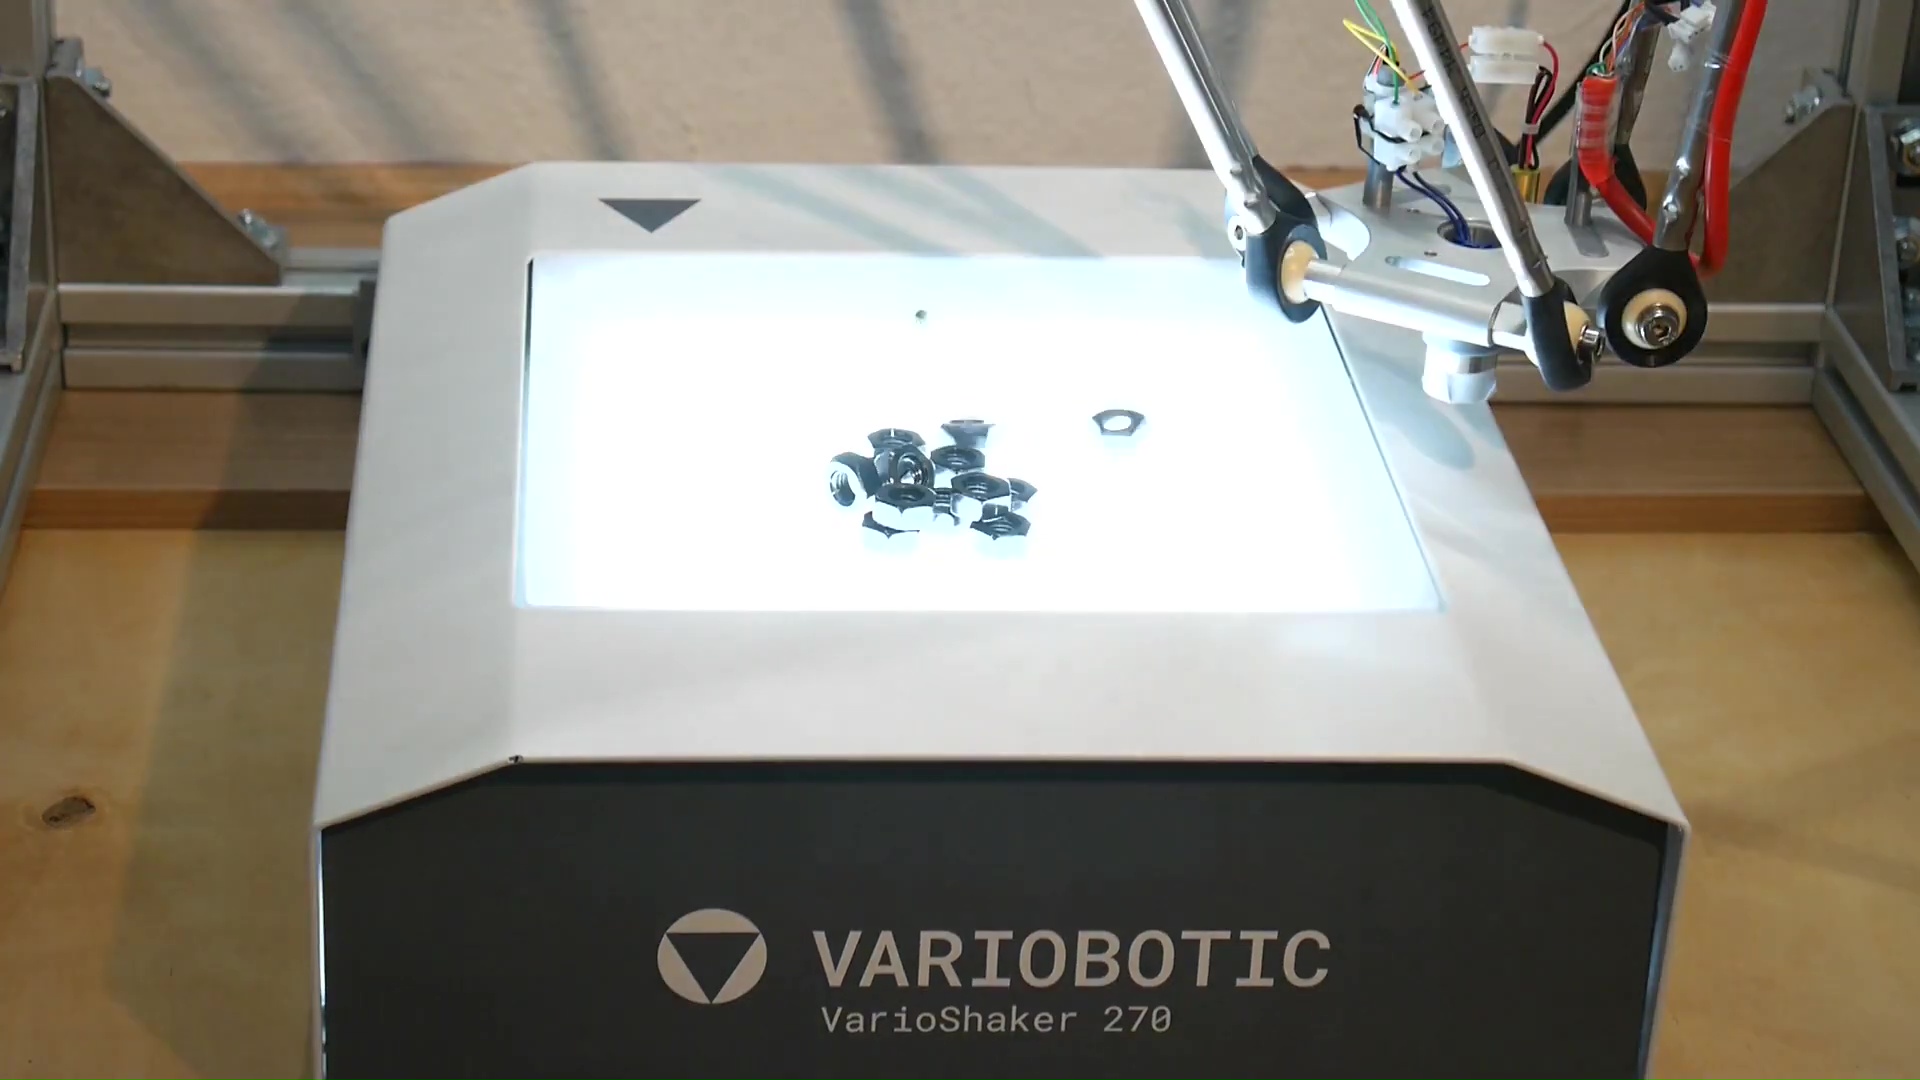
使用底座机器人将一些简单重复的手动任务自动化,这就是igus开发底座自动化技术的目标。在该应用中,集成商Artur Wiebe为我们展示了如何使用底座组件实现零件分离自动化。
在振动台上分离支架。这里使用Variobotic的VarioShaker振动台。VarioShaker 270可以通过运动、收集和振动来分离尺寸0.5-50mm的小零件(具体取决于零件的形状)。通过使用不同表面的振动盘,这种振动台可以用来分离不同形状的小零件。VarioShaker的操作也很简单,无任何专业技能要求。使利用Shakerconfig软件可以设置、配置和操作振动台。
此处所用的机器人为易格斯delta机器人,工作范围360mm。它具有运行速度快和定位精度高的特点。机器人由Servotronix电机和softMC制造301 CANopen运动控制器驱动。机器人的终止执行器为电磁铁。另外,该应用中还使用了布局系统。根据需要可以集成不同的布局系统。