

产品规格型号
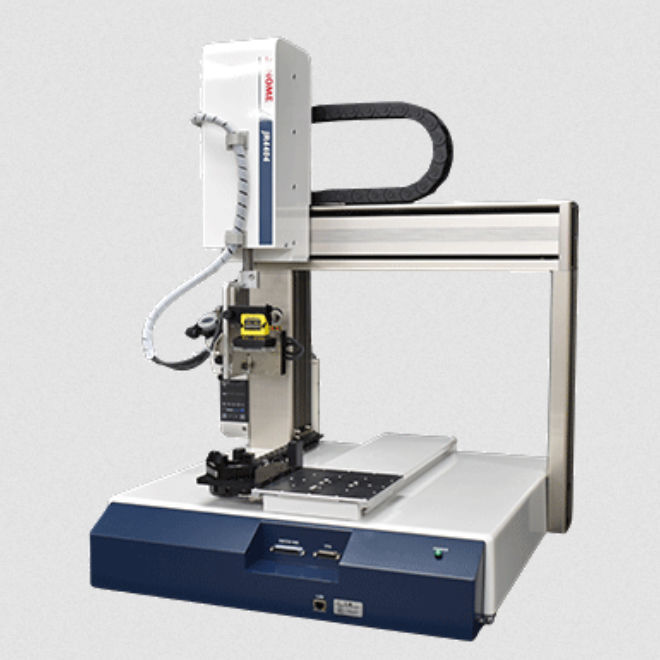
| 类型 | 直角坐标型 |
|---|---|
| 轴数 | 4-axis、3-axis |
| 功能 | 点胶 |
| 安装方式 | 桌面 |
| 其他特性 | 高精度视觉系统 |
| 最大载荷 | 15 kg (33.069 lb) |
| 速度 | 400 mm/s, 850 mm/s, 1,000 mm/s |
| 重量 | 36 kg, 42 kg, 45 kg, 46 kg (79.4 lb, 92.6 lb, 99.2 lb, 101.4 lb) |
产品介绍
概述
一种用于精密点胶的一体化选件包,将摄像头、激光位移传感器和针调节器集成到高刚性、高精度 JR4000 系列中,以简化安装和操作。
多合一包装机器人
JR4000 系列 AP-D 选项将摄像头、激光位移传感器和针调节器组合在一个系统中,以满足精确点胶要求并简化集成。
简单的设置和用户友好的操作
相机校准、传感器配置和示教任务通过 PC 软件执行。重新设计的UI将相机图像区、程序区、基本操作区和机器人操作区整合在一个屏幕上,操作直观。
三种调节功能,稳定点胶
相机调整:检测工件未对准并校正 X/Y 位置。
高度调整:激光位移传感器测量Z-轴高度,以保持工件和针尖之间的间隙一致。
针调整:检测喷嘴更换后的位置偏移并纠正针尖位置。
PC 软件 JR C- 积分 III(可选)
可选的 PC 软件可从 PC 进行校准、调整程序创建、传感器设置和程序示教。清晰的屏幕布局、大图标和可视化程序创建简化了位置设置和程序开发。
清晰的屏幕布局(UI 区域)
摄像头成像区域:利用放大的摄像头图像来精确指定位置;单击图像会将机器人移动到所选位置的中心。
编程区域:显示每个点的编程数据,可直接选择和编辑值。
基本操作区:基于图标的选择简化了编程,从而快速创建程序。
机器人操作区:一边查看摄像机图像一边进行点动操作。
自动校准
支持通过摄像头捕捉试点胶标记进行自动校准。还支持使用十字标记手动对齐。
轻松教学
通过点动操作移动机器人,使用摄像机图像对准位置并选择图标来完成示教。视觉任务选择可实现高效的程序创建(例如:点分配、线分配起点、单相机拍摄点、Z 传感器线分配开始)。
基于图标的操作
30以上频繁使用的点胶和调整动作被注册为图标,以便快速检索点信息和有效配置调整设置。
调节功能(详细)
相机调整:自动检测工件错位并纠正点胶位置以实现准确放置。
连续高度调整:激光传感器连续测量高度变化,以确保点胶均匀。
针调整:更换喷嘴后自动检测针尖位置,最大限度地减少重新示教。
特性/技术规格
产品:JR4000系列AP-D选项(相机点胶)。
集成组件:摄像头、激光位移传感器、调针器。
PC 软件支持:JR C- 点 III(可选)用于校准、程序创建和传感器设置。
通过摄像头捕捉试配标记进行自动校准;支持手动十字标记对齐。
UI将摄像头图像区、程序区、基本操作区和机器人操作区整合在一个屏幕上。
调整功能:基于摄像头的XY校正、通过激光连续Z高度补偿、更换喷嘴后自动针尖调整。
基于图标的操作,具有 30+ 预设点胶和调整操作。
制造商:JANOME。