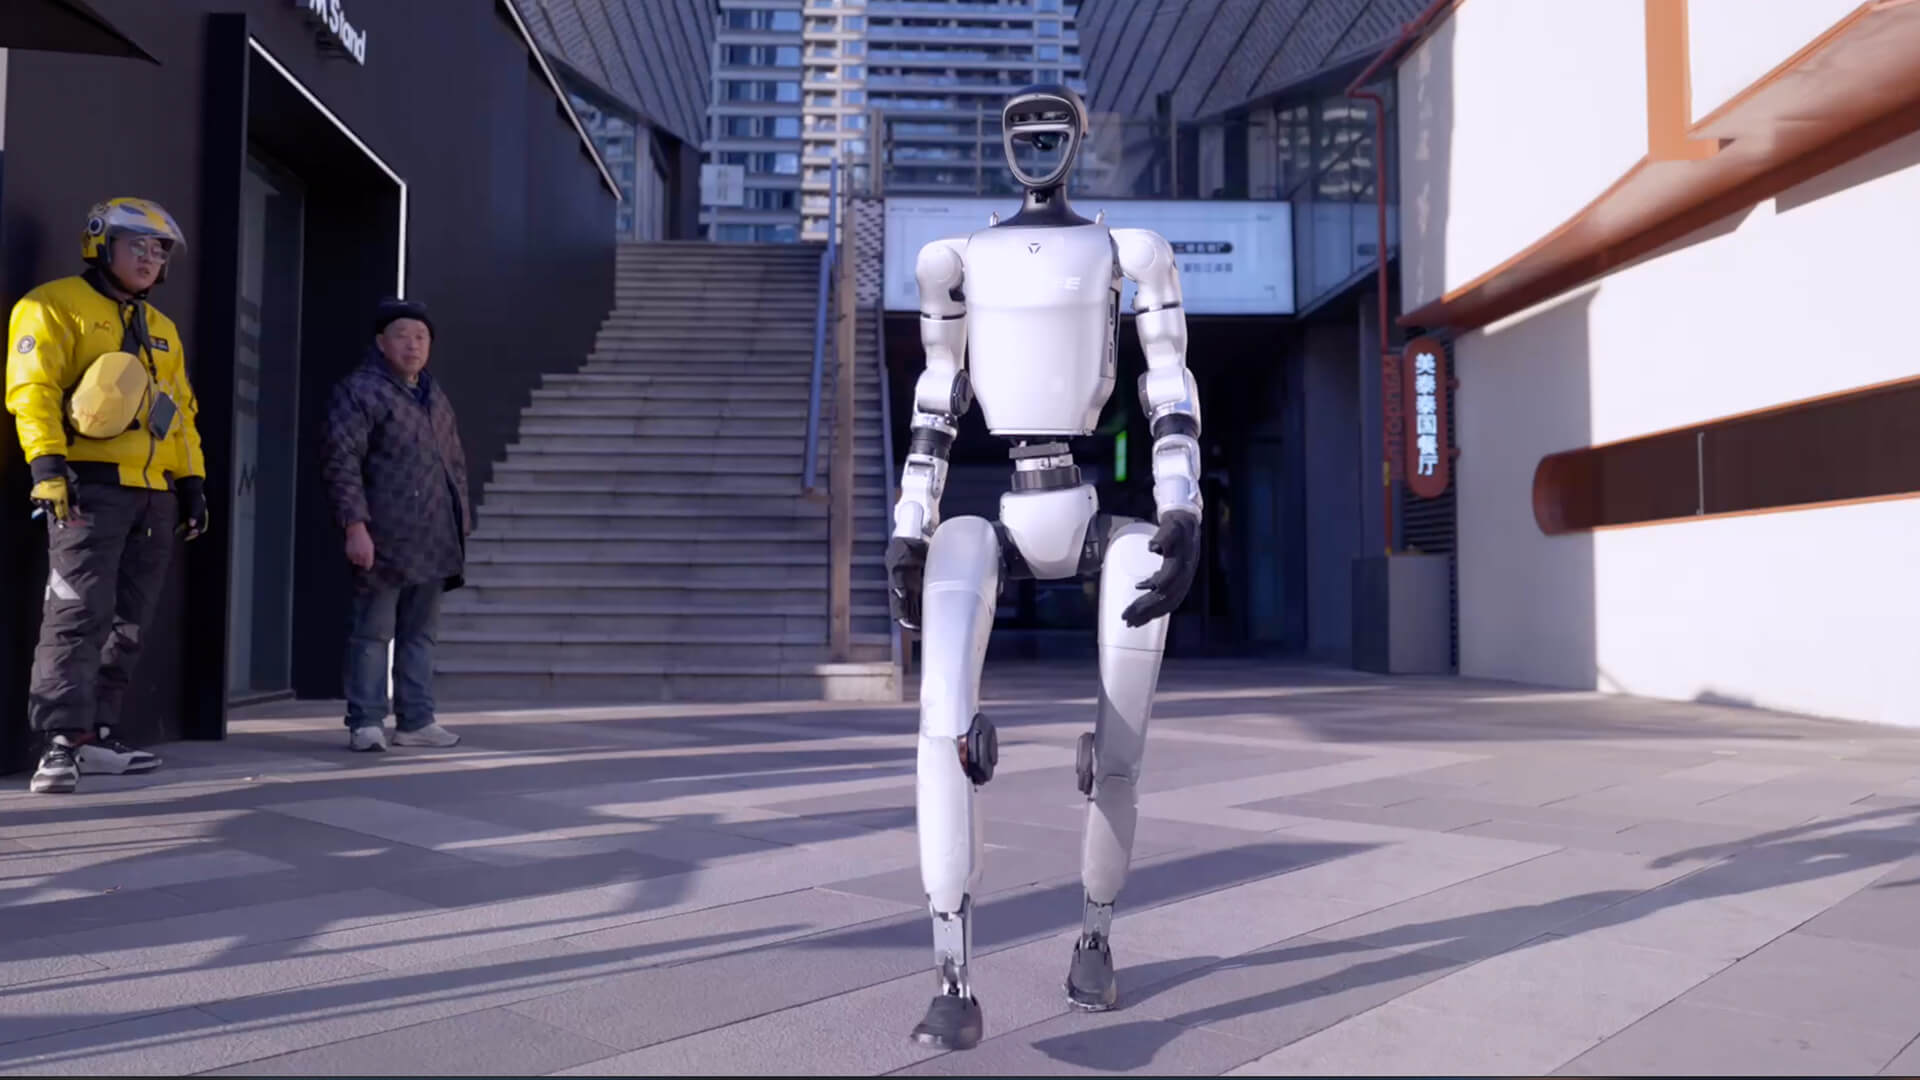
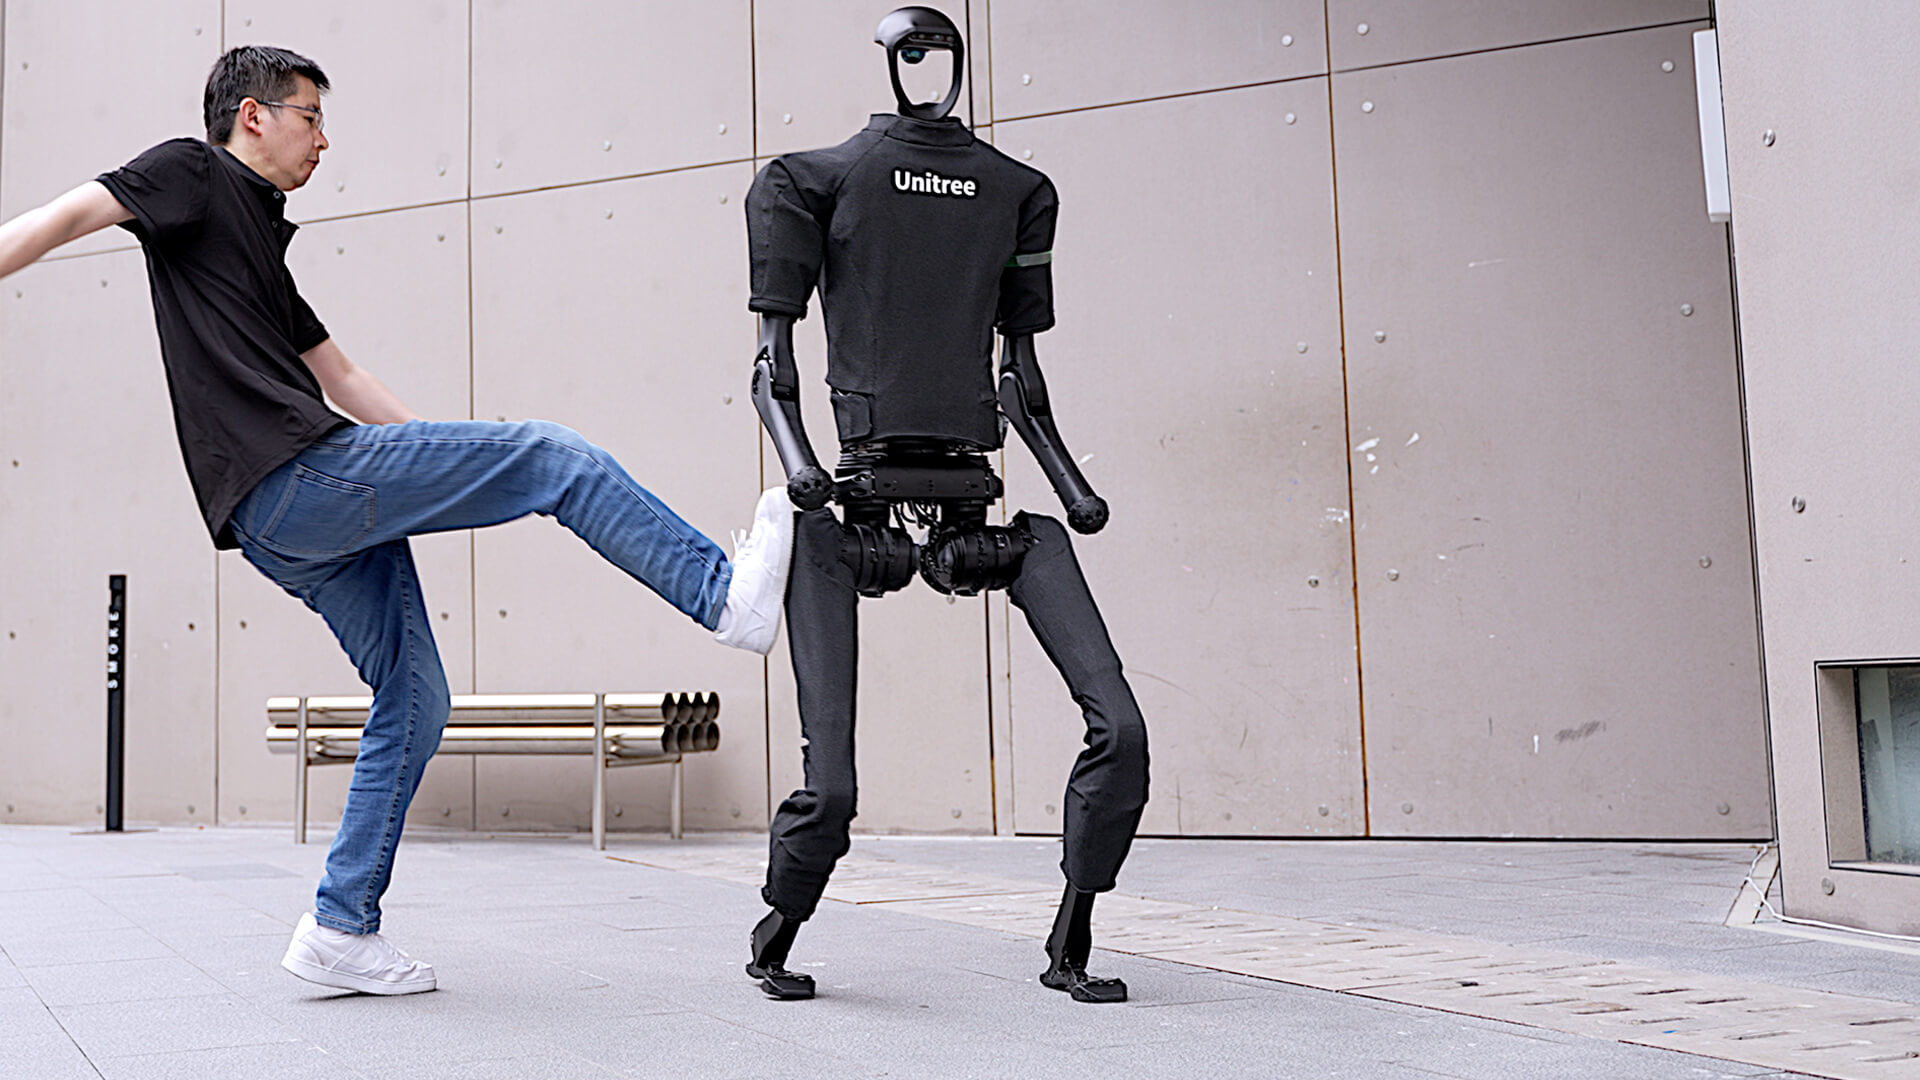
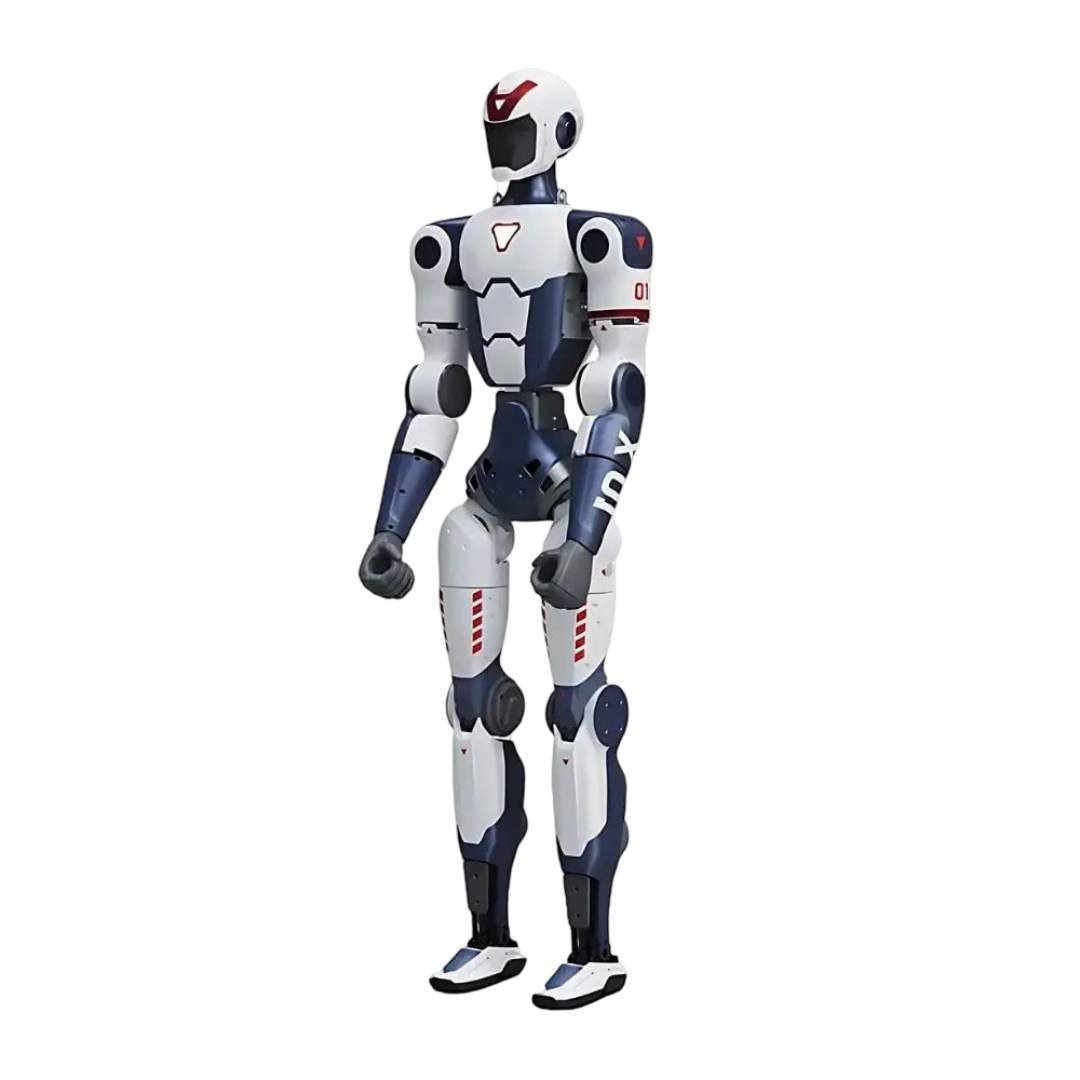
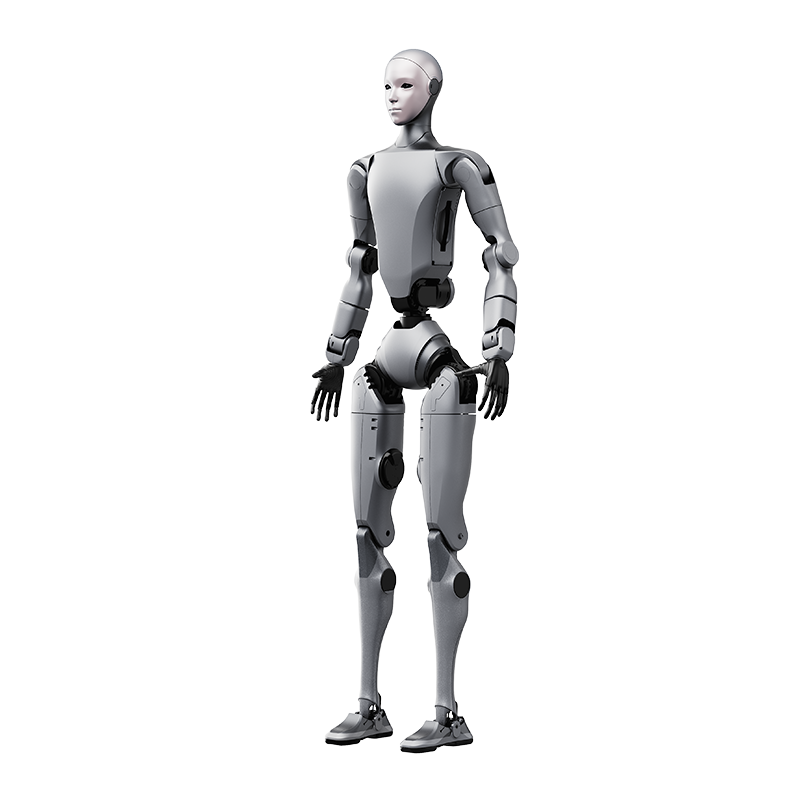
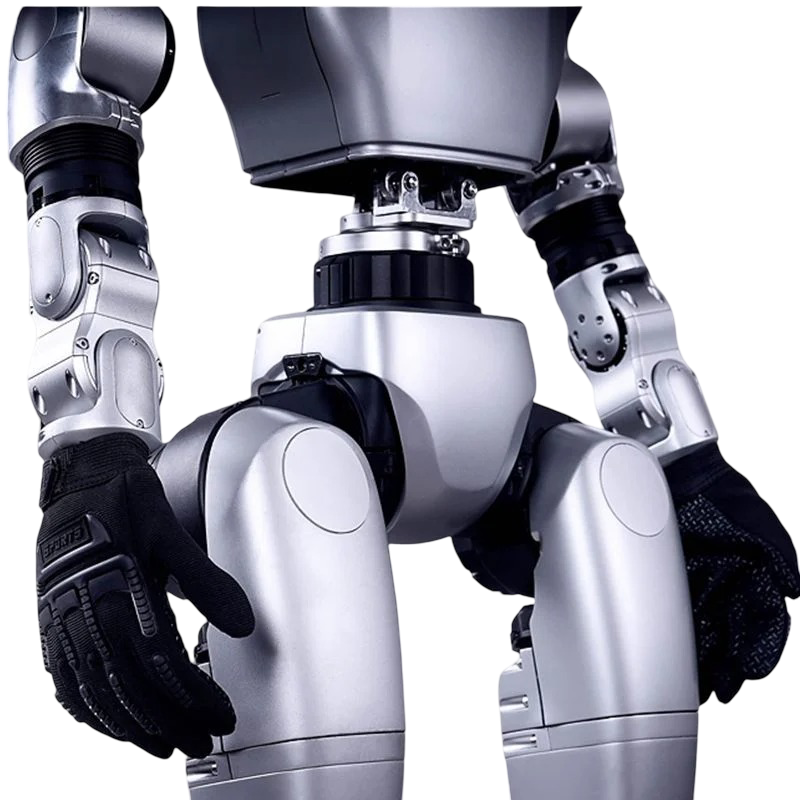
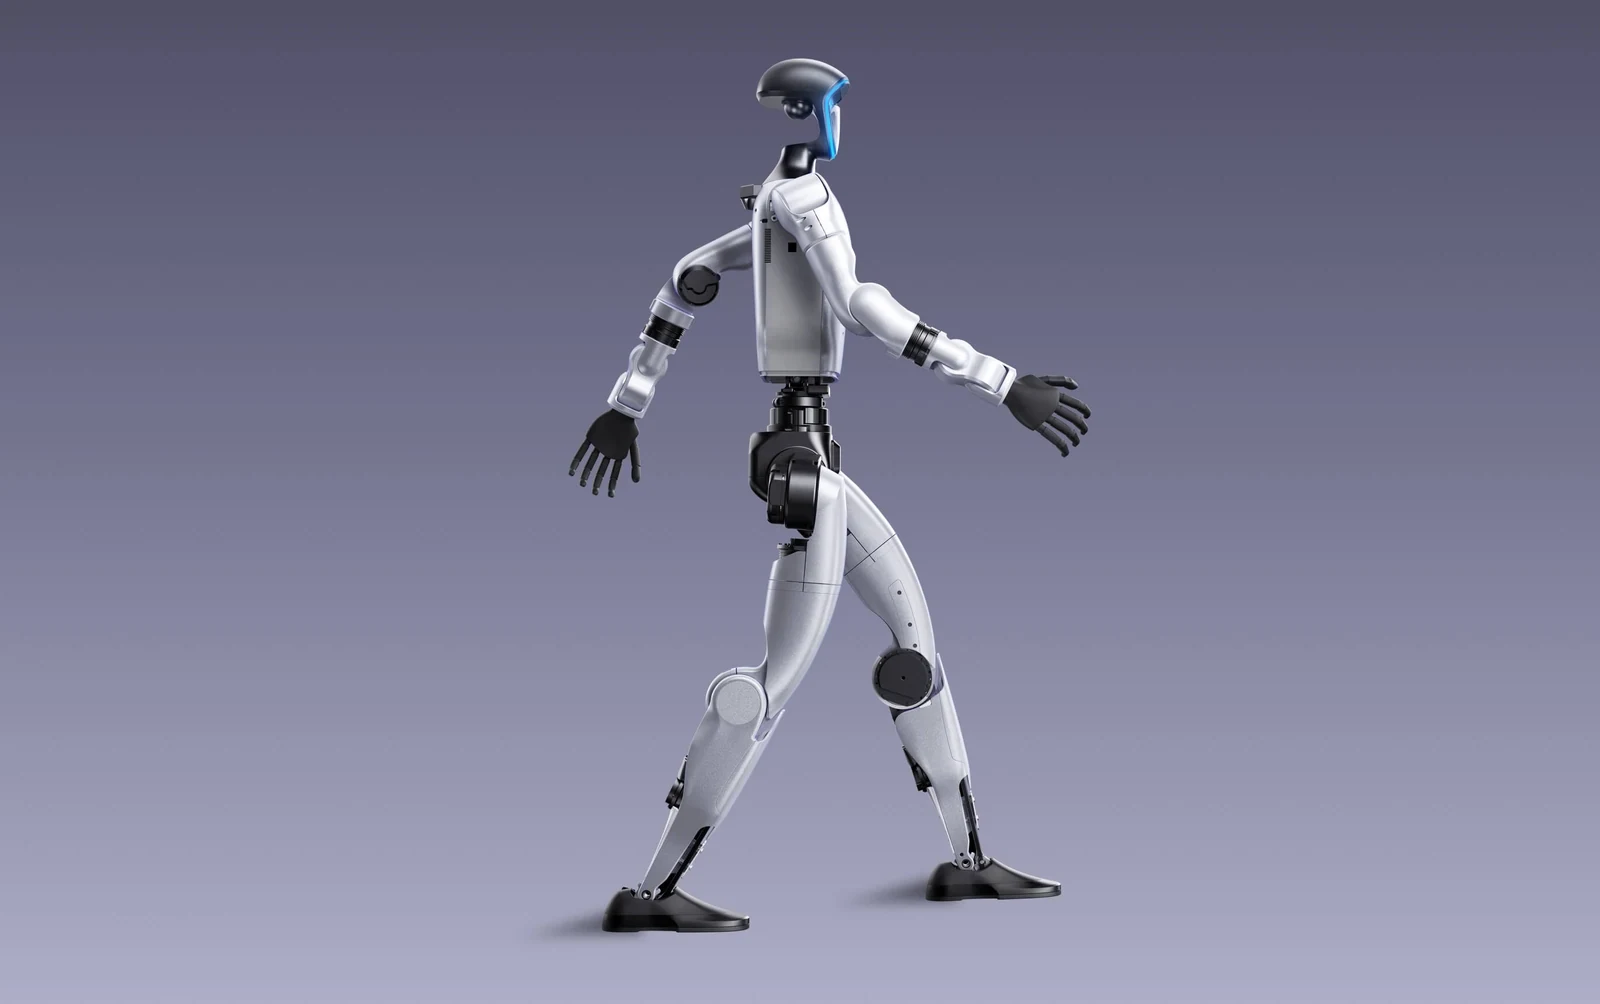
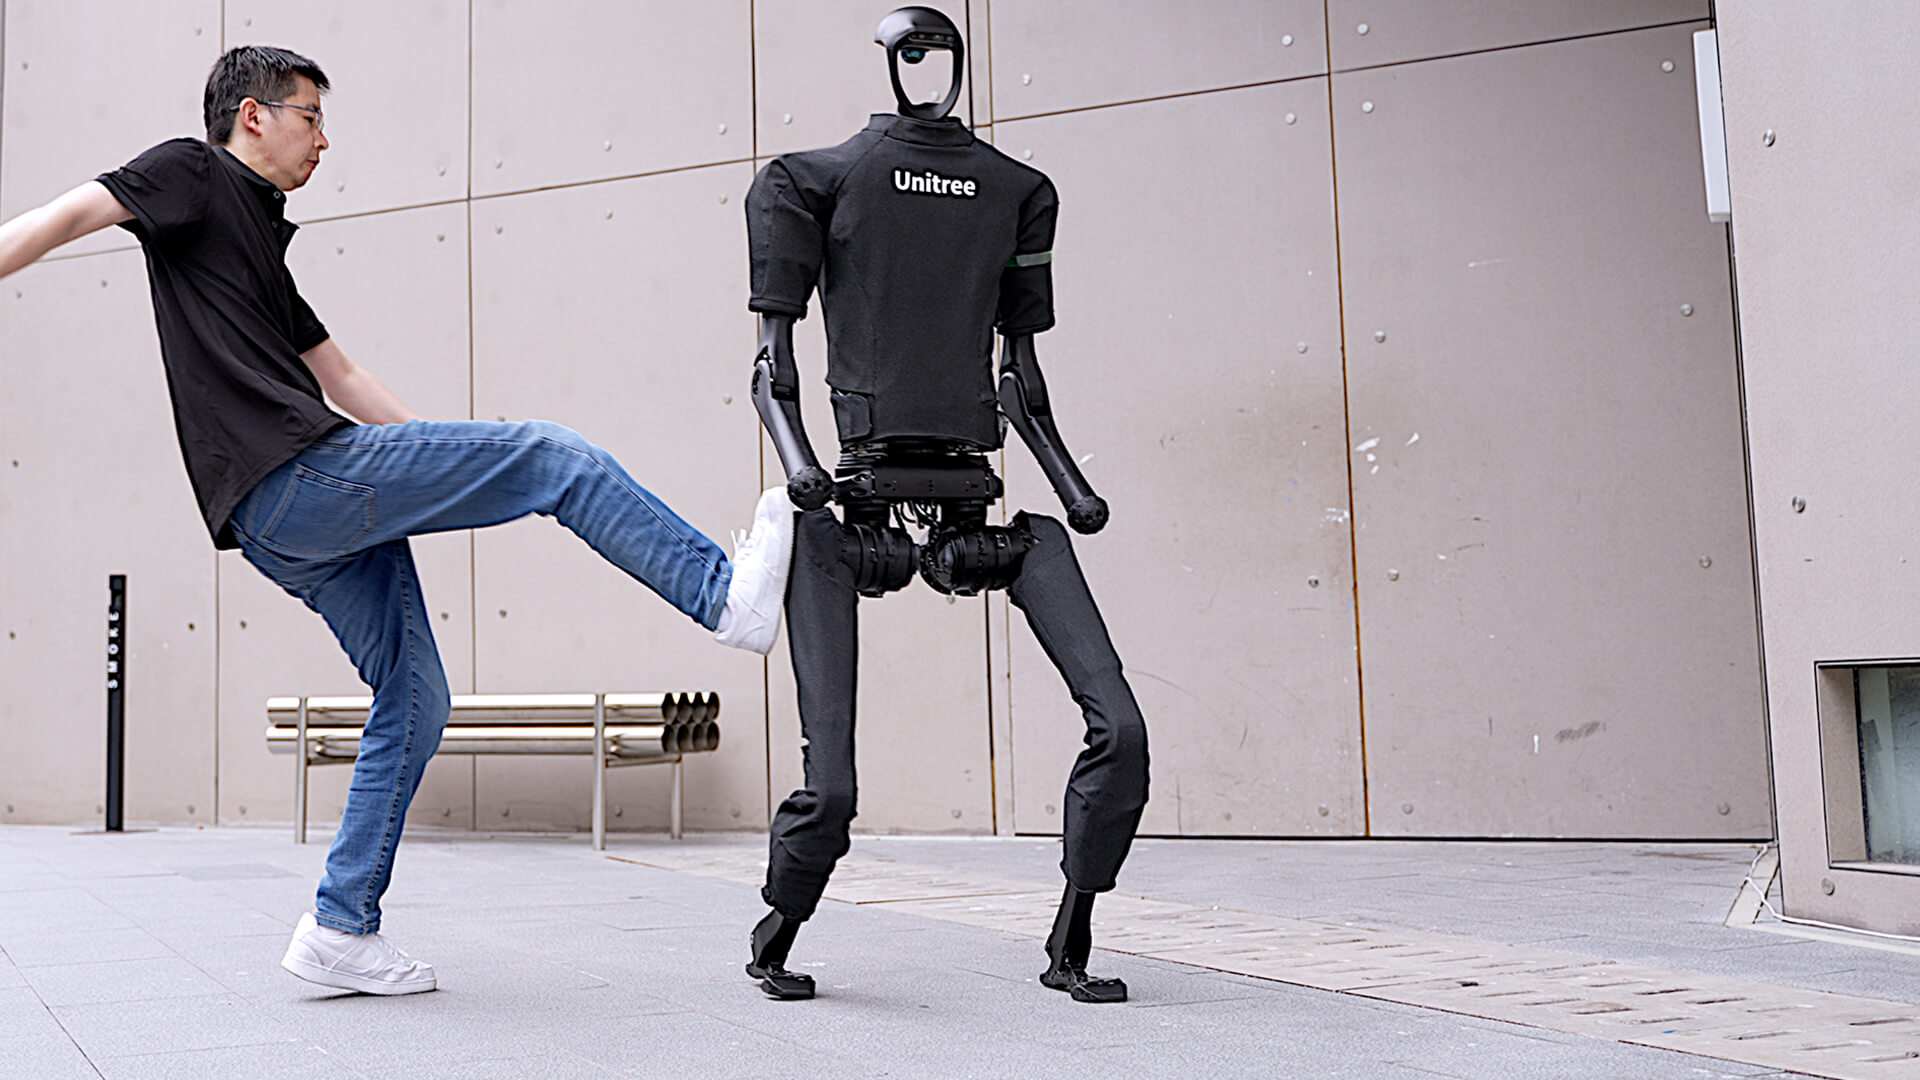
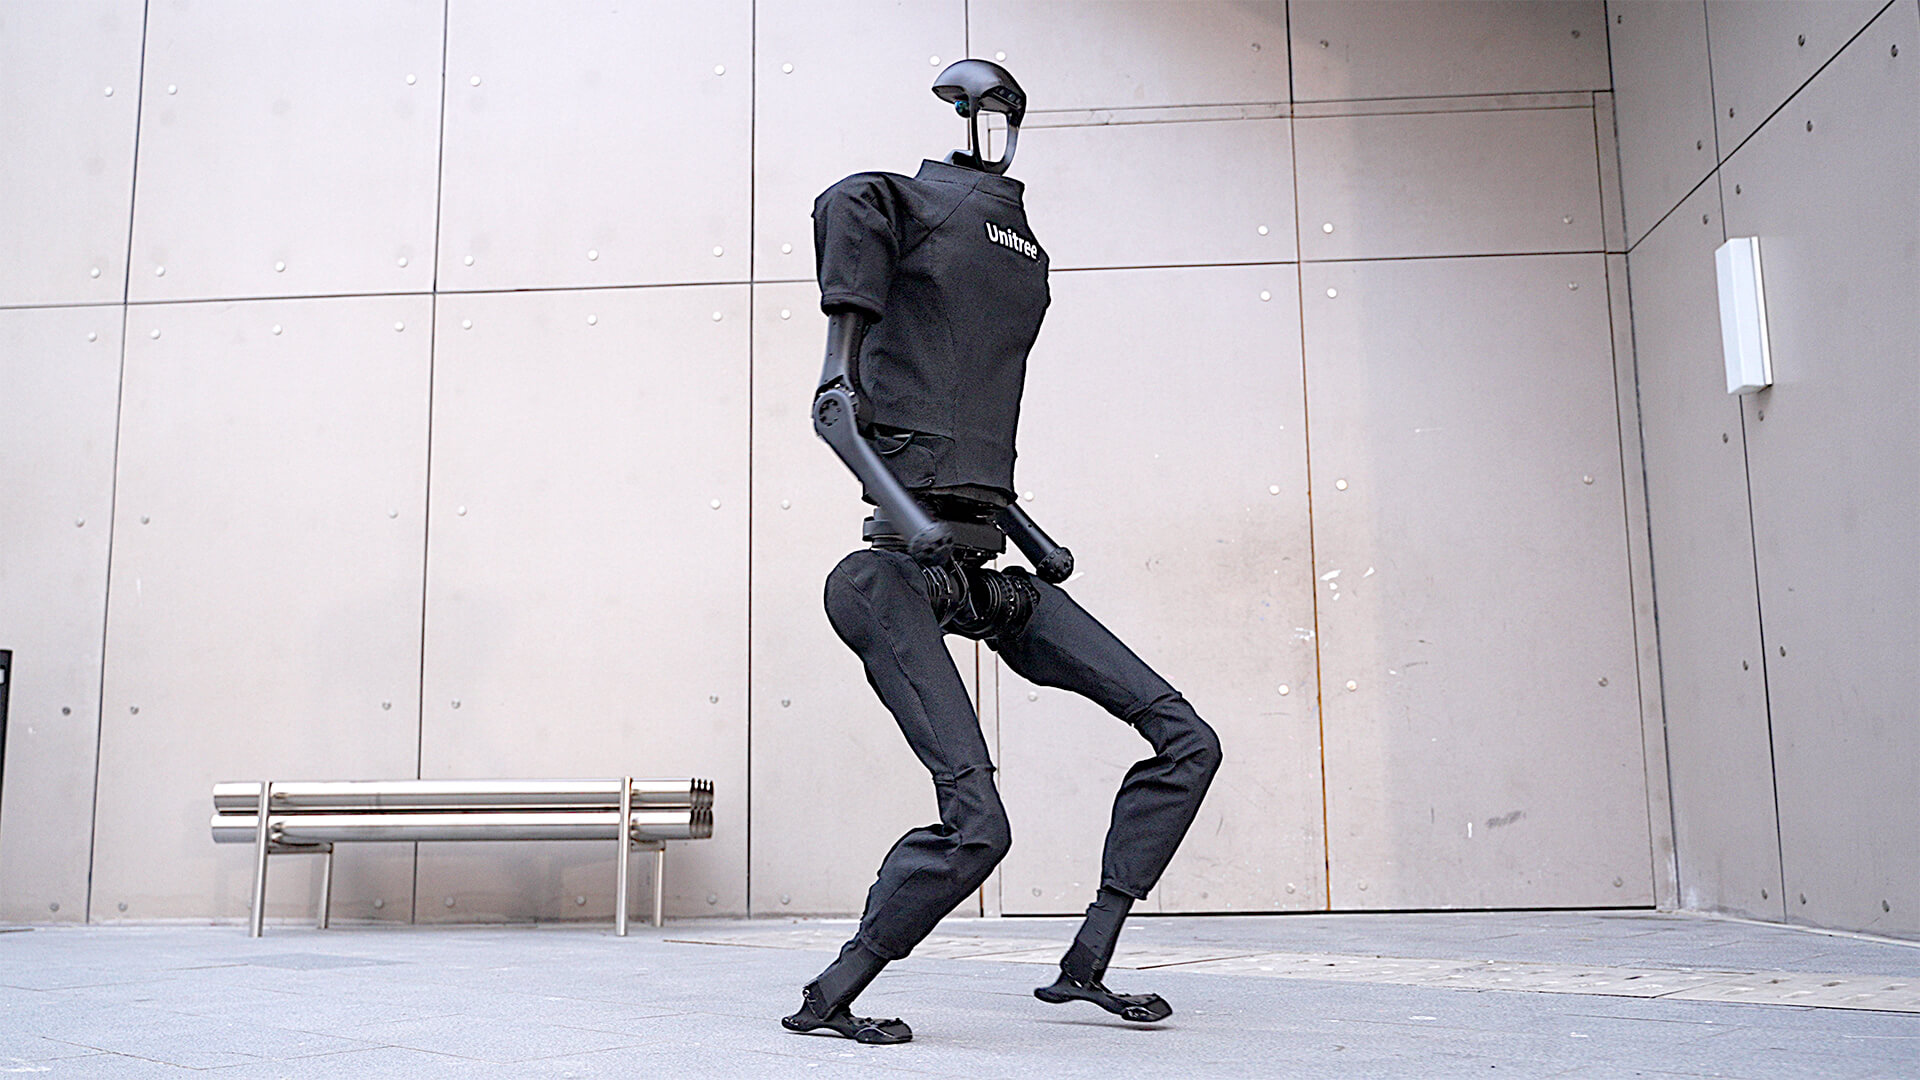
Full-size general-purpose humanoid robot
Official Claims
- H1-2 appears on Unitree's official H1 product page as an H-series model.
- The page includes comparative specification blocks for H-series variants.
官方详细参数(宇树中文官网)
| 关键尺寸 | (1503+285)mm × 510mm × 287mm |
|---|
| 大腿和小腿长度 | 400mm × 2 |
|---|
| 手臂总长度 | 685mm |
|---|
| 单腿自由度 | 6 (髋关节 × 3 + 膝关节 × 1 + 踝关节 × 2) |
|---|
| 单手臂自由度 | 7 (肩关节 × 3 + 肘关节 × 1 + 腕关节 × 3) |
|---|
| 整机重量 | 约 70kg |
|---|
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) |
|---|
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
|---|
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 腰关节约220N.m,踝关节约75 × 2N.m |
|---|
| 运动能力 | 移动速度 < 2m/s |
|---|
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V |
|---|
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX(最多三块) |
|---|
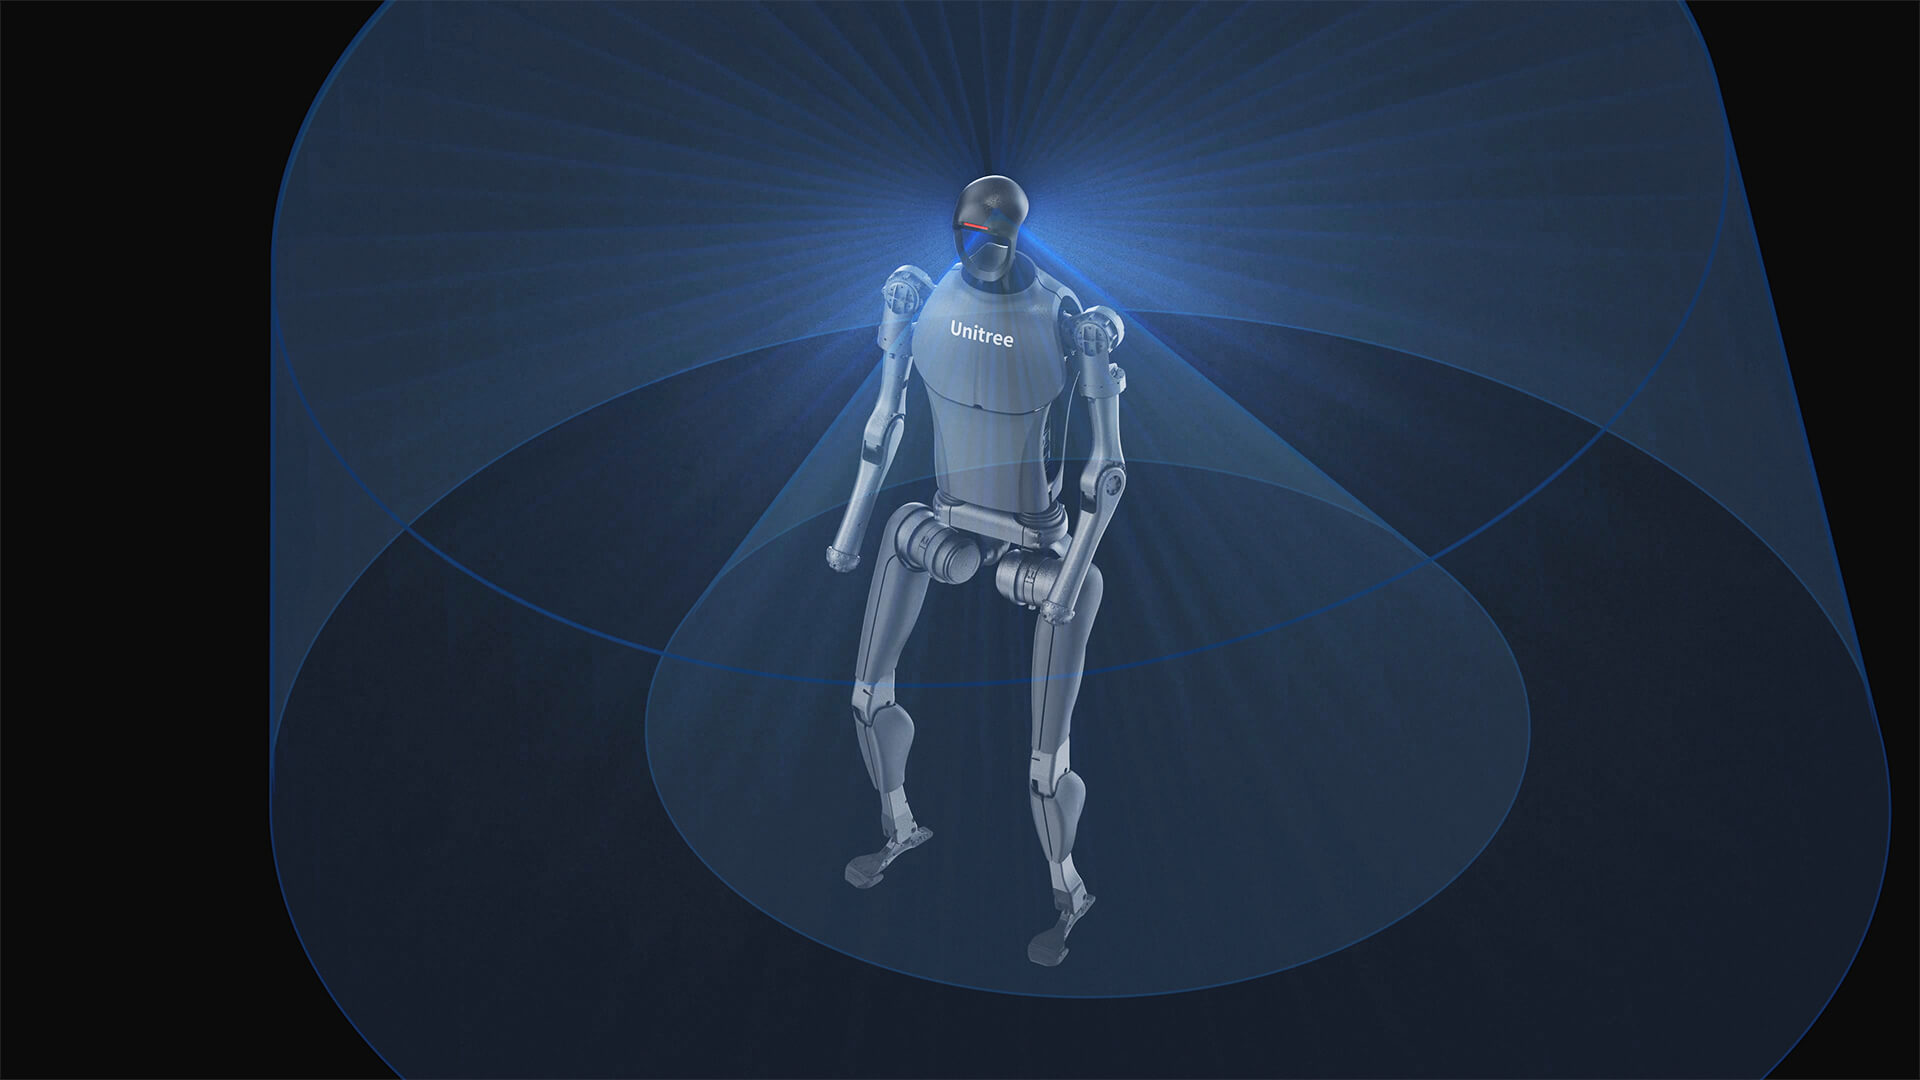
| 感知传感器配置 | 3D激光雷达 + 深度相机 |
|---|
| 灵巧手 | 可选配Dex5-1或其他灵巧手 |
|---|
| 手臂关节性能 (峰值扭矩) | 肩:约120N.m,手肘:约120N.m 手腕:约30N.m |
|---|
| 手臂常规负载 | 峰值:约21Kg;额定:约7Kg |
|---|
来源:https://www.unitree.com/cn/h1/
Official Detailed Specs
| 关键尺寸 | (1503+285)mm × 510mm × 287mm |
|---|
| 大腿和小腿长度 | 400mm × 2 |
|---|
| 手臂总长度 | 685mm |
|---|
| 单腿自由度 | 6 (髋关节 × 3 + 膝关节 × 1 + 踝关节 × 2) |
|---|
| 单手臂自由度 | 7 (肩关节 × 3 + 肘关节 × 1 + 腕关节 × 3) |
|---|
| 整机重量 | 约 70kg |
|---|
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) |
|---|
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
|---|
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 腰关节约220N.m,踝关节约75 × 2N.m |
|---|
| 运动能力 | 移动速度 < 2m/s |
|---|
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V |
|---|
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX(最多三块) |
|---|
| 感知传感器配置 | 3D激光雷达 + 深度相机 |
|---|
| 灵巧手 | 可选配Dex5-1或其他灵巧手 |
|---|
| 手臂关节性能 (峰值扭矩) | 肩:约120N.m,手肘:约120N.m 手腕:约30N.m |
|---|
| 手臂常规负载 | 峰值:约21Kg;额定:约7Kg |
|---|
Source: https://www.unitree.com/cn/h1/
Official Detailed Specs
| 关键尺寸 | (1503+285)mm × 510mm × 287mm |
|---|
| 大腿和小腿长度 | 400mm × 2 |
|---|
| 手臂总长度 | 685mm |
|---|
| 单腿自由度 | 6 (髋关节 × 3 + 膝关节 × 1 + 踝关节 × 2) |
|---|
| 单手臂自由度 | 7 (肩关节 × 3 + 肘关节 × 1 + 腕关节 × 3) |
|---|
| 整机重量 | 约 70kg |
|---|
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) |
|---|
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
|---|
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 腰关节约220N.m,踝关节约75 × 2N.m |
|---|
| 运动能力 | 移动速度 < 2m/s |
|---|
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V |
|---|
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX(最多三块) |
|---|
| 感知传感器配置 | 3D激光雷达 + 深度相机 |
|---|
| 灵巧手 | 可选配Dex5-1或其他灵巧手 |
|---|
| 手臂关节性能 (峰值扭矩) | 肩:约120N.m,手肘:约120N.m 手腕:约30N.m |
|---|
| 手臂常规负载 | 峰值:约21Kg;额定:约7Kg |
|---|
Source: https://www.unitree.com/cn/h1/
Official Detailed Specs
| 关键尺寸 | (1503+285)mm × 510mm × 287mm |
|---|
| 大腿和小腿长度 | 400mm × 2 |
|---|
| 手臂总长度 | 685mm |
|---|
| 单腿自由度 | 6 (髋关节 × 3 + 膝关节 × 1 + 踝关节 × 2) |
|---|
| 单手臂自由度 | 7 (肩关节 × 3 + 肘关节 × 1 + 腕关节 × 3) |
|---|
| 整机重量 | 约 70kg |
|---|
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) |
|---|
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
|---|
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 腰关节约220N.m,踝关节约75 × 2N.m |
|---|
| 运动能力 | 移动速度 < 2m/s |
|---|
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V |
|---|
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX(最多三块) |
|---|
| 感知传感器配置 | 3D激光雷达 + 深度相机 |
|---|
| 灵巧手 | 可选配Dex5-1或其他灵巧手 |
|---|
| 手臂关节性能 (峰值扭矩) | 肩:约120N.m,手肘:约120N.m 手腕:约30N.m |
|---|
| 手臂常规负载 | 峰值:约21Kg;额定:约7Kg |
|---|
Source: https://www.unitree.com/cn/h1/


 Unitree H1-2 | Humanoid Robot