2026年,VLN的方向越来越多了。
端到端大模型、VLM+RL分层架构、地图与图解方法、生成式世界模型……每条路都有SOTA,每条路都有人押注。对刚入门的人来说,这反而不是好消息。
面对不断涌现的新SOTA,以及数据稀缺、昂贵的软硬件成本、理论晦涩的三重拦路虎,自学 VLN 往往寸步难行。
为了打破这一僵局,深蓝学院联合阿德莱德大学吴琦教授及视觉语言导航公众号开设了「视觉语言导航VLN」课程。
注:前40名立减100元。“开课后7天内,支持无理由全额退款”,体验课程质量后,能再最终决定。抢占限量名额
课程限报60人

图源|VLN领域开创者之一吴琦教授讲授 AerialVLN任务(空中导航)。
2018年,阿德莱德大学吴琦教授团队提出R2R数据集,第一次为视觉语言导航建立了统一的基准测试范式——这个数据集后来被业界称为"VLN领域的MNIST"。
八年过去,VLN从一个小众研究方向成长为具身智能的核心任务,而吴琦教授团队始终走在最前沿。
这一次,让领域开创者亲自带你系统入门。
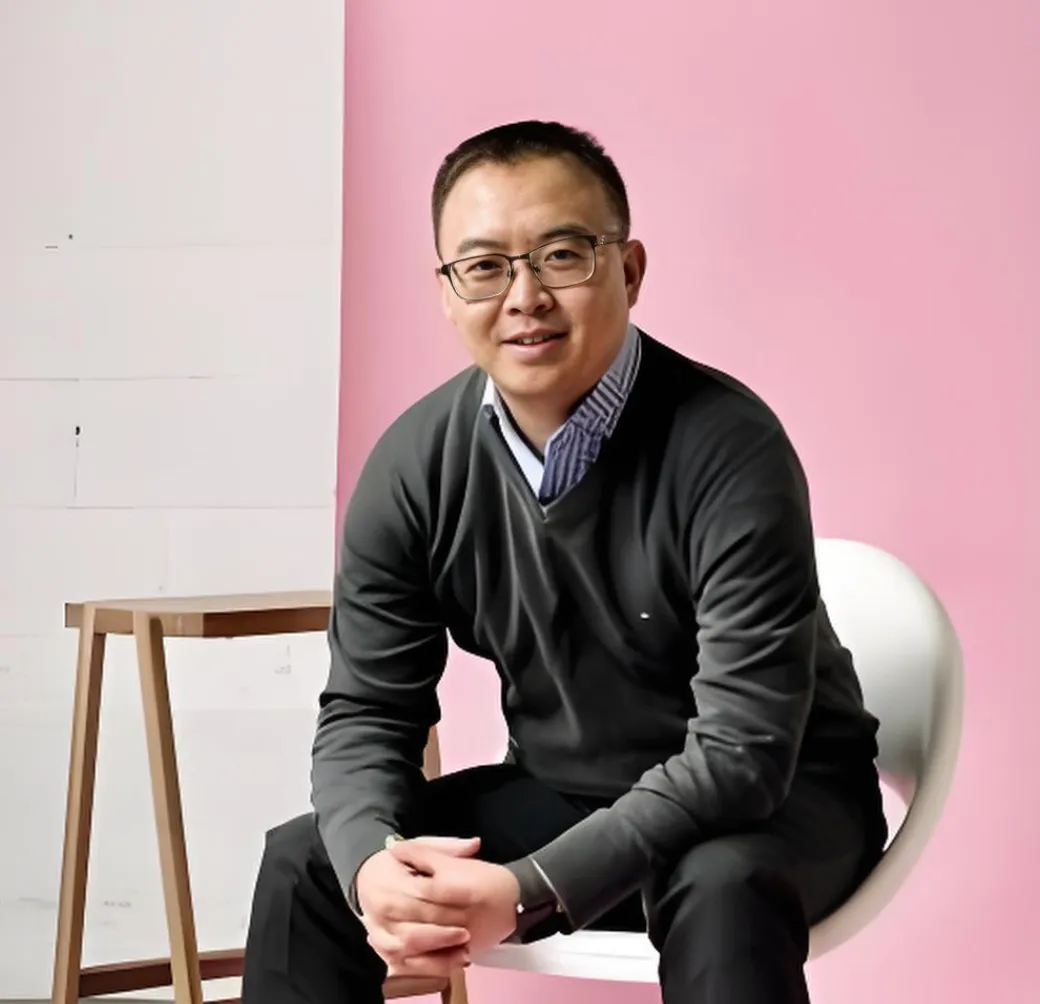 吴琦教授在计算机视觉、自然语言处理、多模态学习与机器人导航等领域具有广泛影响。他主导的研究团队是澳大利亚最大规模的视觉语言研究团队,研究成果广泛发表于CVPR、ICCV、ECCV、NeurIPS等顶级会议。
本课程由阿德莱德大学——吴琦教授亲自打磨,旨在带大家全面了解VLN的基础知识、算法框架、数据资源、学习范式,以及它在服务机器人、无人机等现实世界中的应用。
注:前40名立减100元。“开课后7天内,支持无理由全额退款”,体验课程质量后,能再最终决定。抢占限量名额
课程限报60人
现第六期《视觉语言导航VLN:理论与实践》课程正式开放报名!
8周时间系统学习,把握行业趋势:
「理论+案例&代码+实践+反馈(1V1批改作业)」闭环学习,剖析VLN任务在具身智能中的定位与挑战;
精准搭建核心模块
掌握从感知、语言到行为决策的模型设计方法,包括7个主流数据集、20+开源框架与评估方法等。
本期新增两大前沿章节:
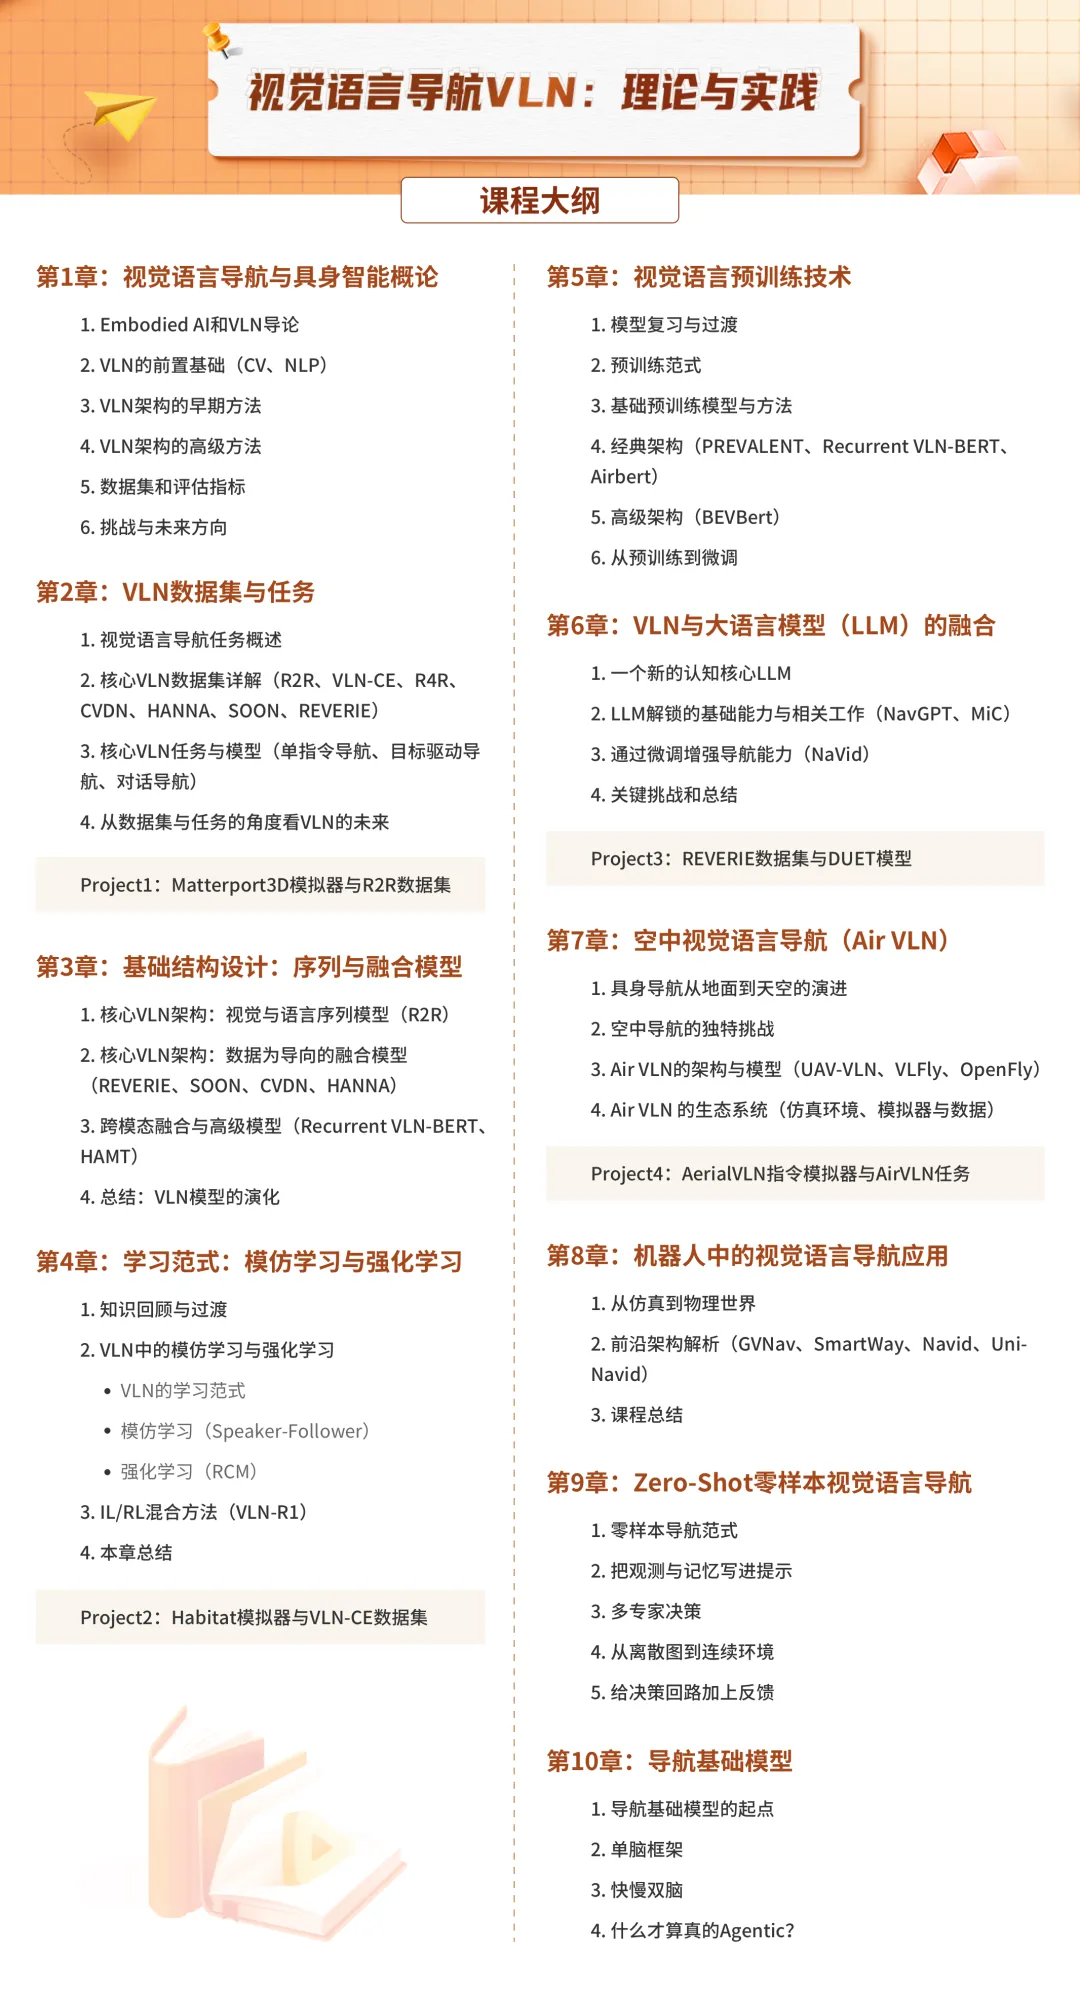
零样本视觉语言导航:不依赖标注数据,让智能体在未知环境中完成导航,覆盖零样本范式、观测与记忆写入提示、多专家决策、从离散图到连续空间。
导航基础模型:探讨导航领域的"Foundation Model"该长什么样,覆盖视觉导航模型框架、快慢双脑架构、什么才算真正的Agentic。
我们不只讲基础,更带你领略从理论到全栈实践的完整图景。课程结束之后,你将掌握从基础架构设计、多模态预训练,到强化学习和大语言模型集成的完整技术路径。
机器人-空中机器人-自动驾驶为强化理论与实践的结合,课程设计了4个循序渐进的实战项目。课程不仅停留于地面机器人,更设立了空中视觉语言导航与机器人中的VLN应用两大前沿专题。覆盖从入门到高阶的全流程:
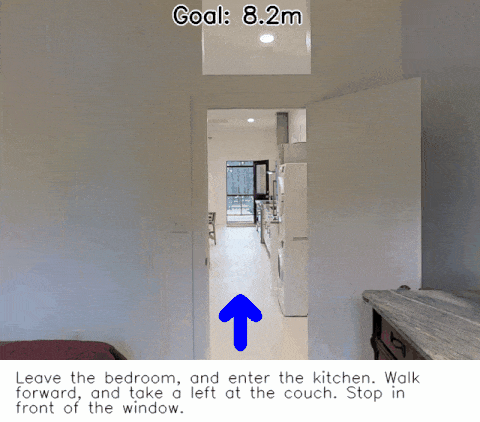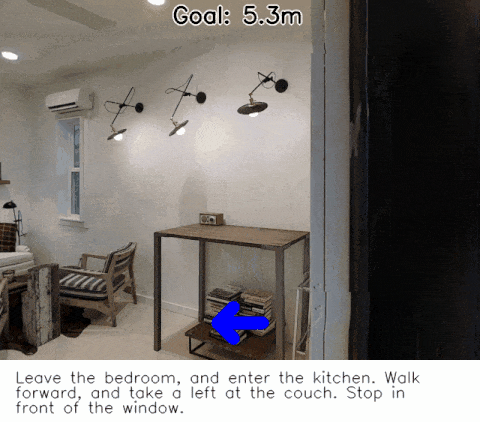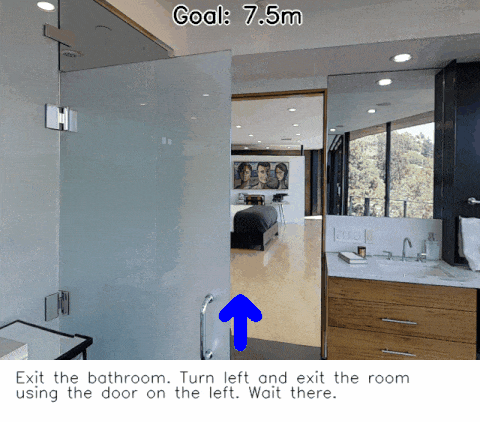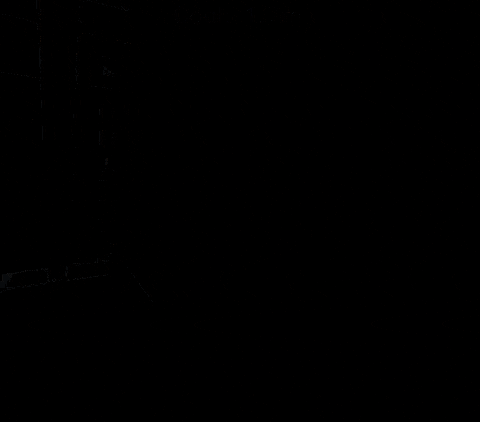
项目一:R2R任务(经典复现)
R2R是首个大规模视觉语言导航数据集,被评价为“VLN领域的MNIST”。学员将在此项目掌握VLN研究的基准环境与基线模型。
项目二:VLN-CE任务(连续环境挑战)
此项目将导航扩展至连续动作空间,更贴近真实机器人导航,强调感知、避障与路径规划的综合能力。

项目三:REVERIE任务(细粒度物体导航)
此任务将导航与精细物体定位相结合,要求智能体根据远程描述在复杂室内场景中找到特定物品,挑战全局规划与局部识别能力。
项目四:AerialVLN任务(空中导航)
学员将探索首个低空无人机VLN数据集,实践结合航拍视觉与自然语言指令的飞行路径规划,涵盖高度控制与三维空间理解。
抢占限量特价名额👇
课程大纲
VLN往期课程学员群交流氛围,真实展示:
注:前40名立减100元。扫码报名/咨询抢占限量特价名额👇课程收获
- 深入理解定位与挑战:厘清VLN在具身智能中的核心地位,理解从Simulation到Real-world的关键难点。
- 掌握核心设计方法:从感知、语言理解到行为决策的模型设计全流程。
- 熟悉主流前沿工具:掌握主流数据集(R2R、VLN-CE、R4R、CVDN、HANNA、SOON、REVERIE)、开源框架与评估方法。
- 实战落地能力:能够设计并实现基本的VLN系统,理解其在机器人、无人机等不同平台的适配。
- 构建多模态底座:为研发多模态人工智能系统打下坚实的理论与技术基础。
来源:深蓝具身智能