测量踝关节的运动范围
一种常见的 Unitree G1 仿真模型将每个踝关节表示为两个独立驱动的关节,分别控制 Pitch(俯仰)和 Roll(侧倾)。这种串联表示方式简单、高效,非常适合 RL。然而,它也引入了两个重要的近似:一是将踝关节的运动范围视为 Pitch–Roll 空间中的一个矩形;二是忽略电机与足部之间的传动机构。
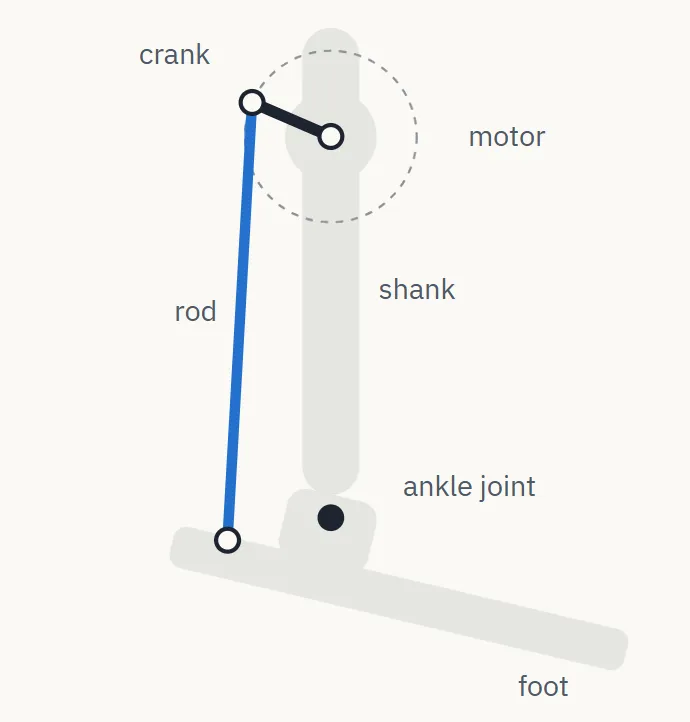
实际的 G1 使用了不同的机械结构。安装在小腿(Shank)上的两台电机通过曲柄(Crank)和推杆(Push Rod)驱动足部。两根推杆分别形成一个闭合运动学回路,由此构成的传动机构具有随踝关节姿态变化的机械增益和折算惯量。连杆机构的几何结构决定了哪些姿态可以到达,而机械限位则进一步限制踝关节的运动范围。串联模型既无法描述这些耦合的机械限位,也无法反映随构型变化的传动特性。
本文介绍如何在 MuJoCo 中恢复这些物理特性。首先,通过硬件测量确定踝关节的机械限位,并将其表示为约束;随后,重建闭环传动机构,以捕捉电机扭矩和惯量如何随踝关节姿态变化;最后,讨论仿真这一机械结构时面临的实际问题,包括一致的状态初始化和数值稳定性。
本页面中的大多数图表都是交互式的:它们直接在浏览器中运行经过 WebAssembly 编译的 MuJoCo。
踝关节运动范围的测量
首先来看踝关节的运动范围。在串联模型中,Pitch 和 Roll 分别受到独立限制,因此在 Pitch–Roll 空间中形成一个矩形。而推杆机构将这两个运动耦合起来,限制了它们能够实现的组合。
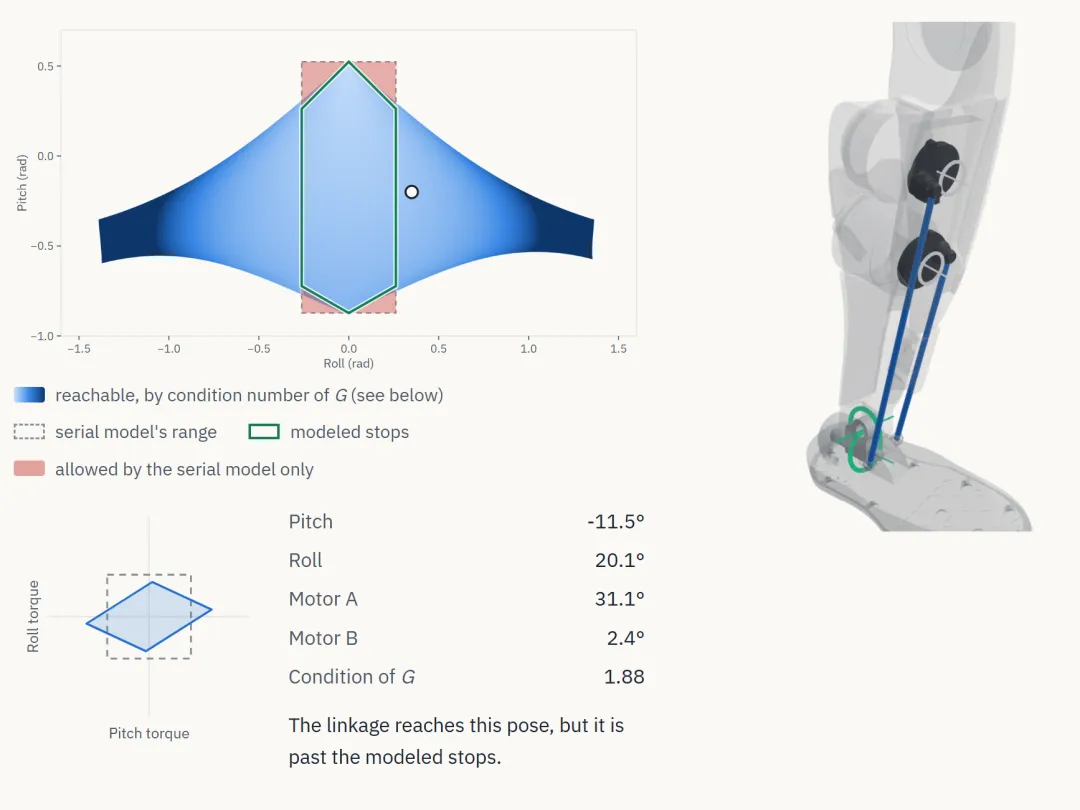
图 1 展示了仅由连杆机构几何结构决定的可达范围,尚未考虑机械限位。可以看到,该范围在 Roll 方向上明显超出了串联模型所允许的范围。
图 1 中:
横轴:Roll(rad)
纵轴:Pitch(rad)
可达区域:根据雅可比矩阵 的条件数着色(将在后文介绍)
串联模型的运动范围
建模后的机械限位
仅允许串联模型实现的区域
图中选定姿态的参数:
Pitch:
Roll:
Motor A:
Motor B:
的条件数:1.88
连杆机构可以到达这一姿态,但该姿态已经超出了建模得到的机械限位。
图 1:踝关节运动范围。
虚线矩形表示串联模型的限位范围。阴影区域表示连杆机构能够到达的姿态,并根据后文介绍的雅可比矩阵 的条件数进行着色。
绿色轮廓表示建模得到的机械限位:保留串联模型的 Roll 限位,同时根据硬件测量结果拟合四个边界平面,对矩形的四个角进行裁切。
红色角落区域表示串联模型允许、但拟合得到的机械限位所排除的姿态。图中下方蓝色平行四边形表示在所选姿态下,电机能够在足部产生的扭矩范围。拖动图中的操作区域,可以探索这些区域的变化。
在连杆机构的可达区域内,机械限位还会进一步缩小踝关节的运动范围。为了测量这些限位,我们将一台 G1 仰面放置,用手推动每只脚,使其遍历整个运动范围,同时记录 Pitch 和 Roll(图 2)。
无论电机处于释放状态还是阻尼模式,测量结果之间的误差都在 以内。在 Pitch 接近中立位置时,足部向两个方向都能够实现 – 的 Roll,略微超过串联模型的 限位。然而,在 Pitch 接近运动极限的位置时,可用的 Roll 范围会急剧缩小,从而切掉矩形的四个角。
图 2 中:
横轴:Roll(rad)
纵轴:Pitch(rad)
Pitch:
Roll:
时间:0.2 s
当前姿态位于建模区域内部。
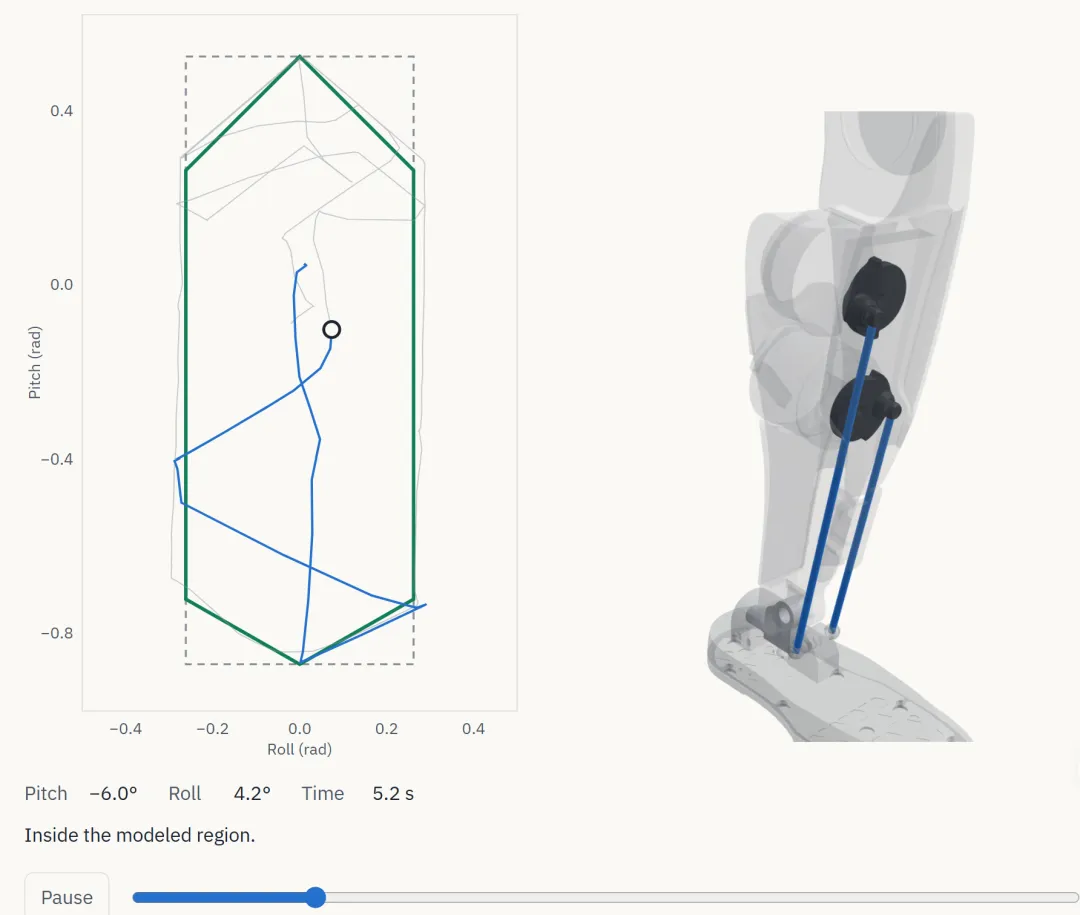
图 2:运动范围测量。
该图展示了在电机释放状态下,手动推动左侧踝关节所记录的运动轨迹,并按照实际记录的速度进行回放。
曲线描绘了足部在 Pitch–Roll 空间中的运动路径,同时与串联模型的矩形限位(虚线)和建模得到的机械限位(绿色)进行对比。踝关节模型也会根据相同的角度同步调整姿态。
在运动范围两侧,足部会在到达机械限位之前,额外越过 限位约 –。由于建模得到的机械限位只是对真实物理限位的近似,记录的运动轨迹在部分位置会穿过拟合得到的角点边界,最大偏差约为 。
可以点击播放或拖动滑块,也可以拖动踝关节模型来旋转视角。
两种模型之间的主要差异出现在矩形的四个角落,即图 1 中标记为红色的区域。当足部完全向上翘起时,串联模型仍然允许 的 Roll,而实际踝关节几乎不允许任何 Roll 运动。
因此,Retargeter 或 Policy 可能会请求一些满足两个独立关节限位、却超出实际拟合边界的姿态。
在使用原始矩形限位进行 LAFAN1 动作重定向时,1.5% 的支撑脚姿态超出了拟合边界,超出距离超过 。这里的距离是在 Pitch–Roll 空间中沿垂直于边界的方向测量的。
对机械限位进行编码
为了在 MuJoCo 中近似表示机械限位,我们保留串联模型的 Roll 限位。该限位略微小于 Pitch 接近中立位置时测量得到的实际运动范围。
随后,我们利用此前的硬件测量结果拟合四个线性不等式,对矩形的四个角进行裁切。每个不等式的形式如下:
MuJoCo 的 Fixed Tendon(固定肌腱)能够计算关节坐标的线性组合,因此每个不等式都可以通过一个上限受限的 Tendon 来实现。
在串联模型和闭环模型中,我们都使用相同的 Roll 限位和四个固定 Tendon。
以下是对应的 MuJoCo XML 配置:
```xml
<joint name="left_ankle_roll_joint" range="-0.2618 0.2618"/>
<tendon>
  <!-- 下限不生效;
       只有上限用于施加机械限位。 -->
  <fixed name="left_ankle_face0" limited="true" range="-100 0.13708">
    <joint joint="left_ankle_roll_joint" coef="-0.2618"/>
    <joint joint="left_ankle_pitch_joint" coef="0.2618"/>
  </fixed>
  <fixed name="left_ankle_face1" limited="true" range="-100 0.13708">
    <joint joint="left_ankle_roll_joint" coef="0.2618"/>
    <joint joint="left_ankle_pitch_joint" coef="0.2618"/>
  </fixed>
  <fixed name="left_ankle_face2" limited="true" range="-100 0.22846">
    <joint joint="left_ankle_roll_joint" coef="-0.14967"/>
    <joint joint="left_ankle_pitch_joint" coef="-0.2618"/>
  </fixed>
  <fixed name="left_ankle_face3" limited="true" range="-100 0.22846">
    <joint joint="left_ankle_roll_joint" coef="0.14967"/>
    <joint joint="left_ankle_pitch_joint" coef="-0.2618"/>
  </fixed>
  <!-- 右侧踝关节:在其自身关节上使用相同的四个边界面。 -->
</tendon>
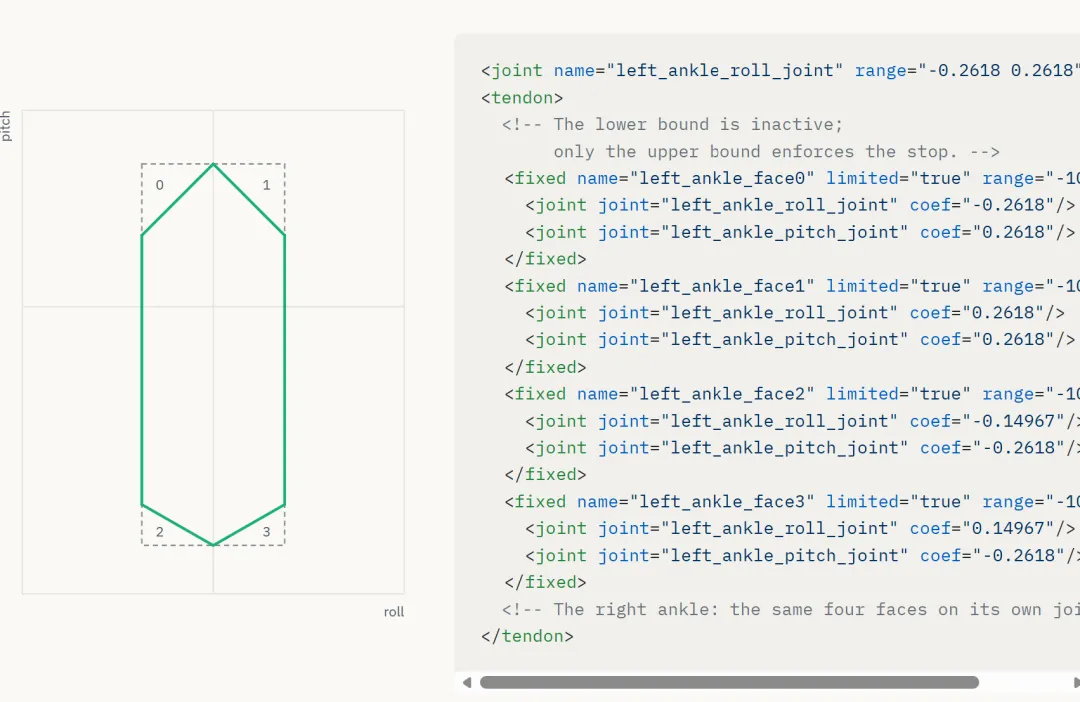
图 3:机械限位的编码。
每个拟合得到的角点约束都通过一个 Fixed Tendon 实现,而矩形的两条竖直边则继续由串联模型原有的 Roll 限位控制。
将鼠标悬停或点击某个边界面,或者对应的 XML 代码块,可以突出显示该约束及其排除的区域。虚线矩形表示串联模型的限位范围。
mjlab 等训练框架通常根据 Joint Range(关节范围)计算 Soft Limits(软限位)、Reset Clipping(重置裁剪)和 Limit Penalties(限位惩罚),而不会自动考虑 Tendon 约束。
因此,在使用拟合得到的机械限位时,这些功能也必须考虑 Tendon 限位。例如,可以将四个边界向内收缩,并将 Reset 时的初始姿态投影到由这些边界所定义的有效区域内。
对传动机构进行建模
修正限位之后,串联模型虽然更加接近真实硬件,但其结构并没有发生变化:Pitch 和 Roll 仍然由两个独立的执行器驱动,曲柄和推杆所构成的传动机构仍然被忽略。
为了捕捉这一机械结构如何转换电机运动、扭矩和惯量,我们必须恢复闭合运动学回路。
运动学闭合
每根推杆都会约束两个运动点之间的距离:一个是曲柄末端,另一个是推杆在足部上的连接点。
令 表示两个电机的角度, 表示踝关节的 Pitch 和 Roll。如果 表示曲柄末端的位置, 表示足部连接点的位置, 表示推杆长度,那么有:
每根推杆都会提供一个这样的约束,使踝关节的自由度从四个减少到两个独立自由度。这些约束还使我们能够计算出:为了实现给定的踝关节姿态,电机需要转动到什么角度。
具体来看,假设足部保持在一个固定姿态。曲柄末端必须位于曲柄旋转所扫过的圆周上,同时还必须与足部连接点保持距离 。
从几何角度看,这相当于寻找曲柄旋转圆周与一个球面的交点,该球面的半径为 ,球心位于足部连接点。
通常情况下,这一问题存在两个解,对应推杆的两种可能构型,也称为两种装配分支(Assembly Configurations)。图中的实线表示实际机器人采用的装配分支。
当足部逐渐接近推杆能够达到的运动极限时,这两个解会逐渐靠近。在极限位置,两个解重合;超过这一位置后,则不再存在可行解。
图 4 中:
足部 Pitch
足部 Pitch:
曲柄角度:
:曲柄末端位置
:足部连接点
:推杆长度
另一种装配分支
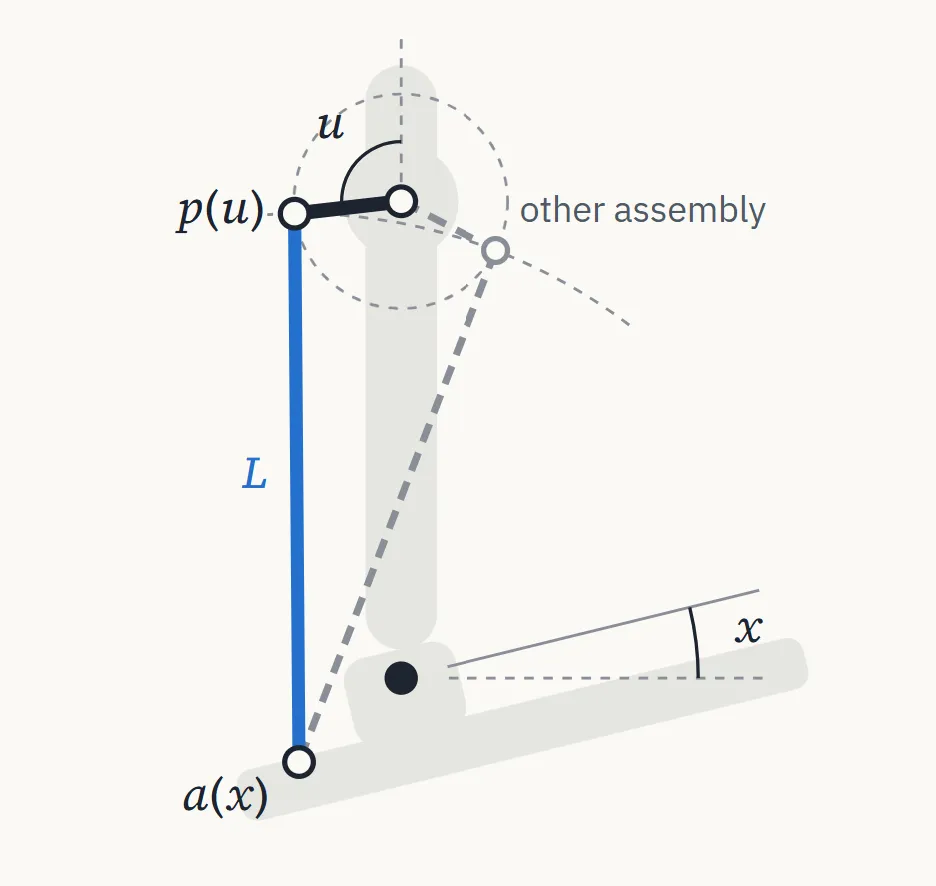
图 4:运动学闭合与装配分支。
图中展示了一根推杆的侧视图,属于示意图,并非按实际比例绘制。
拖动滑块可以调整足部的 Pitch:实线表示实际机器人使用的装配分支,虚线表示另一种装配分支。当足部接近推杆的运动极限时,两种装配分支会逐渐汇合。
选定实际机器人使用的装配分支后,闭合约束便能够根据给定的踝关节姿态确定电机角度。我们可以将这一关系写为:
对其求导,可以得到传动雅可比矩阵(Transmission Jacobian):
该矩阵通过以下关系将踝关节速度映射为电机速度:
正如后文将要介绍的,传动雅可比矩阵的转置还可以将电机扭矩映射为踝关节扭矩。
闭式解
在 MuJoCo 中施加闭合约束
接下来,我们需要在 MuJoCo 中施加这些长度约束。
由于 MuJoCo 的刚体层级结构必须保持为运动学树(Kinematic Tree),我们不能直接将推杆连接在曲柄和足部之间。
因此,我们保留电机和踝关节的铰链关节(Hinge Joint),并使用连接两个安装点的 Spatial Tendon(空间肌腱)来表示每根推杆。随后,通过 Equality Constraint(等式约束)将 Tendon 的长度固定下来。
```xml
<tendon>
  <spatial name="rod">
    <site site="crank_tip"/>
    <site site="foot_anchor"/>
  </spatial>
</tendon>
<equality>
  <tendon tendon1="rod" solref="0.01 1" solimp="0.95 0.99 0.0001"/>
</equality>
MuJoCo 会将 Tendon 的长度固定为其在初始广义位置 qpos0 下的长度,因此模型的参考构型必须满足连杆机构的几何关系。
每根推杆只引入一个标量约束,约束力沿着两个端点之间的连线方向作用。这种方式能够在不引入额外刚体或关节的情况下,复现理想无质量推杆的几何结构和力传递特性。
闭合运动学回路能够恢复连杆机构的实际可达范围,但不会自动恢复机械限位。因此,上一节中的 Roll 限位和四个 Fixed Tendon 仍然需要保留。
如果推杆的惯量或碰撞特性也很重要,我们可以将每根推杆显式建模为一个刚体,并使用测量或估算得到的惯性参数。
通过两个铰链关节,推杆可以围绕曲柄自由摆动;另一端则通过 Connect Equality Constraint(连接等式约束)与足部相连。
与 Tendon 模型相比,这种方式会为每根推杆额外增加两个自由度和两行约束。
推杆刚体实现
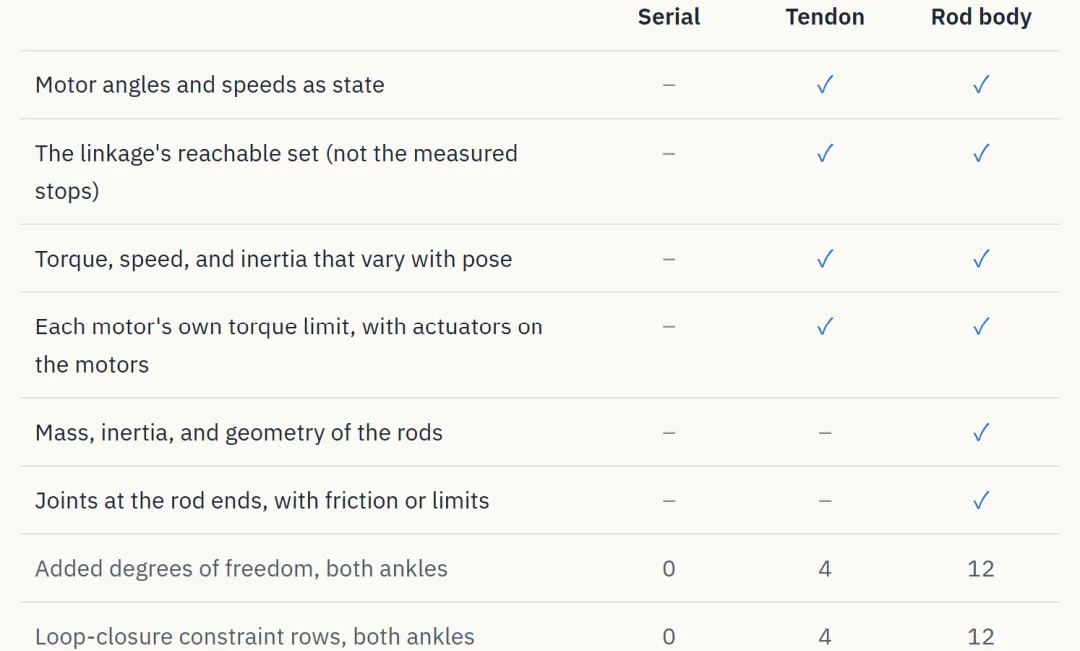
图 5 对比了串联踝关节模型与两种闭环模型。
图 5 中的三种模型:
Serial:串联模型
Tendon:肌腱模型
Rod body:推杆刚体模型
执行器的位置:
安装在电机上
安装在 Pitch 和 Roll 关节上
图中显示的状态:
Motor A:
Motor B:
Foot Pitch:
Foot Roll:
Rod A:3 N 拉力
Rod B:3 N 拉力
电机驱动曲柄旋转,推杆则带动足部运动,使其到达两个曲柄共同决定的位置。
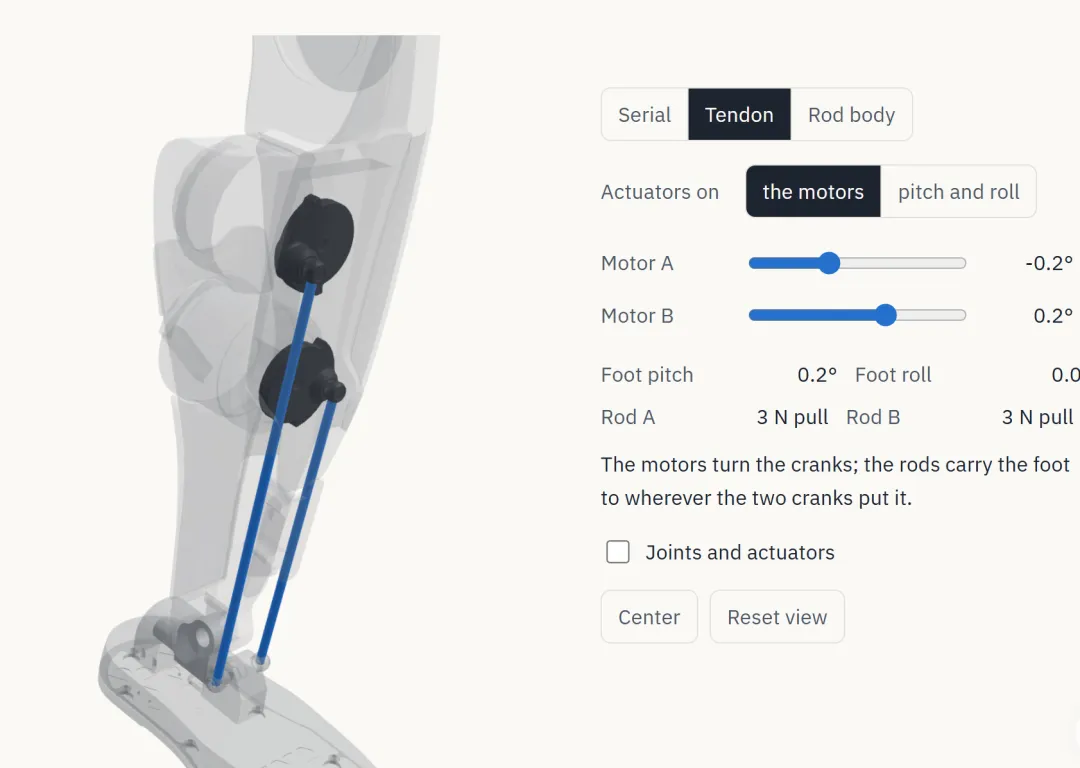
图 5:踝关节模型对比。
图中展示了在 MuJoCo 中使用 G1 真实网格模型构建的左侧踝关节。
选择不同的模型和执行器安装位置,然后通过滑块控制对应的关节。
当执行器安装在电机上时,曲柄通过推杆驱动足部;当执行器安装在 Pitch 和 Roll 关节上时,则由足部反过来驱动曲柄。
在闭环模型中,每根推杆都会根据其承受的作用力发光显示,具体数值显示在电机下方。
切换关节显示选项,可以查看哪些关节受到执行器驱动。拖动模型可以旋转视角,滚动鼠标滚轮可以缩放,双击可以恢复默认视角。
三种模型在能够描述的物理机制和计算开销方面存在差异。
表 1:不同踝关节模型表示方式的对比。
电机扭矩与折算惯量
电机与足部之间的机械增益会随着踝关节姿态发生变化,因此,相同的电机扭矩在不同姿态下可能产生不同的踝关节扭矩。
我们可以利用传动雅可比矩阵 描述这种关系。
根据虚功原理(Principle of Virtual Work),电机扭矩 产生的踝关节扭矩为:
传动机构还会改变电机惯量在踝关节处表现出的大小。通过令两侧的动能相等,可以得到折算惯量(Reflected Inertia):
其中, 表示电机侧的惯量。
上述两个关系在实际装配分支上、远离奇异点(Singularities)的局部范围内成立。
由于 会随踝关节姿态变化,可用扭矩和折算惯量也会随连杆机构的构型发生变化。
只要正确建模电机侧惯量和执行器,MuJoCo 就能够通过闭环约束自动捕捉这两种效应。相比之下,串联模型使用固定的转子附加惯量(Armature)和执行器限位,无法描述这种依赖于构型的变化。
图 1 展示了踝关节可产生的扭矩如何随姿态变化。每台电机的扭矩上限为 。足部下方的蓝色平行四边形表示两台电机在当前姿态下能够产生的踝关节扭矩范围。随着足部姿态变化,该平行四边形的形状也会随之改变。相比之下,串联模型允许 Pitch 和 Roll 两个轴始终分别产生固定的 扭矩,不受踝关节姿态影响。
尽管传动机构会使可用扭矩随姿态变化,但在我们研究的运动中,电机扭矩上限很少成为实际约束。
在 LAFAN1 动作数据上进行重定向,并将足部姿态限制在拟合得到的机械限位范围内后,对于具有有效电机角度解的承重足部采样点,需要任意一台电机提供超过 扭矩的样本占比不到 0.1%。
几乎所有超过这一扭矩限制的情况,都发生在足部承受超过机器人自重 1.2 倍的载荷时。
这些结果来自基于近似接触力拟合的逆动力学估计,并非在真实机器人上直接测量得到。
这一结果表明,对于动作重定向和控制器的初始训练,使用带有拟合机械限位的串联模型可能已经足够;但在实际部署之前,仍应使用闭环模型进行验证。
扭矩估计方法
即使没有发生扭矩饱和,传动机构仍然会影响控制器的行为:连杆机构会改变电机侧的刚度和阻尼,因此踝关节处的控制增益会随其构型发生变化。
控制器增益映射
这些影响使闭环模型在验证使用简单串联模型训练的控制器时具有重要价值,尤其是在电机侧动力学和控制增益会影响系统行为的情况下。
闭环机构的仿真
恢复连杆机构能够让踝关节模型更加接近真实物理结构,但同时也引入了必须在仿真过程中始终满足的约束。
这带来了两个实际挑战:如何将机构初始化到一个有效构型,以及如何在机构运动过程中维持数值稳定性。
一致的状态初始化
假设我们将机器人重置到一个 Motion Capture(动作捕捉)帧。该帧指定了踝关节的 Pitch 和 Roll,但没有给出与之对应的电机角度。
如果我们只更新踝关节关节角度,而保持电机位置不变,推杆就不再满足其规定的长度。
MuJoCo 通过软约束的方式施加等式约束,并利用恢复力修正约束违反情况。较小的误差通常不会造成明显问题,但不一致的状态重置则不同。
在图 6 中,如果只重置踝关节,求解器就会产生较大的修正力,将推杆重新拉回正确位置,从而扰乱预期的足部姿态。而如果同时对电机进行一致的初始化,就能够避免这些瞬态扰动。
图 6 中的两种情况:
电机保持原位
峰值推杆作用力:53.6 N
足部最大姿态误差:
电机同步移动至闭环约束位置
峰值推杆作用力:2.9 N
足部最大姿态误差:
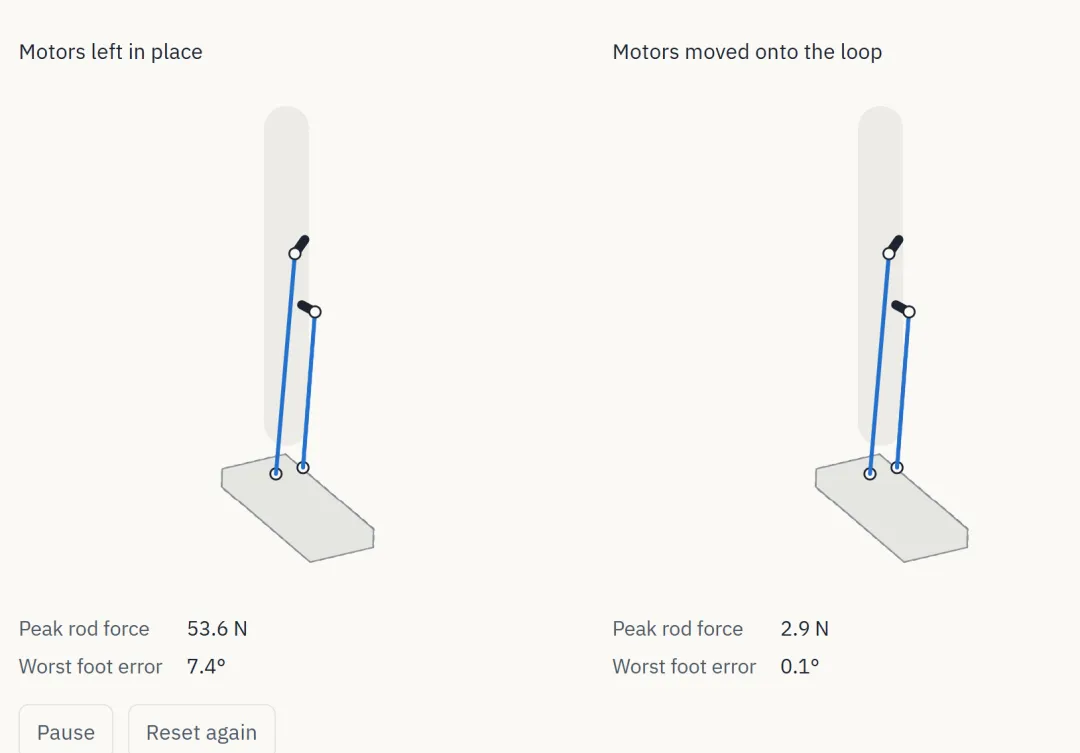
图 6:一致与不一致的状态重置。
图中展示了通过 MuJoCo 实时运行的 Tendon 踝关节仿真,播放速度为正常速度的五分之一。
每经过 0.6 s 的仿真时间,左右两个踝关节都会被重置到相同的新足部姿态,目标姿态以虚线表示,同时控制电机保持该姿态。
左侧仅重置足部角度,右侧则同时将电机移动到满足闭环约束的位置。
图中的读数分别表示峰值推杆作用力,以及自上一次重置以来足部偏离设定姿态的最大角度。
我们可以通过在仿真恢复之前满足推杆长度约束,避免这些修正力。
MuJoCo 提供了约束残差(Constraint Residuals)及其雅可比矩阵,因此我们可以在保持目标踝关节姿态不变的情况下,求解对应的电机角度。
具体而言,可以使用几次 Gauss–Newton 迭代来闭合运动学回路,随后通过线性求解,计算满足微分约束的电机速度。
import mujoco
import numpy as np


def equality_jacobian(model, data):
    """等式约束各行的残差和雅可比矩阵;执行 mj_fwdPosition。"""
    mujoco.mj_fwdPosition(model, data)
    rows = data.efc_type == mujoco.mjtConstraint.mjCNSTR_EQUALITY
    jac = np.zeros((data.nefc, model.nv))
    if mujoco.mj_isSparse(model):
        mujoco.mju_sparse2dense(jac, data.efc_J, data.efc_J_rownnz,
                                data.efc_J_rowadr, data.efc_J_colind)
    else:
        jac[:] = data.efc_J.reshape(data.nefc, model.nv)
    return data.efc_pos[rows], jac[rows]


def assemble(model, data, free, tol=1e-10, iterations=20):
    """通过移动 `free` 中的自由度闭合运动学回路,同时保持其他自由度不变。"""
    for _ in range(iterations):
        residual, jac = equality_jacobian(model, data)
        if np.abs(residual).max(initial=0) < tol:
            break
        step = np.zeros(model.nv)
        step[free] = -np.linalg.lstsq(jac[:, free], residual, rcond=None)[0]
        mujoco.mj_integratePos(model, data.qpos, step, 1)

    # 计算能够保持闭环的自由度速度:Jv = 0。
    _, jac = equality_jacobian(model, data)
    held = np.setdiff1d(np.arange(model.nv), free)
    data.qvel[free] = -np.linalg.lstsq(
        jac[:, free], jac[:, held] @ data.qvel[held], rcond=None
    )[0]
这里,free 包含的是 qvel 中的索引,而不是 qpos 中的索引。对于 Free Joint 和 Ball Joint,两者的索引并不相同。
由于这里的 Gauss–Newton 更新没有采用阻尼,因此该程序适用于已经接近有效装配构型的状态,例如 Motion Capture 重置,而不适用于任意初始构型。
G1 的闭式重置方法
选择稳定的积分器
一致的初始化可以避免重置时产生较大的约束力,但并不能保证仿真过程中运动学回路始终保持闭合。
数值稳定性还取决于积分器的选择,以及执行器安装的位置。
G1 的控制接口接受踝关节 Pitch 和 Roll 的目标值,因此,即使恢复了闭环传动机构,仍然可以方便地将位置执行器保留在这两个关节上。
此时,电机关节保持被动状态,但电机的惯量仍然会通过闭环约束传递到踝关节。
这种方式保留了踝关节空间中的控制接口,而不需要重新实现电机各自的控制规律。
然而,在 4 ms 的时间步长下使用 implicitfast 积分器时,这种配置会变得不稳定。4 ms 也是 RL 中常用的时间步长。推杆长度误差会迅速增大,运动学回路最终会在一秒内断开(图 7)。
图 7 中的配置:
积分器:Euler、implicit、implicitfast、discrete
时间步长:4.0 ms
执行器安装位置:Pitch 和 Roll 关节,或电机
闭环间隙:0.26 mm
当前闭环保持闭合。
图 7:积分器稳定性。
图中展示了 MuJoCo 对踝关节执行缓慢点头运动指令时的实时仿真。
当位置执行器安装在 Pitch 和 Roll 关节上时,使用 4 ms 时间步长的 implicitfast 会导致闭环约束误差迅速增大。
切换到 discrete 积分器,或者将执行器移动到电机上,都能够使误差保持在较小范围内。
这种不稳定性源于积分器推进动力学的方式与约束求解器计算约束力的方式之间存在不匹配。
Implicit 和 implicitfast 积分器会通过有效惯量考虑执行器阻尼:
其中, 为原始质量矩阵, 为时间步长, 为执行器阻尼矩阵。
然而,约束求解器仍然使用原始质量矩阵 。
当位置执行器直接驱动 Pitch 和 Roll 时,这种不一致尤为明显。
这两个关节自身的惯量很小,因为它们运动时所受到的大部分阻力,实际上来自连杆机构另一端的电机。
在我们的实验中,当时间步长达到约 2 ms 及以上时,这种不匹配就会导致闭环约束误差不断增大。
显式处理执行器阻尼的积分器也不能普遍解决这一问题:根据闭环模型的不同,即使使用 Euler 或 RK4,在较大的时间步长下仍然可能出现不稳定现象(图 S1)。
Discrete 积分器能够避免这种不一致,因为它在约束求解和动力学更新中使用相同的有效惯量:
其中,额外的 项用于考虑执行器刚度。
当位置执行器安装在 Pitch 和 Roll 关节上时,在我们测试过的所有时间步长下,Discrete 积分器都能够保持稳定。
因此,我们建议在这种配置下使用 Discrete 积分器。
而当执行器安装在电机上时,所有测试过的积分器都能够保持稳定。
隐式更新与完整参数扫描
如何选择模型
并非所有应用都需要完整的闭环踝关节模型。
对于动作重定向和某些训练任务,带有拟合机械限位的串联模型可能已经足够:它能够将踝关节限制在近似于实际测量结果的运动范围内,同时其简单的结构也使其非常适合 RL。
当电机侧动力学变得重要时,基于 Tendon 的模型能够更加准确地近似真实机械结构。它可以捕捉随构型变化的扭矩和惯量传递特性,同时不需要增加显式的推杆刚体。
如果还需要表示推杆的质量、惯量或碰撞特性,那么将推杆建模为刚体才更有价值。
对于我们的应用,一个实用的方案是:使用能够捕捉相关行为的最简单模型进行训练,然后在部署到真实机器人之前,使用闭环模型验证控制器。
正如前文所展示的,这一验证过程还要求采用一致的状态初始化方式和合适的积分器。
试用这些模型
可以下载 G1 踝关节模型,包括串联模型,以及 Tendon 和推杆刚体两种闭环模型。每种闭环模型都提供执行器安装在电机上或 Pitch 和 Roll 关节上的版本,同时包含相应的网格模型。
所有五种模型都包含本文建模得到的机械限位。
如果希望复现文中展示的不稳定现象,可以打开 tendon.xml,将积分器切换为 implicitfast,并将时间步长设置为 4 ms。
这些模型要求 MuJoCo 3.16 或更高版本(Discrete 积分器本身从 3.13 版本开始引入)。作者实验使用的版本为 4.0.1。
踝关节网格模型由 Unitree G1 开发资源中的 STEP 模型转换而来;小腿网格则来自 Unitree G1 的模型描述文件。
致谢
感谢 Emo Todorov、Yuval Tassa 和 Robin Deits 提供的宝贵讨论,这些讨论对本文工作产生了重要帮助。
参考文献
Emanuel Todorov、Tom Erez 和 Yuval Tassa。MuJoCo: A physics engine for model-based control。IEEE/RSJ International Conference on Intelligent Robots and Systems(IROS),2012。
Kevin Zakka、Qiayuan Liao、Brent Yi、Louis Le Lay、Koushil Sreenath 和 Pieter Abbeel。mjlab: A lightweight framework for GPU-accelerated robot learning。arXiv:2601.22074,2026。
Félix G. Harvey、Mike Yurick、Derek Nowrouzezahrai 和 Christopher Pal。Robust motion in-betweening。ACM Transactions on Graphics 39(4),2020。
引用
Kevin Zakka 和 Qiayuan Liao。《Closing the Loop》。2026 年 11 月 16 日。
BibTeX:
@misc{zakka2026closing, author = {Zakka, Kevin and Liao, Qiayuan}, title = {Closing the Loop}, year = {2026}, month = nov, url = { }
本文中的文字和图片采用 Creative Commons Attribution CC BY 4.0 许可,另有说明的内容除外。代码和模型采用 Apache 2.0 许可。
G1 网格模型属于 Unitree Robotics 的设计成果,不受上述两种许可协议覆盖,具体请参阅模型中的 NOTICE 文件。
来源:human five